Какую работу могут выполнять роботы?
- Современные роботы способны выполнять 74% физических задач в США, соответствующих 34% рабочего времени, преимущественно в контролируемых условиях.
- Роботы конкурентоспособны по стоимости лишь для 0,3% задач; при прежних темпах снижения цен эта доля достигнет 10% через 40 лет.
- За последние 50 лет в профессиях с большей подверженностью роботизации сильнее снижались заработки и занятость; среди примеров — водители и складские работники.
Почему это важно: Оценка возможностей роботов сегодня помогает определить, какие профессии могут затронуть автоматизация в первую очередь.
Основные выводы
- Мы представляем индекс подверженности роботизации, основанный на том, насколько хорошо роботы способны выполнять рабочие задачи уже сегодня.
- Роботы — автономные физические машины, которые воспринимают окружающую среду и действуют, — могут выполнять три четверти физических задач в США, на которые приходится 34% рабочего времени, однако в основном в ограниченных условиях. Среди работников, чьи профессии подвержены роботизации, выше доля мужчин, людей с более низким уровнем образования и меньшей оплатой труда. Например, работа водителей и складских работников в значительной степени подвержена воздействию доступных сегодня роботов, тогда как работа медсестёр и специалистов по общему ремонту — нет: даже в строго контролируемых условиях современные роботы способны выполнять лишь небольшую часть их обязанностей.
- В целом около 80% рабочих задач в пересчёте на рабочее время подвержены воздействию либо роботов, либо больших языковых моделей (LLM). Роботы выполняют работу, которую не могут выполнять LLM. Оставшаяся работа, не затронутая ни теми, ни другими, требует тесного взаимодействия с людьми или физических навыков, которыми современные роботы не обладают.
- Хотя сегодня роботы способны выполнять большинство физических рабочих задач, они обходятся намного дороже человеческого труда. Роботы конкурентоспособны по стоимости лишь для 0,3% рабочих задач. Если цены на роботов будут снижаться прежними темпами, эта доля достигнет 10% только через 40 лет. Помимо цены, дальнейшими препятствиями для роботизации остаются возможности роботов, предпочтения людей и регулирование.
- За последние 50 лет в профессиях, более подверженных роботизации, сильнее снижались заработки и занятость, чем в остальных. При этом подверженность роботизации росла: каждый год роботы становились способны выполнять около 2% физических задач, с которыми раньше не справлялись.
Введение
Развитие больших языковых моделей породило перспективу автоматизации значительной части работы. Но многие профессии связаны с физическим трудом. Влияние ИИ на экономику будет отчасти зависеть от робототехники.¹
Предсказать темпы развития роботов сложно, однако, как мы полагаем, перечень их нынешних возможностей может дать представление о ближайших годах. Мы разработали показатель подверженности профессий роботизации, используя Claude для оценки того, насколько хорошо современные роботы справляются с рабочими задачами. Профессия тем более подвержена роботизации, чем больше её задач роботы могут выполнять в менее контролируемых условиях. Робот конкурентоспособен по стоимости, если способен выполнить ту же задачу дешевле человека.
Мы выяснили, что роботы уже могут выполнять 74% физических задач в США, на которые приходится 34% рабочего времени. В совокупности роботы и LLM затрагивают все профессии, кроме одной пятой.
Однако мы также обнаружили серьёзные препятствия для внедрения: большинству роботов нужны строго организованные условия, и по стоимости они могут конкурировать с людьми лишь при выполнении 0,3% рабочих задач. Если цены на роботов будут снижаться прежними темпами, эта доля достигнет всего 10% лишь через 40 лет. После затрат главным препятствием остаются возможности роботов — например, способность распутывать провода. Внедрение роботов на значительной части задач также ограничивают предпочтения людей и регулирование.
В основе нашего подхода лежит предположение: чем больше задач роботы уже могут выполнять сегодня, тем выше вероятность, что они повлияют на соответствующие профессии. Проверка на данных за 50 лет подтверждает этот подход: с 1977 года в профессиях, более подверженных воздействию уже существовавших роботов, в последующие десятилетия снижались заработки и занятость.
Если прошлое может служить ориентиром, изменения затронут водителей такси и складских упаковщиков раньше, чем медсестёр и механиков. Мы ожидаем, что физический труд в первую очередь начнут автоматизировать там, где роботы уже нашли применение.
Роботы сегодня и завтра
Большинство современных роботов работает в контролируемых условиях, например на заводах. Обычно роботов нужно программировать для взаимодействия с физическим миром, тогда как люди способны адаптироваться к рабочей обстановке. Это долгое время было серьёзным препятствием для создания коммерчески жизнеспособных роботов.² Однако ИИ помогает роботам интерпретировать окружающую среду и реагировать на неё, благодаря чему складские роботы и автономные транспортные средства могут работать рядом с людьми.³
Многие наблюдатели ожидают, что ИИ быстро расширит возможности роботов.⁴ Хотя на роботов по-прежнему приходится около 1% всех инвестиций в оборудование в США, опросы компаний показывают, что за три года внедрение роботов в стране может почти удвоиться.⁵ Компании вкладывают миллиарды в разработку роботов на базе ИИ, способных сравниться с людьми по физическим возможностям.⁶
Точно предсказать, как эти усилия повлияют на рабочие места и производительность, сложно. Рейтинг профессий по охвату задач современными роботами позволяет понять, где влияние проявится в первую очередь. Роботы должны затронуть профессии, задачи которых они уже умеют выполнять, раньше тех, где потребуются новые технологии и в некоторых случаях подходящие изменения в регулировании. Нынешние возможности также конкретны и поддаются измерению, тогда как прогнозы будущих возможностей зависят от того, какие технологии окажутся успешными.⁷ Роботы, пока находящиеся в разработке, подтверждают важность оценки нынешней подверженности: компании испытывают гуманоидов на автомобильных заводах и складах — в организованных условиях, где роботы уже широко распространены.⁸
Как измерить подверженность роботизации
В наших анализах используются данные O*NET — базы примерно из 900 профессий с описаниями около 19 000 рабочих задач. Мы выделяем физические рабочие задачи, которые, по нашему мнению, нельзя автоматизировать без роботов. Для этого мы просим Claude оценить описания задач по критериям, отражающим физические, когнитивные и межличностные требования к работе.⁹ Задача «Рыть траншеи» является физической; так же как и «Обучать танцам учеников», хотя она также требует когнитивных и межличностных навыков. Машинистки используют руки, чтобы «подсчитывать и проверять итоги в отчётных формах, заявках или счетах с помощью арифмометра или калькулятора», однако эта задача не считается физической. Подробности приведены в приложении A, а наши запросы перечислены в приложении F.
Наш показатель подверженности роботизации на уровне отдельных задач отвечает на вопрос: способен ли робот выполнить эту задачу сегодня и, если способен, при каких условиях? Под роботами мы понимаем автономные физические машины, которые воспринимают окружающую среду и действуют; к ним относятся автомойки, сканирующие автомобили для настройки распылителей, но не дистанционно управляемые хирургические аппараты, полностью контролируемые хирургом.¹⁰ Степень подверженности мы измеряем по типу рабочей среды, необходимой роботу для выполнения задачи.¹¹
В частности, мы распределяем задачи по четырём уровням возрастающей подверженности в зависимости от того, где робот способен их выполнять:
- E0: робот не может выполнить задачу.
- E1: робот может выполнить задачу в специально оборудованной для роботов рабочей среде, например на заводской сборочной линии.
- E2: робот может выполнить задачу на организованном рабочем объекте, где трудятся люди, например на логистическом складе.
- E3: робот может выполнить задачу в неструктурированной среде, например на городской дороге.
На рисунке 1 также представлена эта шкала.
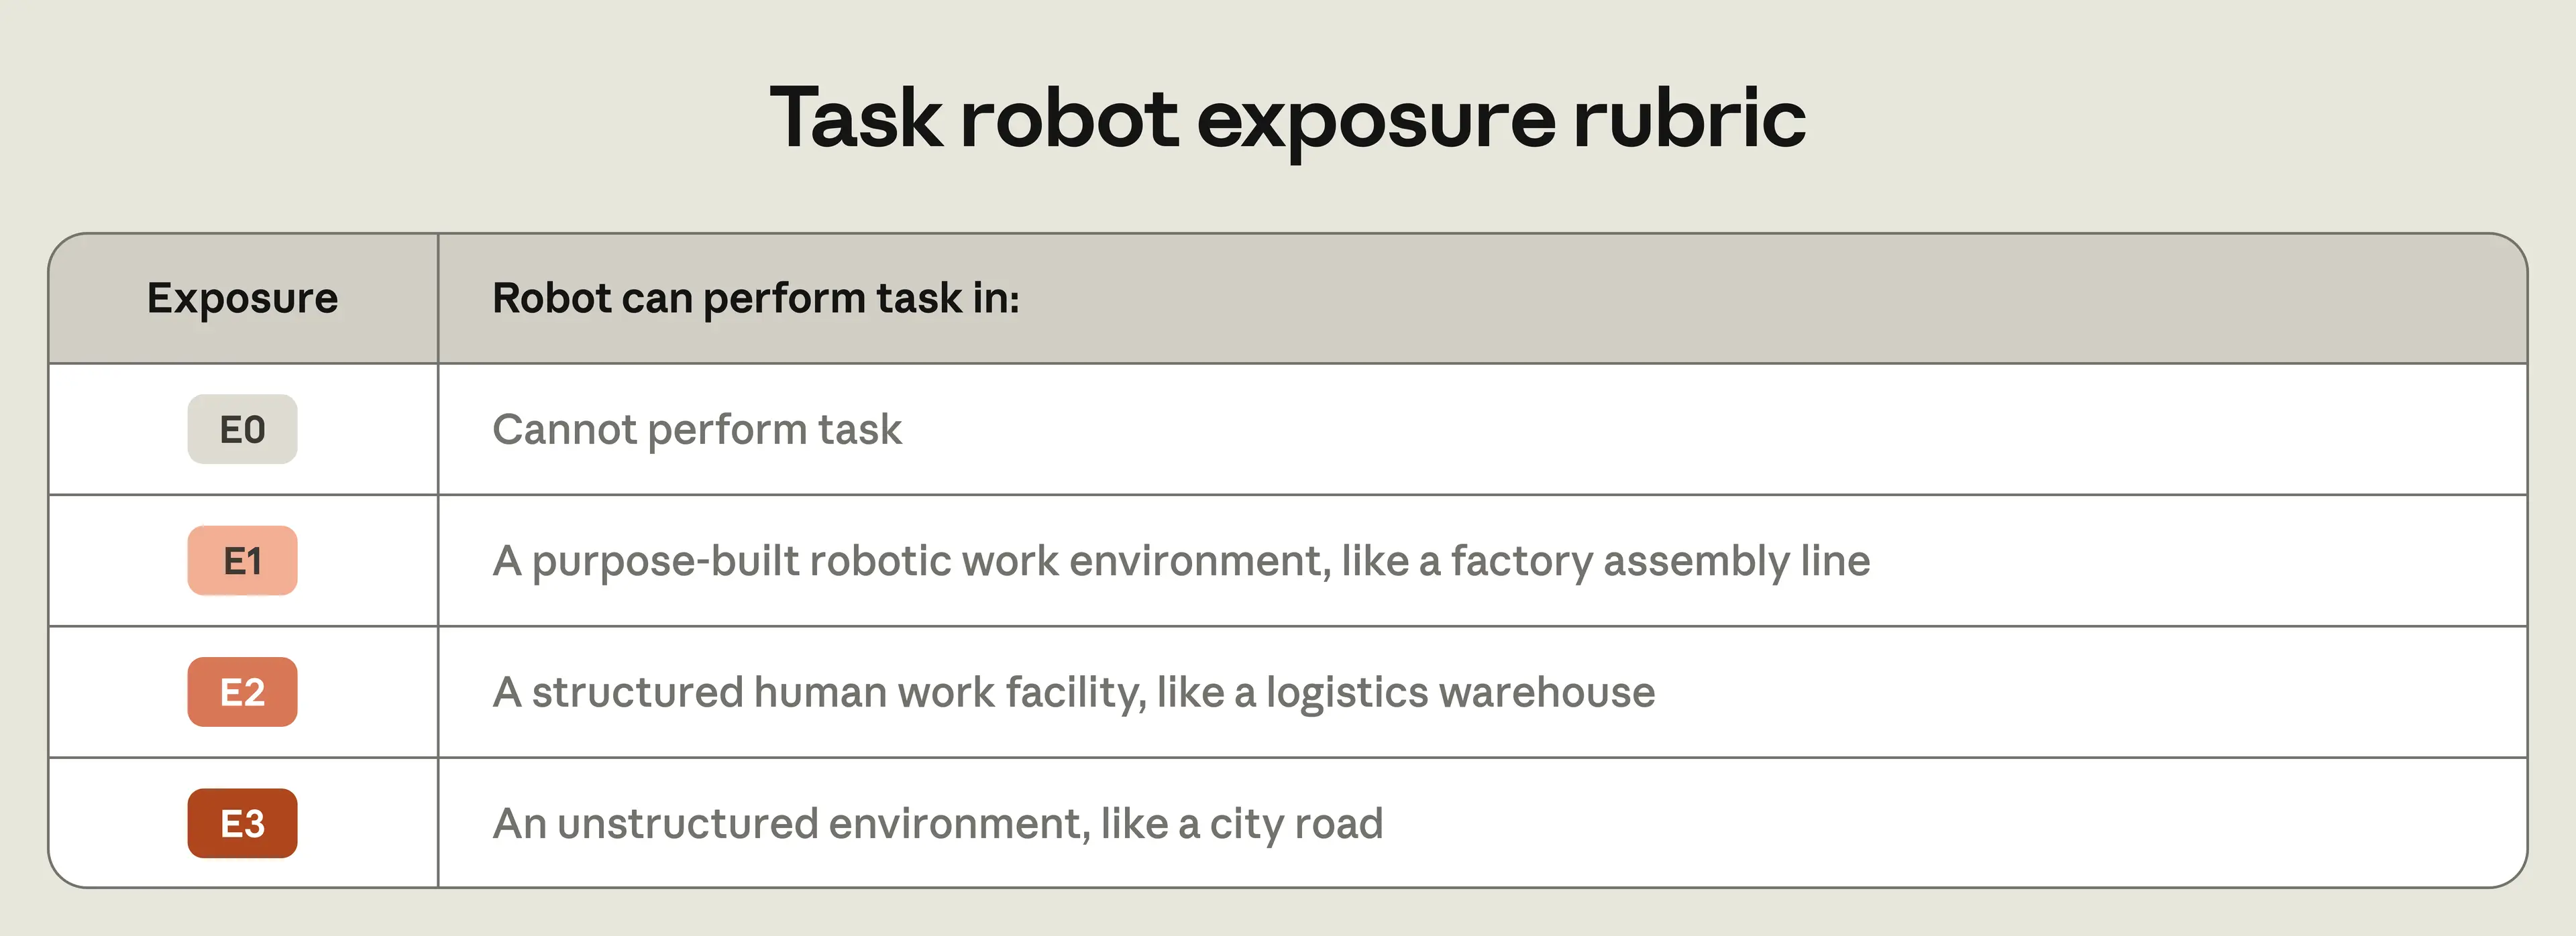 Рисунок 1. Шкала оценки подверженности задач роботизации
Физические рабочие задачи оцениваются по этой шкале подверженности роботизации. Например, задача выгрузки коробок из грузовика на складе получает оценку E2, если на складе есть робот, способный её выполнить.
Мы считаем, что степень контролируемости среды хорошо отражает краткосрочный риск автоматизации. Роботам сложно адаптироваться к непредсказуемым условиям, поэтому большинство уже используемых роботов работает в специально оборудованных средах — например, окрашивает автомобили на сборочных линиях. Считается, что в прошлом эти трудности замедляли автоматизацию физического труда, однако роботы на базе ИИ могут лучше приспосабливаться к окружающей среде.¹²
Чтобы определить степень подверженности, мы просим Claude найти конкретных роботов, подходящих для каждой задачи, оценить их возможности и рабочую среду, а также привести прямые цитаты из источников. Мы спрашиваем, способен ли робот выполнять задачу в типичных для неё условиях разной степени организованности. Для выполнения, казалось бы, простых задач, таких как загрузка посудомоечной машины, требуется множество сложных физических навыков, поэтому мы учитываем только уже продемонстрированные возможности роботов.¹³ Роботы также должны выполнять задачу примерно так же хорошо, как люди, с учётом надёжности, частоты ошибок и скорости.
Например, в начале 2010-х беспилотные автомобили не могли ездить по настоящим дорогам, выполняя задачу «Управлять такси или личными автомобилями для перевозки пассажиров». Но они ездили по макетам городов, созданным для испытаний, — это стало одним из этапов на пути к современным автономным транспортным средствам.¹⁴ По нашей шкале в то время перевозка пассажиров за рулём получила бы уровень подверженности E1 (робот может выполнить задачу в специально оборудованной для него среде), а сегодня — E3 (в неструктурированной среде).¹⁵
Эта шкала предполагает множество субъективных решений. Описания задач O*NET часто лаконичны и не содержат подробностей, которые людям кажутся простыми, но могут быть сложными для роботов.¹⁶ Чтобы конкретнее описать работу, мы собираем подробные примеры того, как задачи выполняются сегодня и как часто это происходит. Затем Claude оценивает подверженность на этих примерах, используя веб-поиск для определения возможностей роботов. Источники должны подтверждать использование роботов, их коммерческие продажи или демонстрации; результаты остаются похожими, если исключить оценки, основанные на демонстрациях. Подверженность задачи определяется большинством: берётся наименее структурированная среда, в которой роботы могут выполнить не менее половины примеров задачи, взвешенных по времени.¹⁷
Рассмотрим задачу «Рыть траншеи». Сначала мы просим Claude привести примеры того, как сегодня рабочие выполняют эту задачу, и указать, как часто встречается каждый пример. Например, по оценке Claude, в 25% случаев задача предполагает «прокладку прямой траншеи на открытом участке». Ещё в 20% случаев требуется «аккуратно копать вручную рядом с существующими подземными трубами, технологическими трубопроводами, кабелями и каналами». Для этих работ нужны разные физические способности: например, умение ориентироваться и физическая сила при рытье прямых траншей, а также мелкая моторика и восприимчивость при ручной работе рядом с трубами.
Первому примеру Claude присваивает уровень подверженности E3, ссылаясь на систему управления, которая позволяет переоборудовать гидравлические экскаваторы для автономной прокладки траншей.¹⁸ Современные роботы не умеют аккуратно копать рядом с подземными трубами, поэтому второй пример не подвержен роботизации и получает оценку E0. В случае задачи «Рыть траншеи» примеров аккуратной ручной работы больше, чем примеров прокладки прямых траншей, поэтому в целом наша оценка показывает, что эта задача не подвержена роботизации.
На рисунке 2 приведены примеры оценок задач, более подробные описания каждого уровня подверженности из нашего запроса для оценки и робот, на которого мы ссылаемся в обоснование каждой оценки. Мы также рассчитываем долю физических задач на каждом уровне: здесь и далее каждая задача взвешивается по числу выполняющих её работников и по доле рабочего времени, которую они ей уделяют; последнюю величину мы оцениваем с помощью Claude.¹⁹
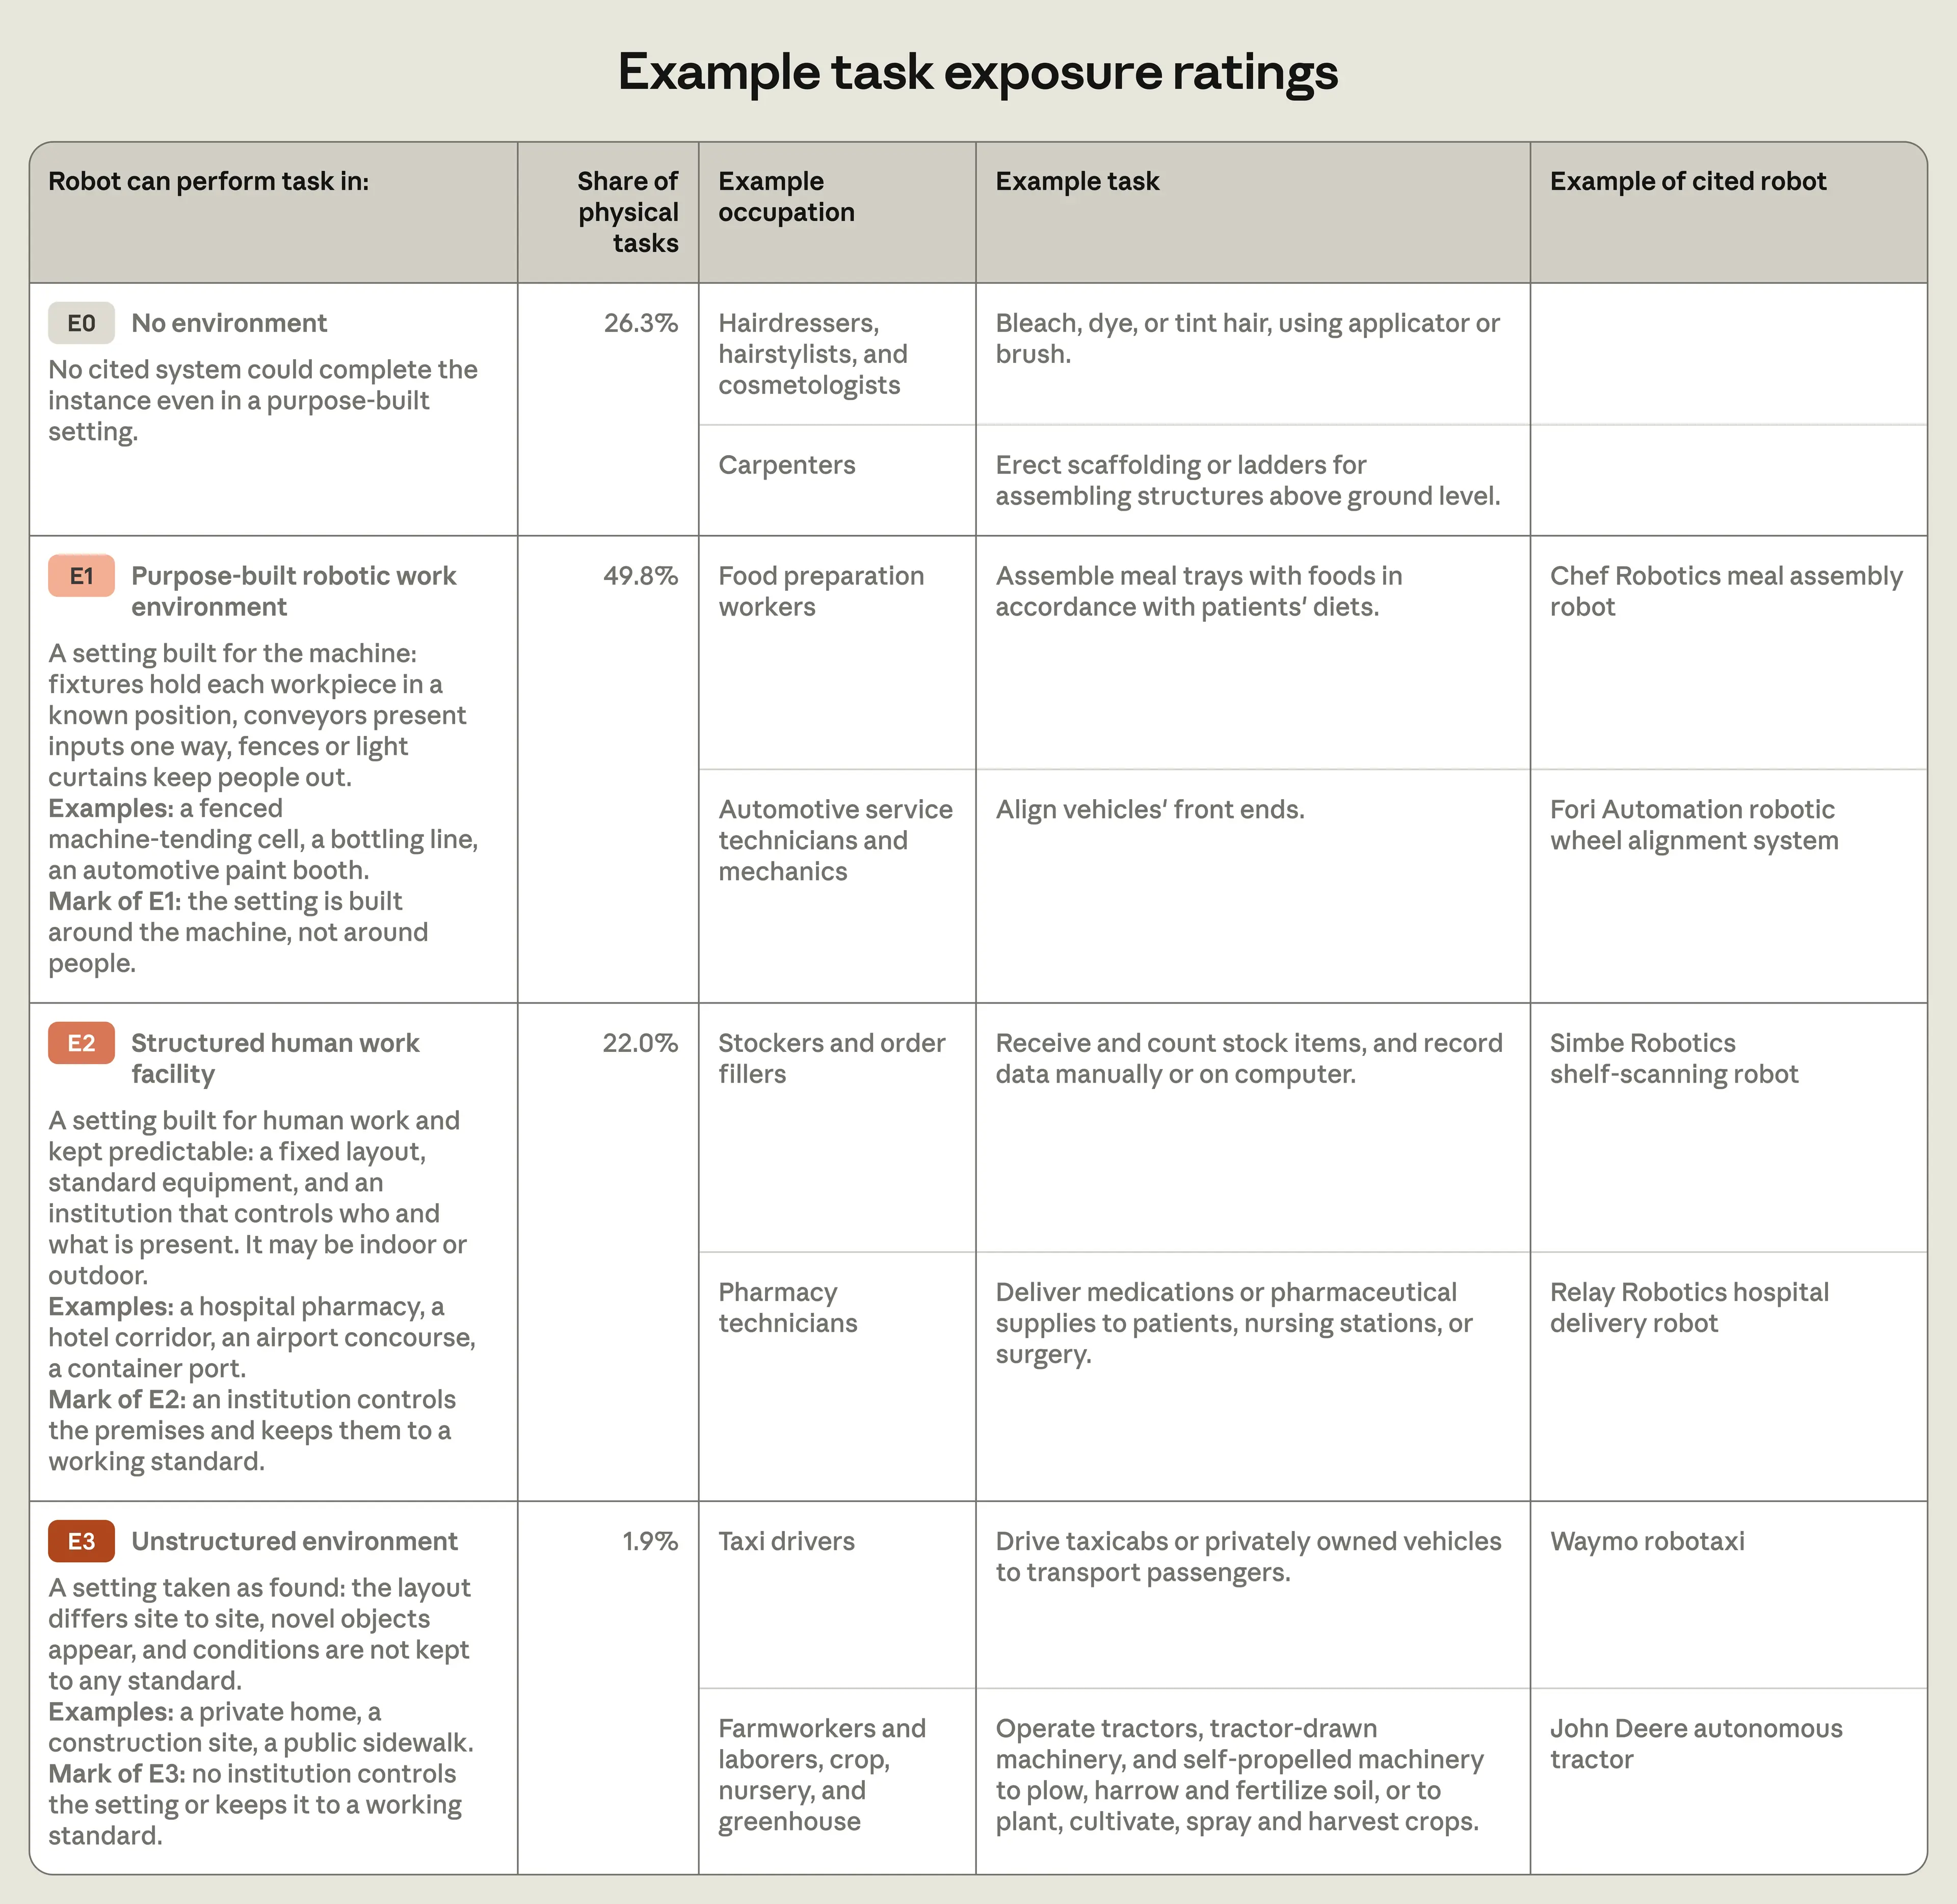 Рисунок 2. Примеры оценок подверженности задач роботизации
Уровни подверженности роботизации описаны в запросе, который мы используем для оценки с помощью Claude. Подверженность оценивалась для 7 594 рабочих задач, классифицированных как физические. При расчёте доли физических задач во втором столбце задачи взвешиваются по доле времени, затрачиваемого на каждую задачу в рамках профессии (оценка Claude), и по числу занятых в этой профессии (BLS, 2025). Например, робот RelayRx доставляет лекарства в больницы. Больницы — организованные рабочие места, где трудятся люди, поэтому задача «Доставлять лекарства или фармацевтические принадлежности пациентам, на посты медсестёр или в операционные» получает оценку E2. На задачи с оценкой E2 приходится 22% физических задач в пересчёте на рабочее время.
На задачи, которые роботы не могут выполнять (E0), приходится около четверти физических задач в пересчёте на предполагаемое рабочее время. Они требуют физических навыков, которыми роботам трудно овладеть: например, мелкой моторики для задачи «Обесцвечивать, окрашивать или тонировать волосы с помощью аппликатора или кисти» и силы, равновесия и подвижности для задачи «Устанавливать строительные леса или лестницы для сборки конструкций выше уровня земли».
Половину физических задач роботы могут выполнять в специально оборудованных для них условиях, но не в более широком спектре сред (E1). Роботы для подготовки еды упаковывают готовые блюда на конвейерных лентах, а новые модели с ИИ способны адаптироваться к разным ингредиентам, порциям и лоткам. Поэтому задача «Собирать подносы с едой в соответствии с диетой пациентов» получает оценку E1.
Ещё 22% физических задач роботы способны выполнять на организованных рабочих местах, где трудятся люди (E2). Например, больничные роботы-доставщики могут «доставлять лекарства или фармацевтические принадлежности пациентам, на посты медсестёр или в операционные». Сегодня роботы выполняют лишь 2% физических задач в неструктурированных условиях (E3). Часто это задачи, связанные с вождением, — их выполняют автономные автомобили, тракторы и другие транспортные средства.²⁰
В опубликованном вместе с исследованием наборе данных приведены рассуждения Claude и источники, на которые он ссылался при оценке всех задач. Например, задаче «Сваривать компоненты в горизонтальном, вертикальном или потолочном положении» Claude присваивает оценку E1 и цитирует статью о сварочных роботах на базе ИИ: «Path Robotics сообщила, что оба её сварочных комплекса могут автономно сваривать стальные детали и используются в цехах металлообработки по всей территории США и Канады».²¹
Для каждой профессии мы рассчитываем индекс подверженности роботизации, усредняя оценки её рабочих задач по шкале от 0 до 3. Индекс растёт вместе с долей задач, подверженных роботизации, и возможностями роботов выполнять их; при расчёте задачи взвешиваются по предполагаемому рабочему времени.
Идеальный индекс подверженности позволял бы точно предсказать роботизацию в ближайшие годы. Поскольку заглянуть в будущее мы не можем, вместо этого пытаемся проверить наш показатель на исторических данных о профессиях и описаниях задач. Мы оцениваем подверженность роботизации для нескольких лет начиная с 1977-го и сопоставляем её с изменениями заработков и занятости. В последующие десятилетия в профессиях, более подверженных роботизации, снижались заработки и занятость — даже с учётом отраслевых тенденций и других возможных факторов. Эти результаты, подробно изложенные в приложении B, позволяют нам с некоторой уверенностью считать, что наш показатель способен предсказывать будущие изменения на рынке труда.
На рисунке 3 обобщены данные о подверженности роботизации всех рабочих задач в экономике США. Задачи взвешиваются по предполагаемой доле времени, затрачиваемой на них в рамках профессии, и по числу занятых в этой профессии. На когнитивную работу и взаимодействие с людьми приходится 54% задач в пересчёте на рабочее время. Оставшиеся 46% задач являются физическими. Среди всех задач около 12% сегодня не под силу ни одному роботу (E0), 23% роботы могут выполнять в специально оборудованных условиях (E1), 10% — на организованных рабочих местах, где трудятся люди (E2), и 1% — в неструктурированной среде (E3). Если считать любой уровень подверженности, роботы способны выполнять в тех или иных условиях 74% физической работы, или 34% всей работы.
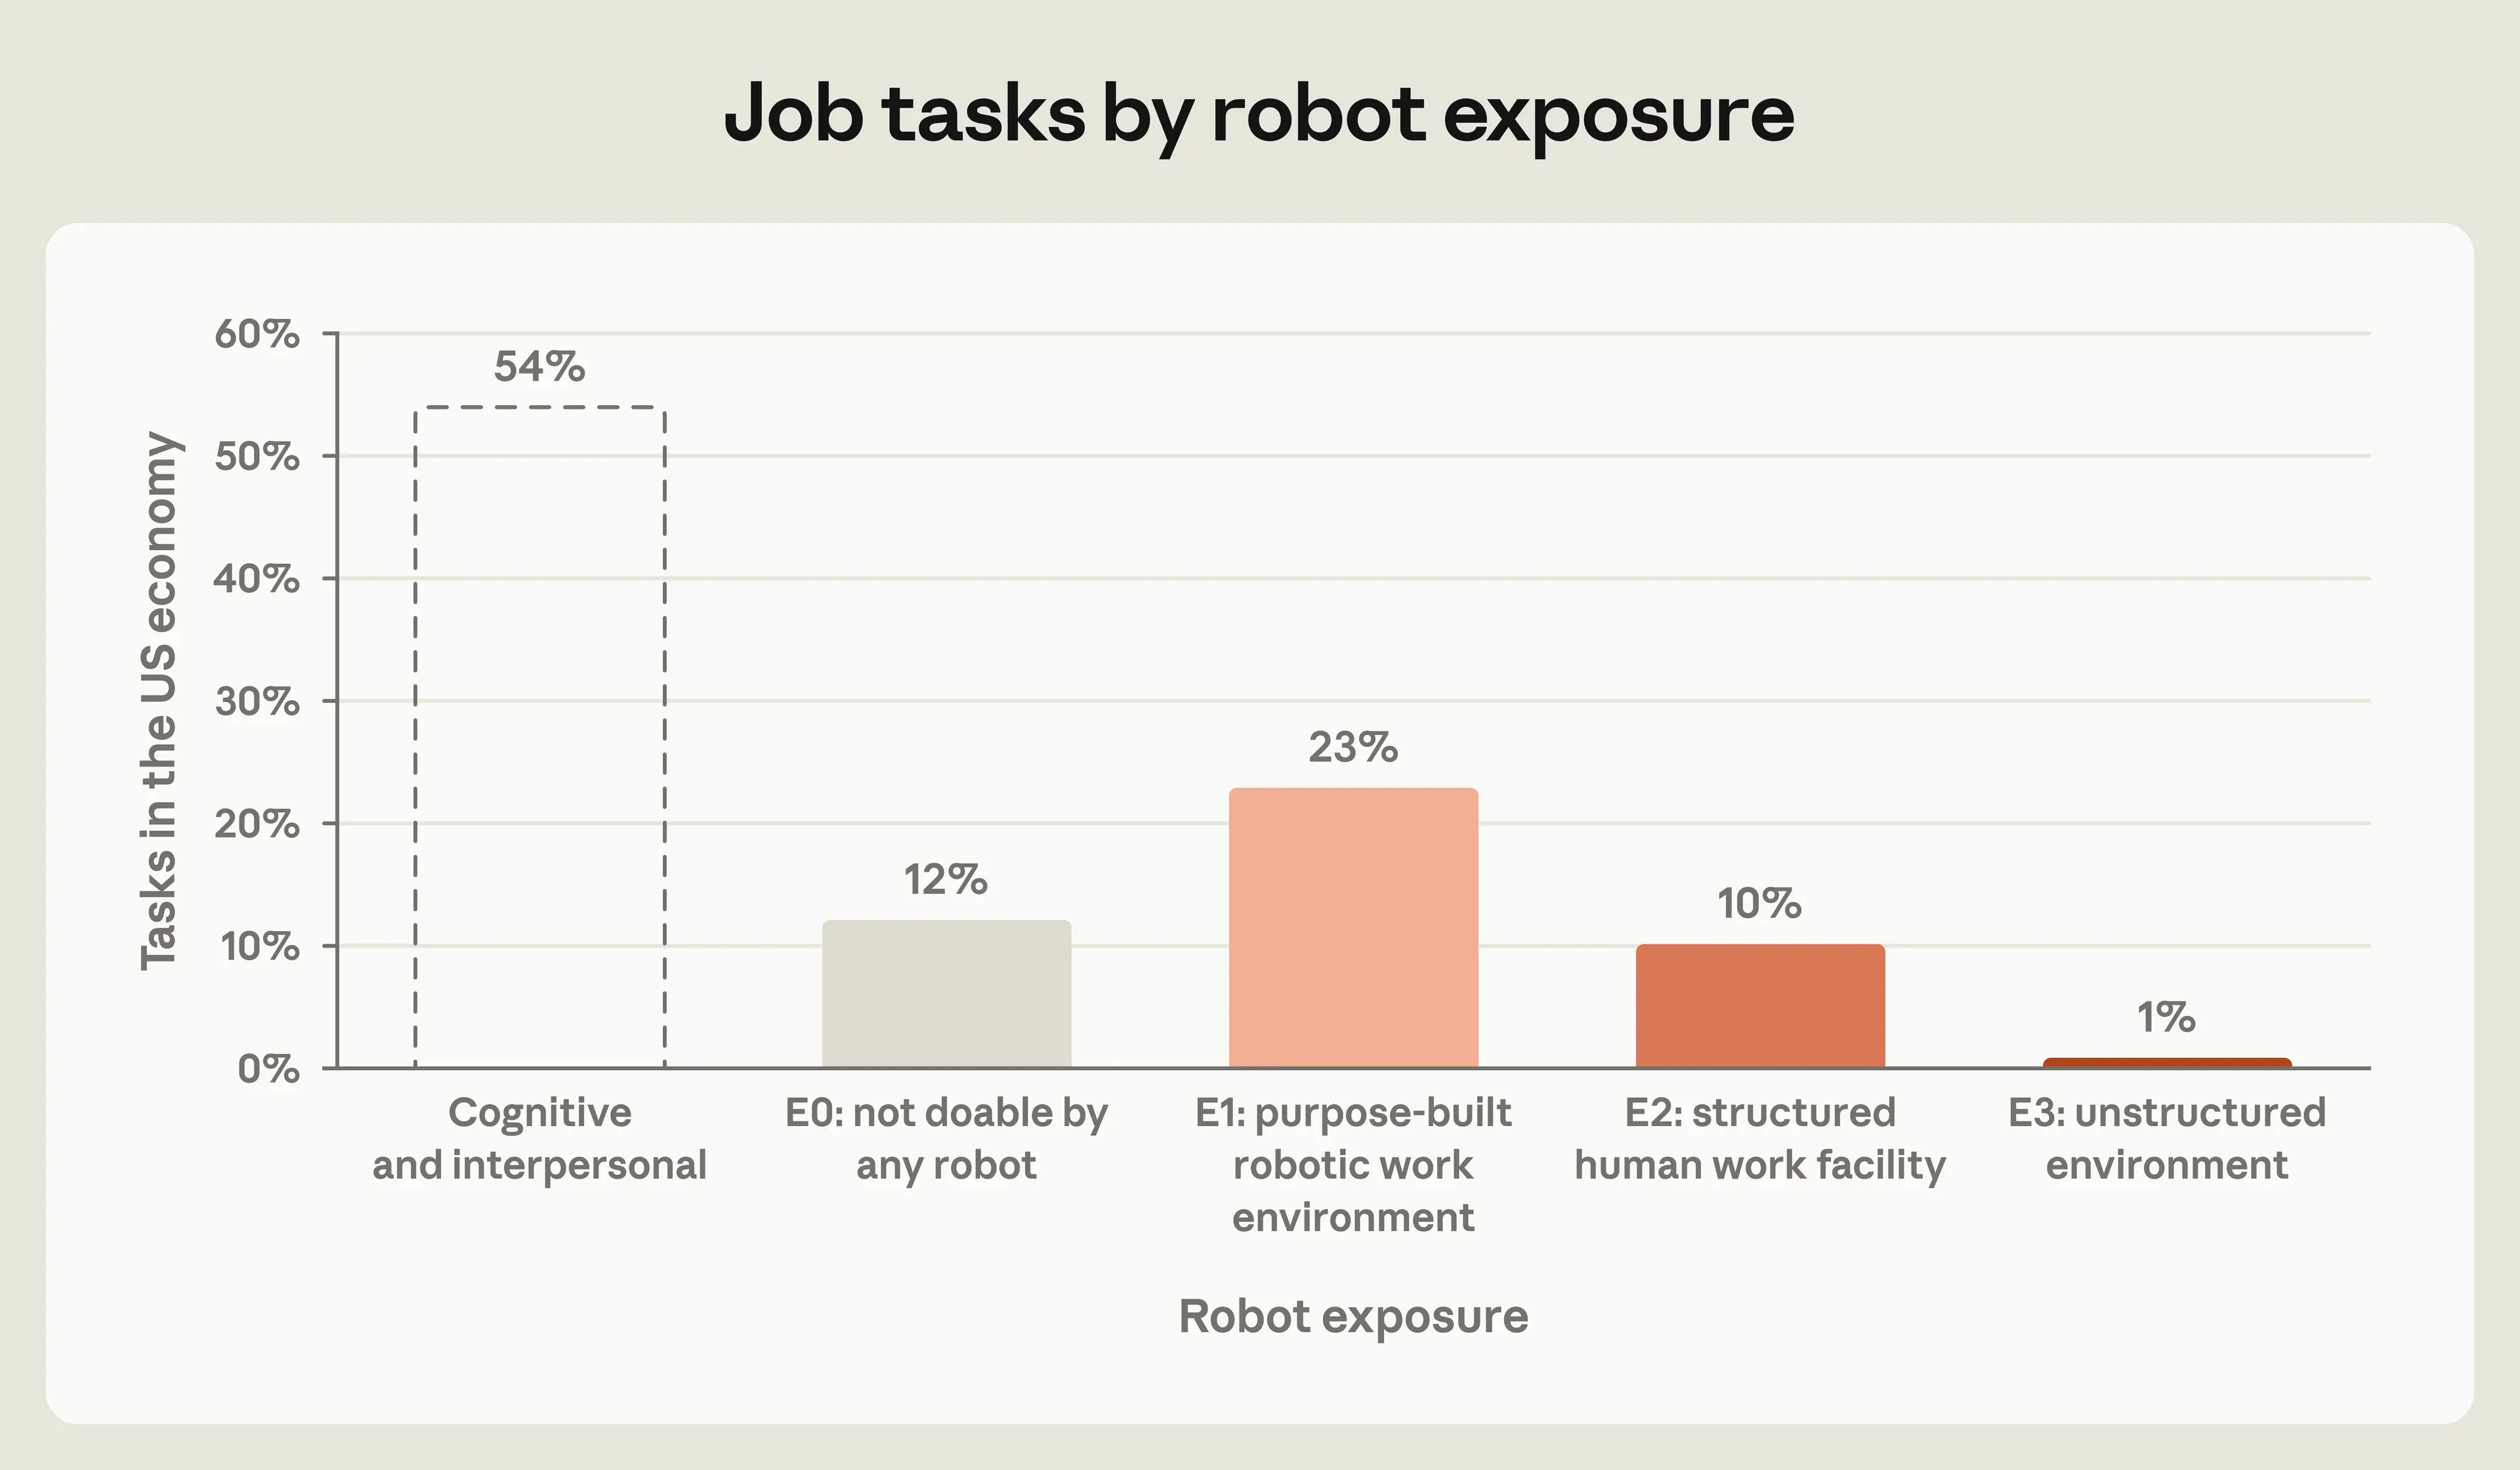 Рисунок 3. Рабочие задачи по степени подверженности роботизации
Включены все рабочие задачи. Задачи взвешиваются по доле времени, которое профессия уделяет каждой из них, и по числу занятых в этой профессии. Подверженность роботизации оценивается для задач, классифицированных как физические. Например, 23% рабочего времени приходится на задачи, которые роботы способны выполнять в специально оборудованной среде. Примеры задач по категориям: преподавать занятия, проектировать системы (когнитивная работа и взаимодействие с людьми); задерживать людей, оказывать первую помощь (E0); выдавать лекарства, собирать электронику (E1); мыть полы, перемещать товары на складе (E2); регулировать орошение полей, осматривать недвижимость с воздуха и управлять транспортом — задачи, которые роботы выполняют в неструктурированной среде (E3). Данные о занятости взяты из BLS (2025), а оценить время, затрачиваемое на задачи в рамках каждой профессии, нам помогает Claude.
Роботы способны выполнять физические задачи во многих секторах экономики. Автономные мобильные складские роботы подъезжают к погрузочным платформам и заезжают внутрь прицепов. С помощью вакуумных захватов они берут посылки и загружают их на мобильные конвейерные ленты.²² Поскольку эти роботы перемещаются по организованным рабочим местам, где трудятся люди, многие складские задачи получают оценку E2. Например: «Перемещать грузы, товары или другие материалы из мест хранения или производственных зон и обратно, к погрузочным платформам, транспортным средствам доставки, кораблям или контейнерам — вручную либо с помощью грузовиков, тракторов или другого оборудования». Развитие систем навигации и захвата сделало подобных роботов обычным явлением в логистике и транспортной отрасли.²³
На рисунке 4 показаны 10 профессий, наиболее подверженных роботизации согласно нашему индексу. Девять из них связаны с управлением транспортными средствами. В профессиях водителей упоминаются автономные автомобили, тракторы, грузовики и асфальтоукладчики. На первом месте по подверженности находятся водители такси с индексом 2,2.²⁴ Поскольку большая часть их работы — вождение, их медианная задача по продолжительности рабочего времени получает оценку E3, тогда как вспомогательные задачи, например «пылесосить и чистить салоны, мыть и полировать кузова автомобилей», роботы могут выполнять в более структурированных условиях, чем открытые дороги. Автономные транспортные средства пока не перевернули рынок труда водителей, но их возможности позволяют предположить, что эти профессии подвержены риску автоматизации сильнее других.²⁵
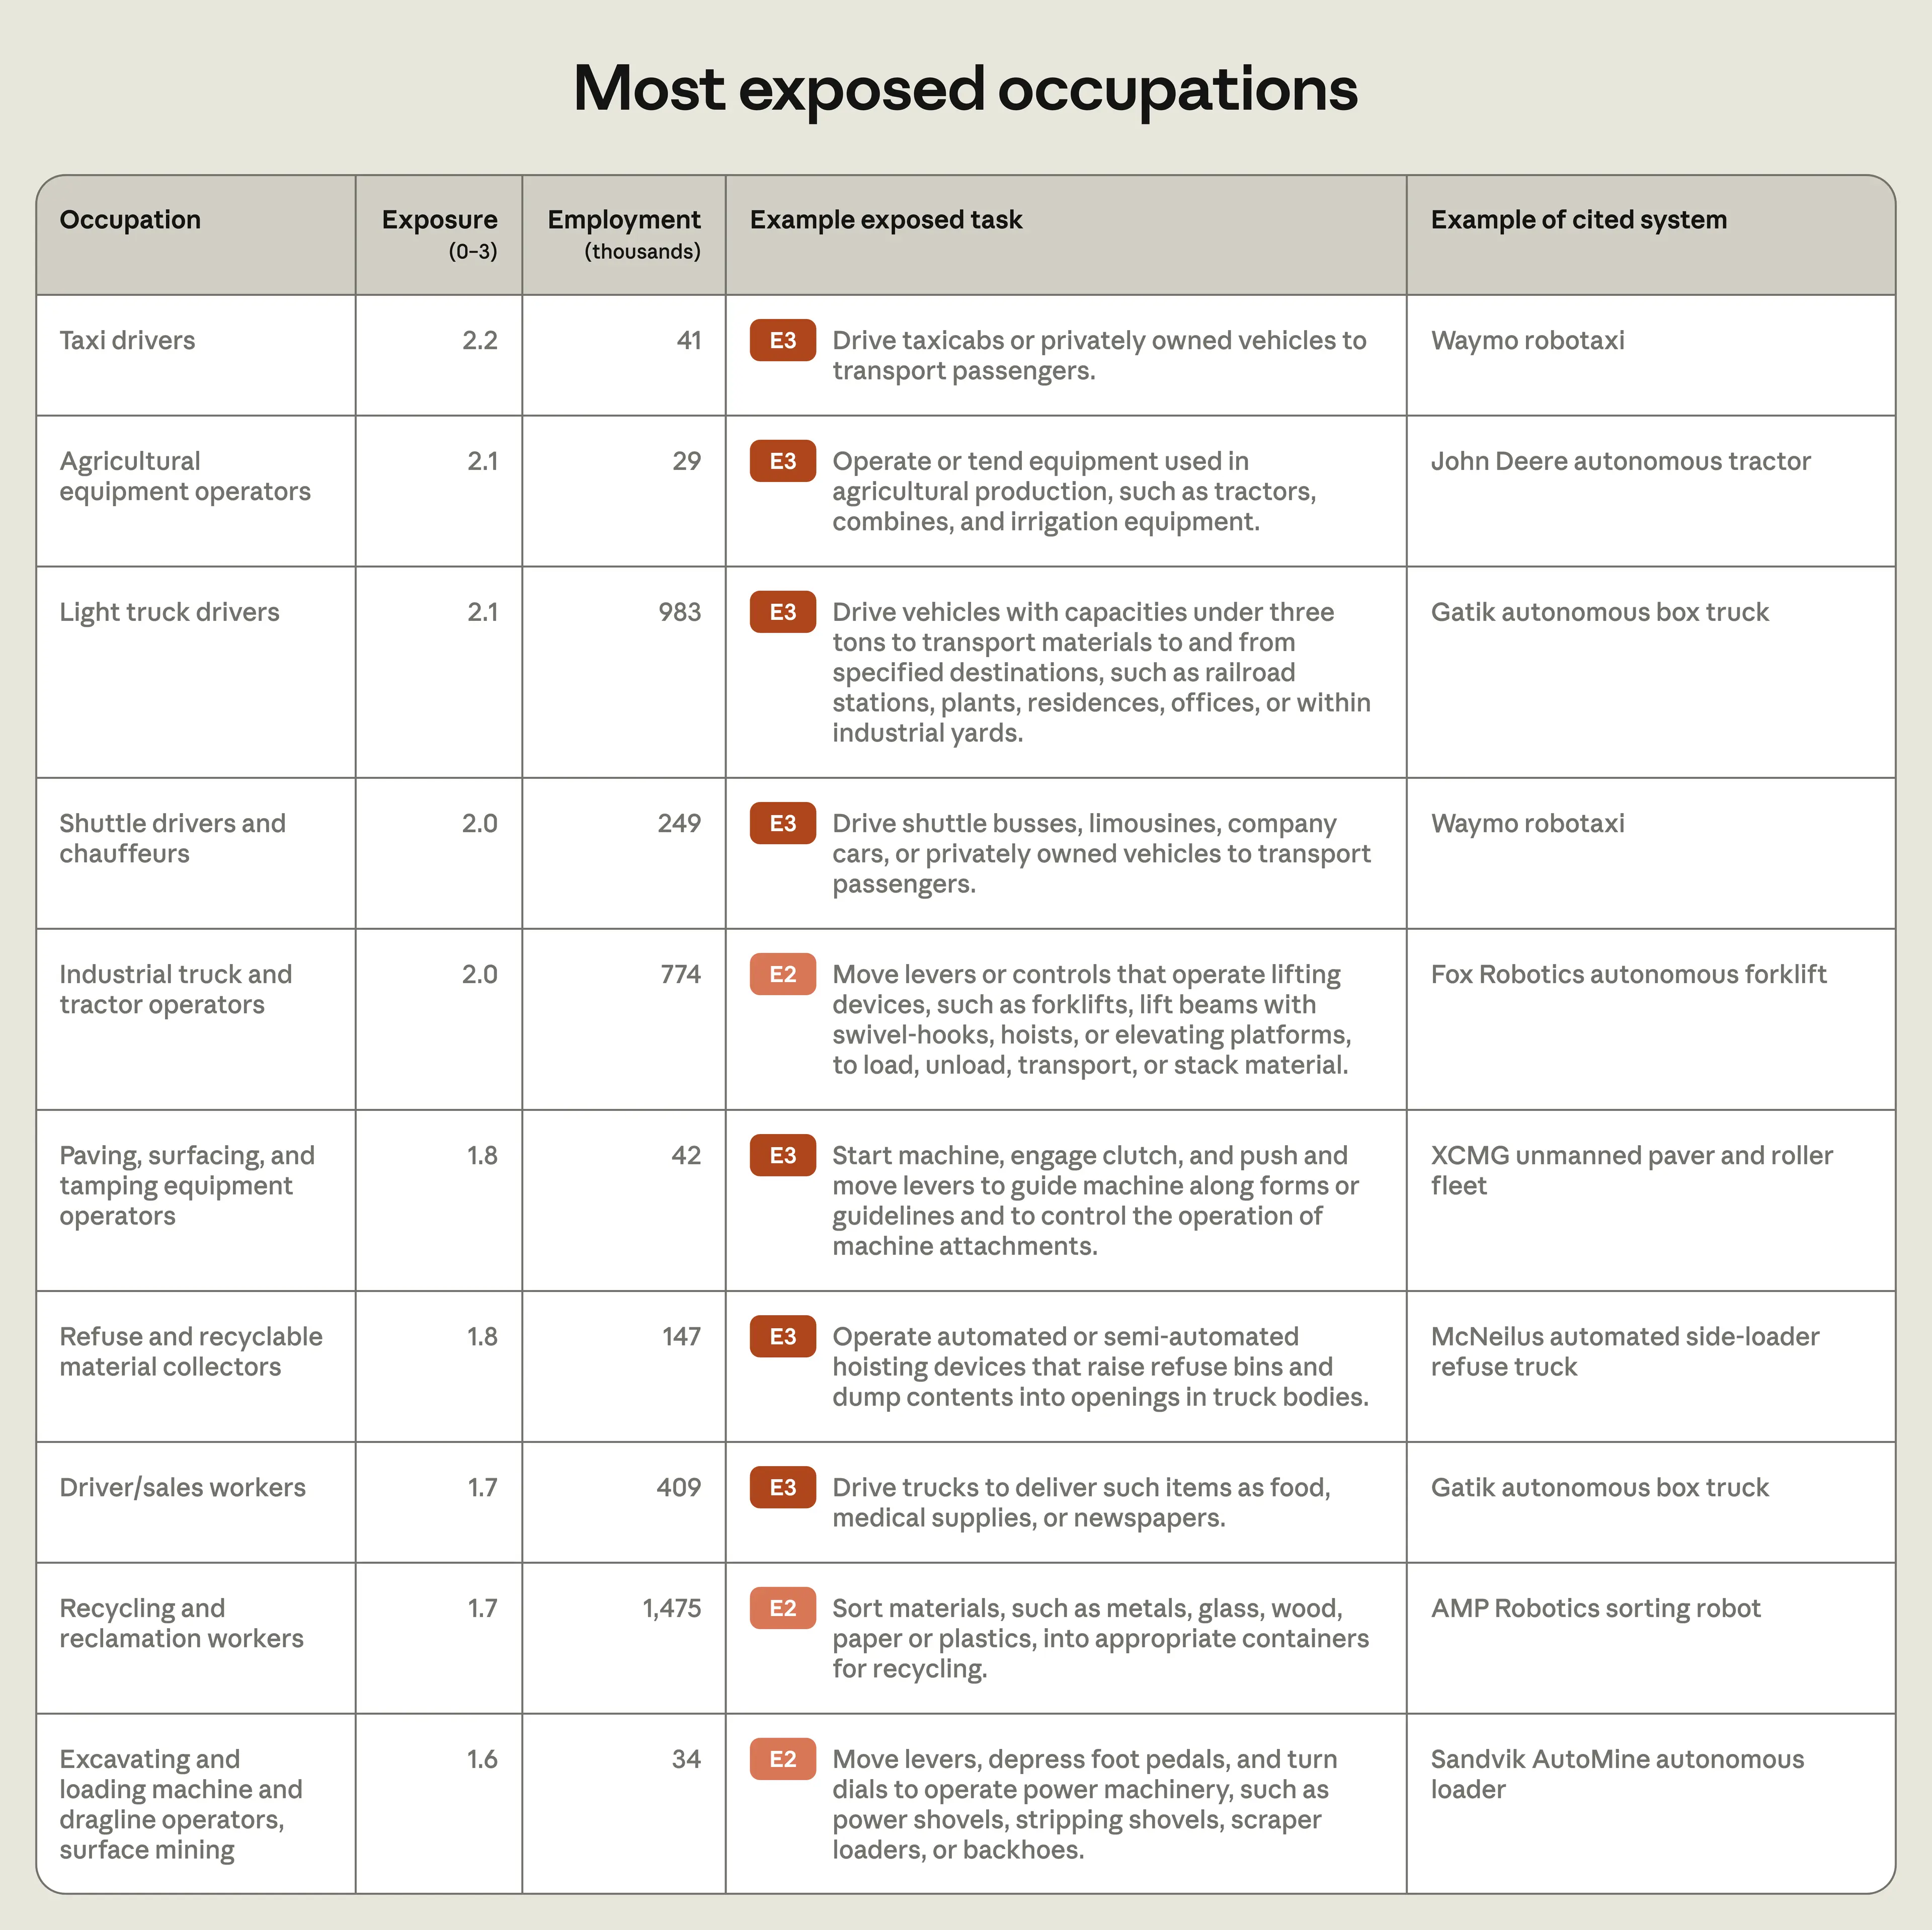 Рисунок 4. Профессии, наиболее подверженные роботизации
Подверженность варьируется от 0 (робот не может выполнить ни одну задачу) до 3 (робот может выполнять все задачи в неструктурированной среде). Индекс подверженности профессии представляет собой среднее значение подверженности её задач, взвешенное по времени, затрачиваемому на каждую из них. Для каждой профессии приведена одна задача с высокой степенью подверженности и робот, способный её выполнять, на которого ссылается источник. Показаны 10 наиболее подверженных профессий, в которых занято не менее 20 000 человек. Например, усреднение оценок задач водителей маршрутных автобусов и личных водителей даёт индекс 2,0 из 3. По данным Claude, некоторые из их задач выполняют автономные автомобили Waymo. В данных о занятости BLS (2025) иногда объединены несколько названий профессий O*NET; в таких случаях, как для работников по переработке и утилизации отходов, мы поровну распределяем занятость между ними. Требования к времени на выполнение задач мы оцениваем с помощью Claude.
Одна профессия может охватывать множество рабочих условий. В США роботы могут работать лишь в некоторых из них, тогда как за рубежом иногда охватывают их все. Например, товароведы и комплектовщики заказов выполняют задачу «Расставлять на полках, стеллажах, в витринах, лотках и на столах новые или перемещённые товары» как в розничных магазинах, так и на складах. На складах США роботы на базе ИИ с тактильными датчиками отбирают и размещают товары.²⁶ В американских магазинах мобильные роботы сканируют пустые полки, но для пополнения запасов им приходится вызывать людей.²⁷ В японских магазинах шаговой доступности роботы самостоятельно пополняют запасы в холодильниках.²⁸ Поскольку товары нужно подвозить к роботам, эта задача получает оценку E1. По нашим оценкам, товароведы тратят 70% рабочего времени на подобные задачи с оценкой E1 и ещё 16% — на задачи с оценкой E2. В целом их индекс подверженности роботизации составляет 1,0.
Профессии могут быть подвержены роботизации, если многие их задачи подвержены ей в умеренной степени или если высокая подверженность характерна для некоторых задач, занимающих значительную часть рабочего времени. Сравним отделочников гипсокартона, которые шлифуют стены и имеют индекс подверженности 1,6, с работниками по переработке и утилизации отходов, сортирующими вторсырьё, с индексом 1,7.
Задачи отделочников гипсокартона делятся на те, что не подвержены роботизации, и те, что подвержены ей в высокой степени. Рабочие, возводящие внутренние стены, используют бумажную ленту и пастообразную шпаклёвку, чтобы заделывать стыки и швы, а также скрывать головки шурупов в листах гипсокартона. Шпаклёвка и лента — неудобные в работе материалы, поэтому роботы не могут выполнять задачу «Прижимать бумажную ленту к стыкам, вдавливая её в герметизирующий состав и закрывая швы». После высыхания первого слоя ленты рабочие «наносят дополнительные слои, чтобы заполнить отверстия и выровнять поверхности». Эта задача получает оценку E3: автономный робот для отделки гипсокартона с помощью ИИ сканирует стены, наносит дополнительные слои герметика и шлифует стены после высыхания.²⁹ В целом на задачи с оценкой E3 приходится 41% рабочего времени отделочников, а ещё 26% их задач роботы выполнять не могут.
Напротив, роботы могут выполнять на уровне E2 более трёх четвертей задач работников по переработке и утилизации отходов в пересчёте на рабочее время. Не подвержены роботизации лишь 8% их рабочего времени. Например, роботы с компьютерным зрением и вакуумными захватами способны выполнять задачу «Сортировать такие материалы, как металл, стекло, древесина, бумага или пластик, по соответствующим контейнерам для переработки».³⁰ Эти роботы заменяют работников, отбирающих вторсырьё с конвейерных лент, поэтому эта и другие подобные задачи получают оценку E2.
Роботы хорошо справляются с отдельными задачами отделочников, тогда как работников по переработке затрагивает более широкий спектр роботизации, но сами роботы менее адаптивны. Неудобные задачи отделочников могут стать узким местом автоматизации. Возможно и то, что крупнейшие предприятия по переработке отходов первыми начнут использовать роботов, а небольшие внедрят их позднее. В любом случае широкое распространение роботов, по всей видимости, изменит обе профессии.
Характеристики профессий, подверженных роботизации
Определив показатель подверженности, теперь рассмотрим, что он может означать для рынка труда.
На рисунке 5 сравниваются работники из верхнего квинтиля по индексу подверженности роботизации и работники, чьи профессии не подвержены роботизации; на последних приходится ещё около 20% рабочих мест. Данные Американского обследования населения за 2020–2024 годы показывают, что среди работников, чьи профессии сильнее всего подвержены роботизации, доля женщин на 20 процентных пунктов ниже, а доля выходцев из Латинской Америки — на 16 процентных пунктов выше. Вероятность того, что такие работники имеют степень бакалавра или выше, на 55 процентных пунктов ниже; они зарабатывают примерно на 30 долларов в час меньше, а уровень безработицы у них более чем вдвое выше.³¹
Статистика требований к профессиям, составленная Бюро статистики труда, также показывает, что в профессиях, подверженных роботизации, гораздо чаще требуется поднимать тяжести и работать при сильной жаре или рядом с опасными загрязнителями. Во многом эта закономерность противоположна типичной для LLM.³²
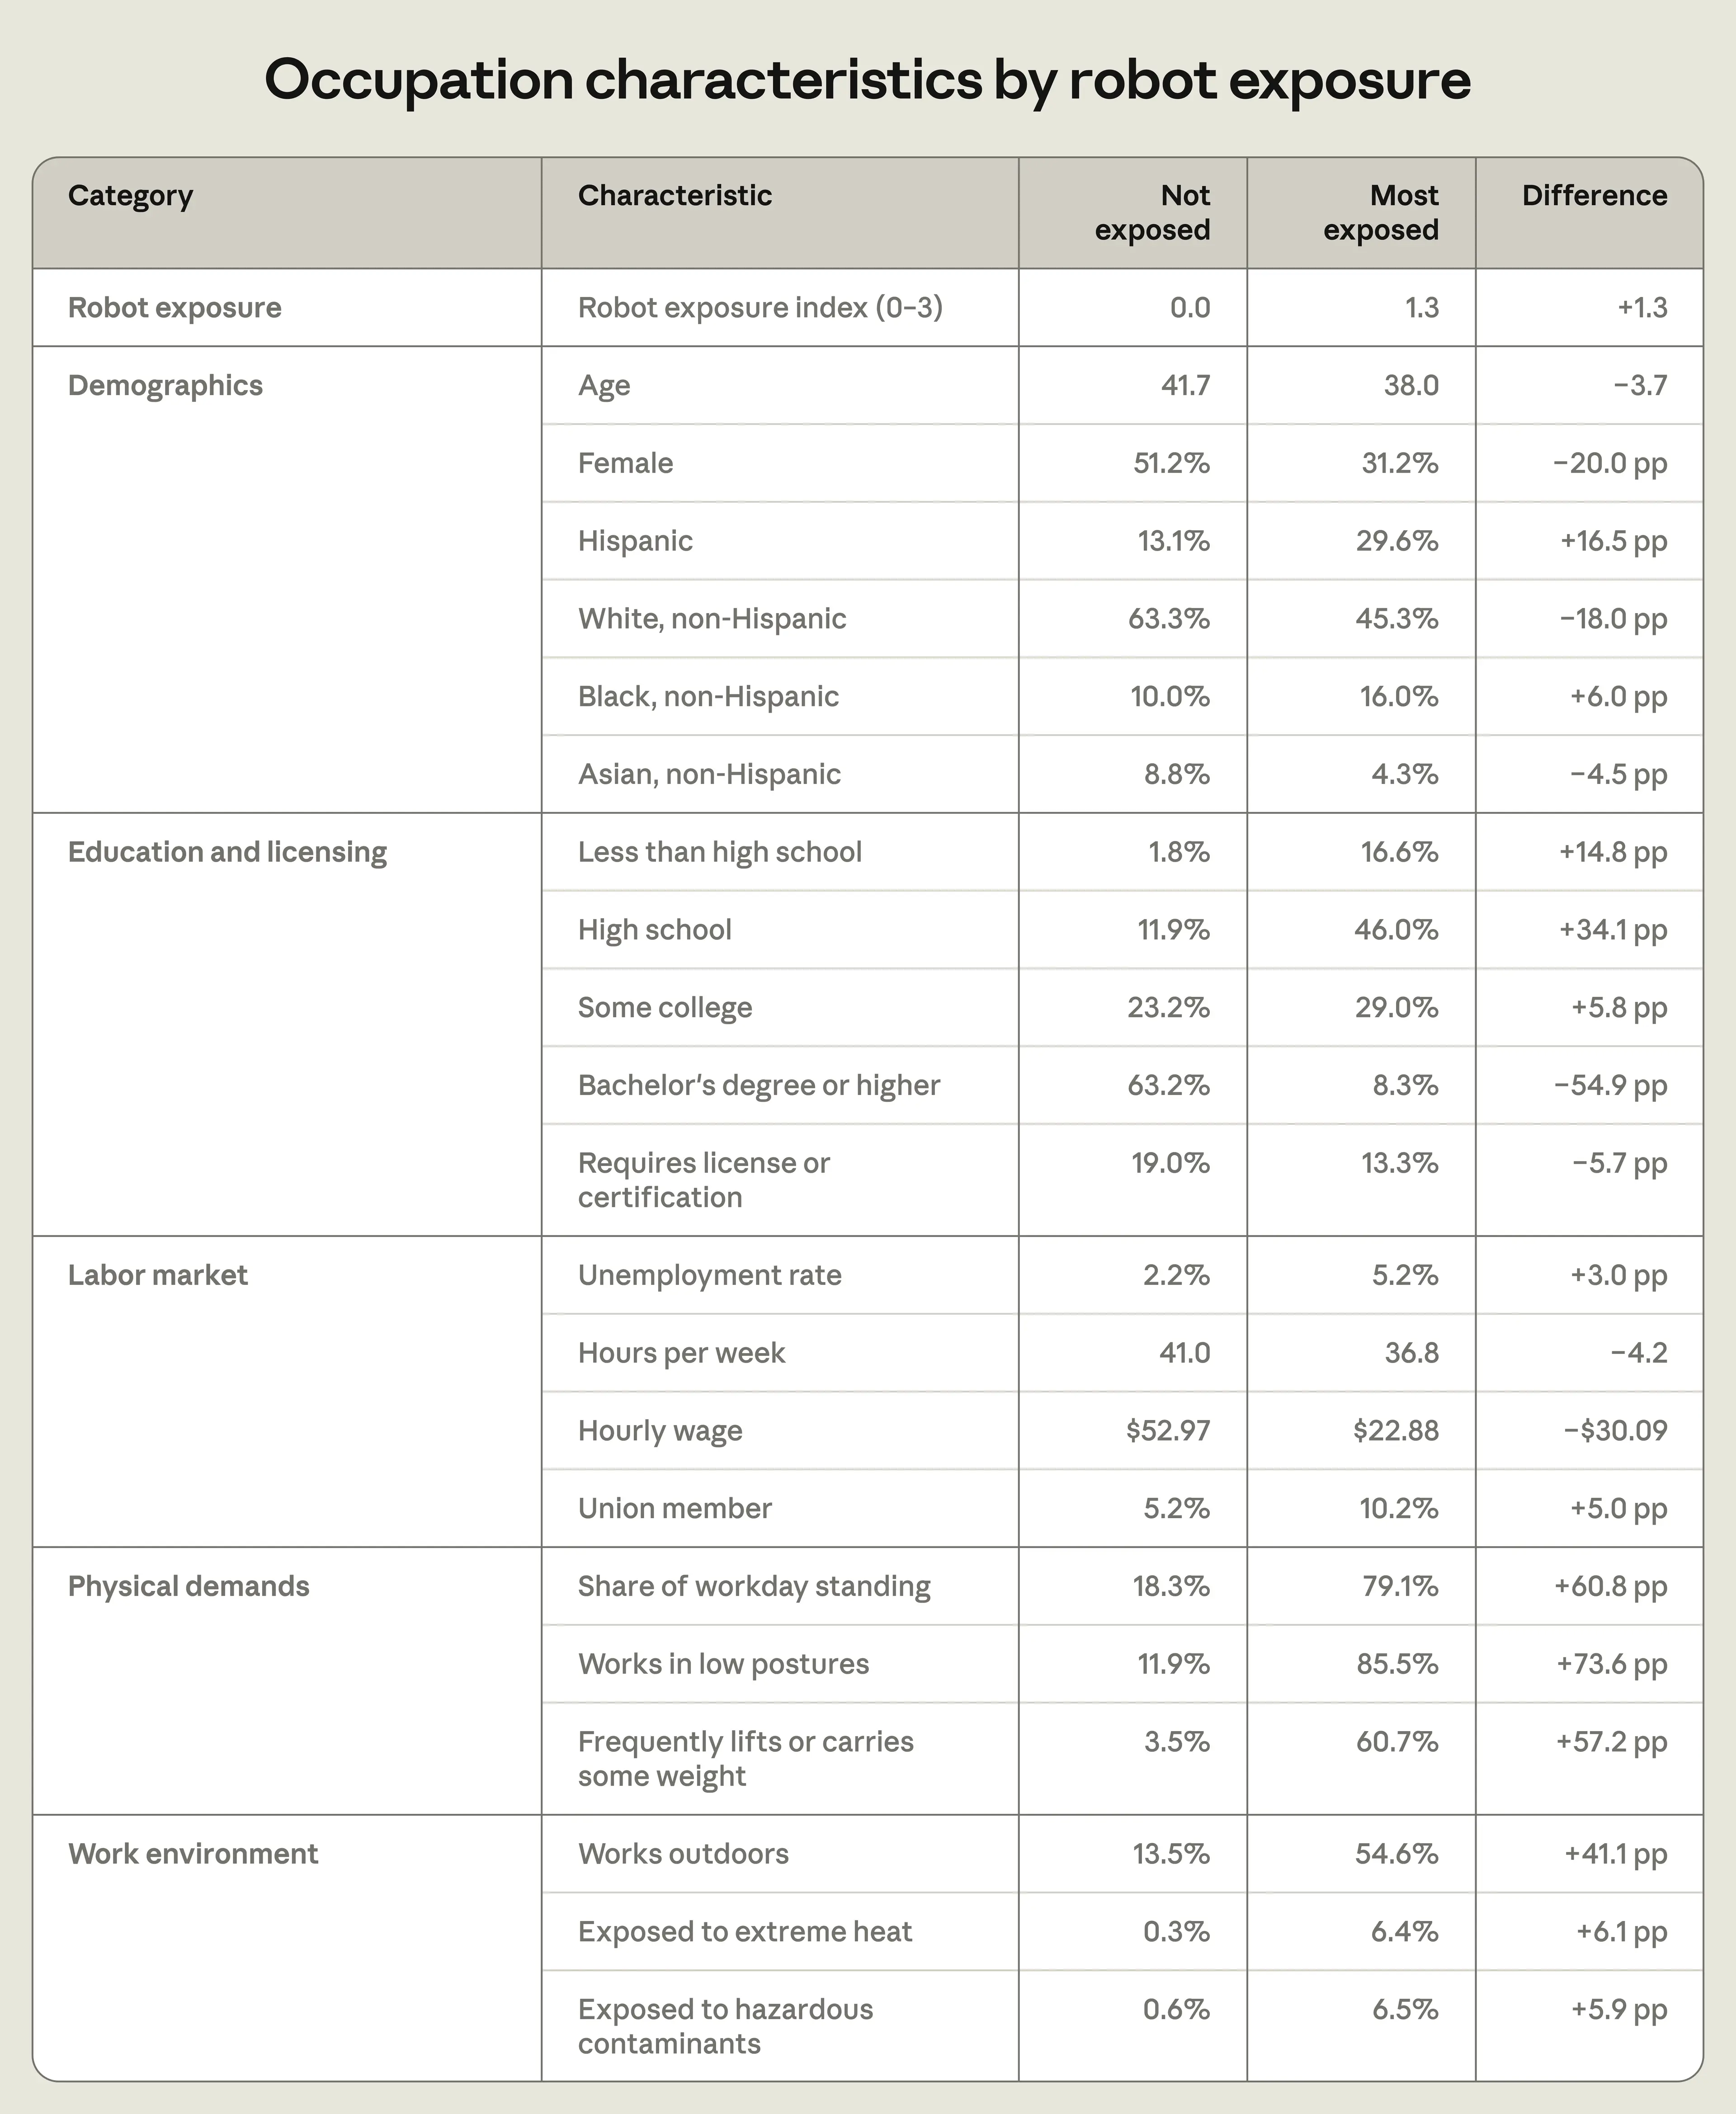 Рисунок 5. Характеристики работников по степени подверженности их профессий роботизации
К наиболее подверженным роботизации относятся работники из верхнего квинтиля по индексу; профессии работников, не подверженных роботизации, имеют нулевой показатель и составляют ещё около 20% рабочих мест. Демографические данные, сведения об образовании и рынке труда взяты из Американского обследования населения за 2020–2024 годы, за исключением данных о членстве в профсоюзах и лицензиях. Данные о членстве в профсоюзах получены из статистики, рассчитанной Hirsch et al. (2026) по материалам текущих обследований населения за 2020–2024 годы. Данные о лицензиях, физических требованиях и рабочей среде взяты из обследования требований к профессиям BLS за 2025 год (для некоторых профессий использованы данные обследования за 2023 год). Показатели взвешены по занятости.
Подверженность воздействию роботов и LLM
Затем мы анализируем, расширяют ли роботы риски изменений на рынке труда за пределы тех, что связаны только с LLM. Опираясь на исследования Eloundou et al. (2024) и Massenkoff and McCrory (2026), мы сравниваем два показателя подверженности профессий:
- Подверженность воздействию LLM: доля рабочих задач, на выполнение которых LLM способна сократить необходимое время вдвое (в нашей предыдущей работе этот показатель назван теоретической возможностью).
- Подверженность воздействию LLM и роботов: доля рабочих задач, затронутых либо LLM, либо роботами; для каждой задачи берётся более высокий показатель из подверженности LLM и подверженности роботам на уровне E1 или выше.
Оценки подверженности воздействию роботов и LLM измеряют несколько разные понятия, однако обе показывают, что технология способна выполнять значительную часть той или иной задачи. Хотя совместное применение LLM и роботов в реальных профессиях может породить новые сложности или расширить их возможности, эти два показателя дают первое представление о подверженности профессий с учётом современных технологических возможностей.
На рисунке 6 показана подверженность профессий воздействию только LLM (синим цветом), а также LLM и роботов (оранжевым), в разбивке по крупным профессиональным группам. Роботы затрагивают больше профессий и профессии иного рода, чем одни лишь LLM. Если воздействию только LLM подвержено менее 15% задач в сфере транспорта и перемещения грузов, то при учёте роботов эта доля составляет около 90%. Аналогичным образом роботы увеличивают почти до 100% подверженность в офисной и административной работе, которая в основном связана с компьютерами и несложными физическими задачами. В целом воздействию одних лишь LLM подвержена примерно половина работы, а с учётом роботов этот показатель возрастает до 81%.
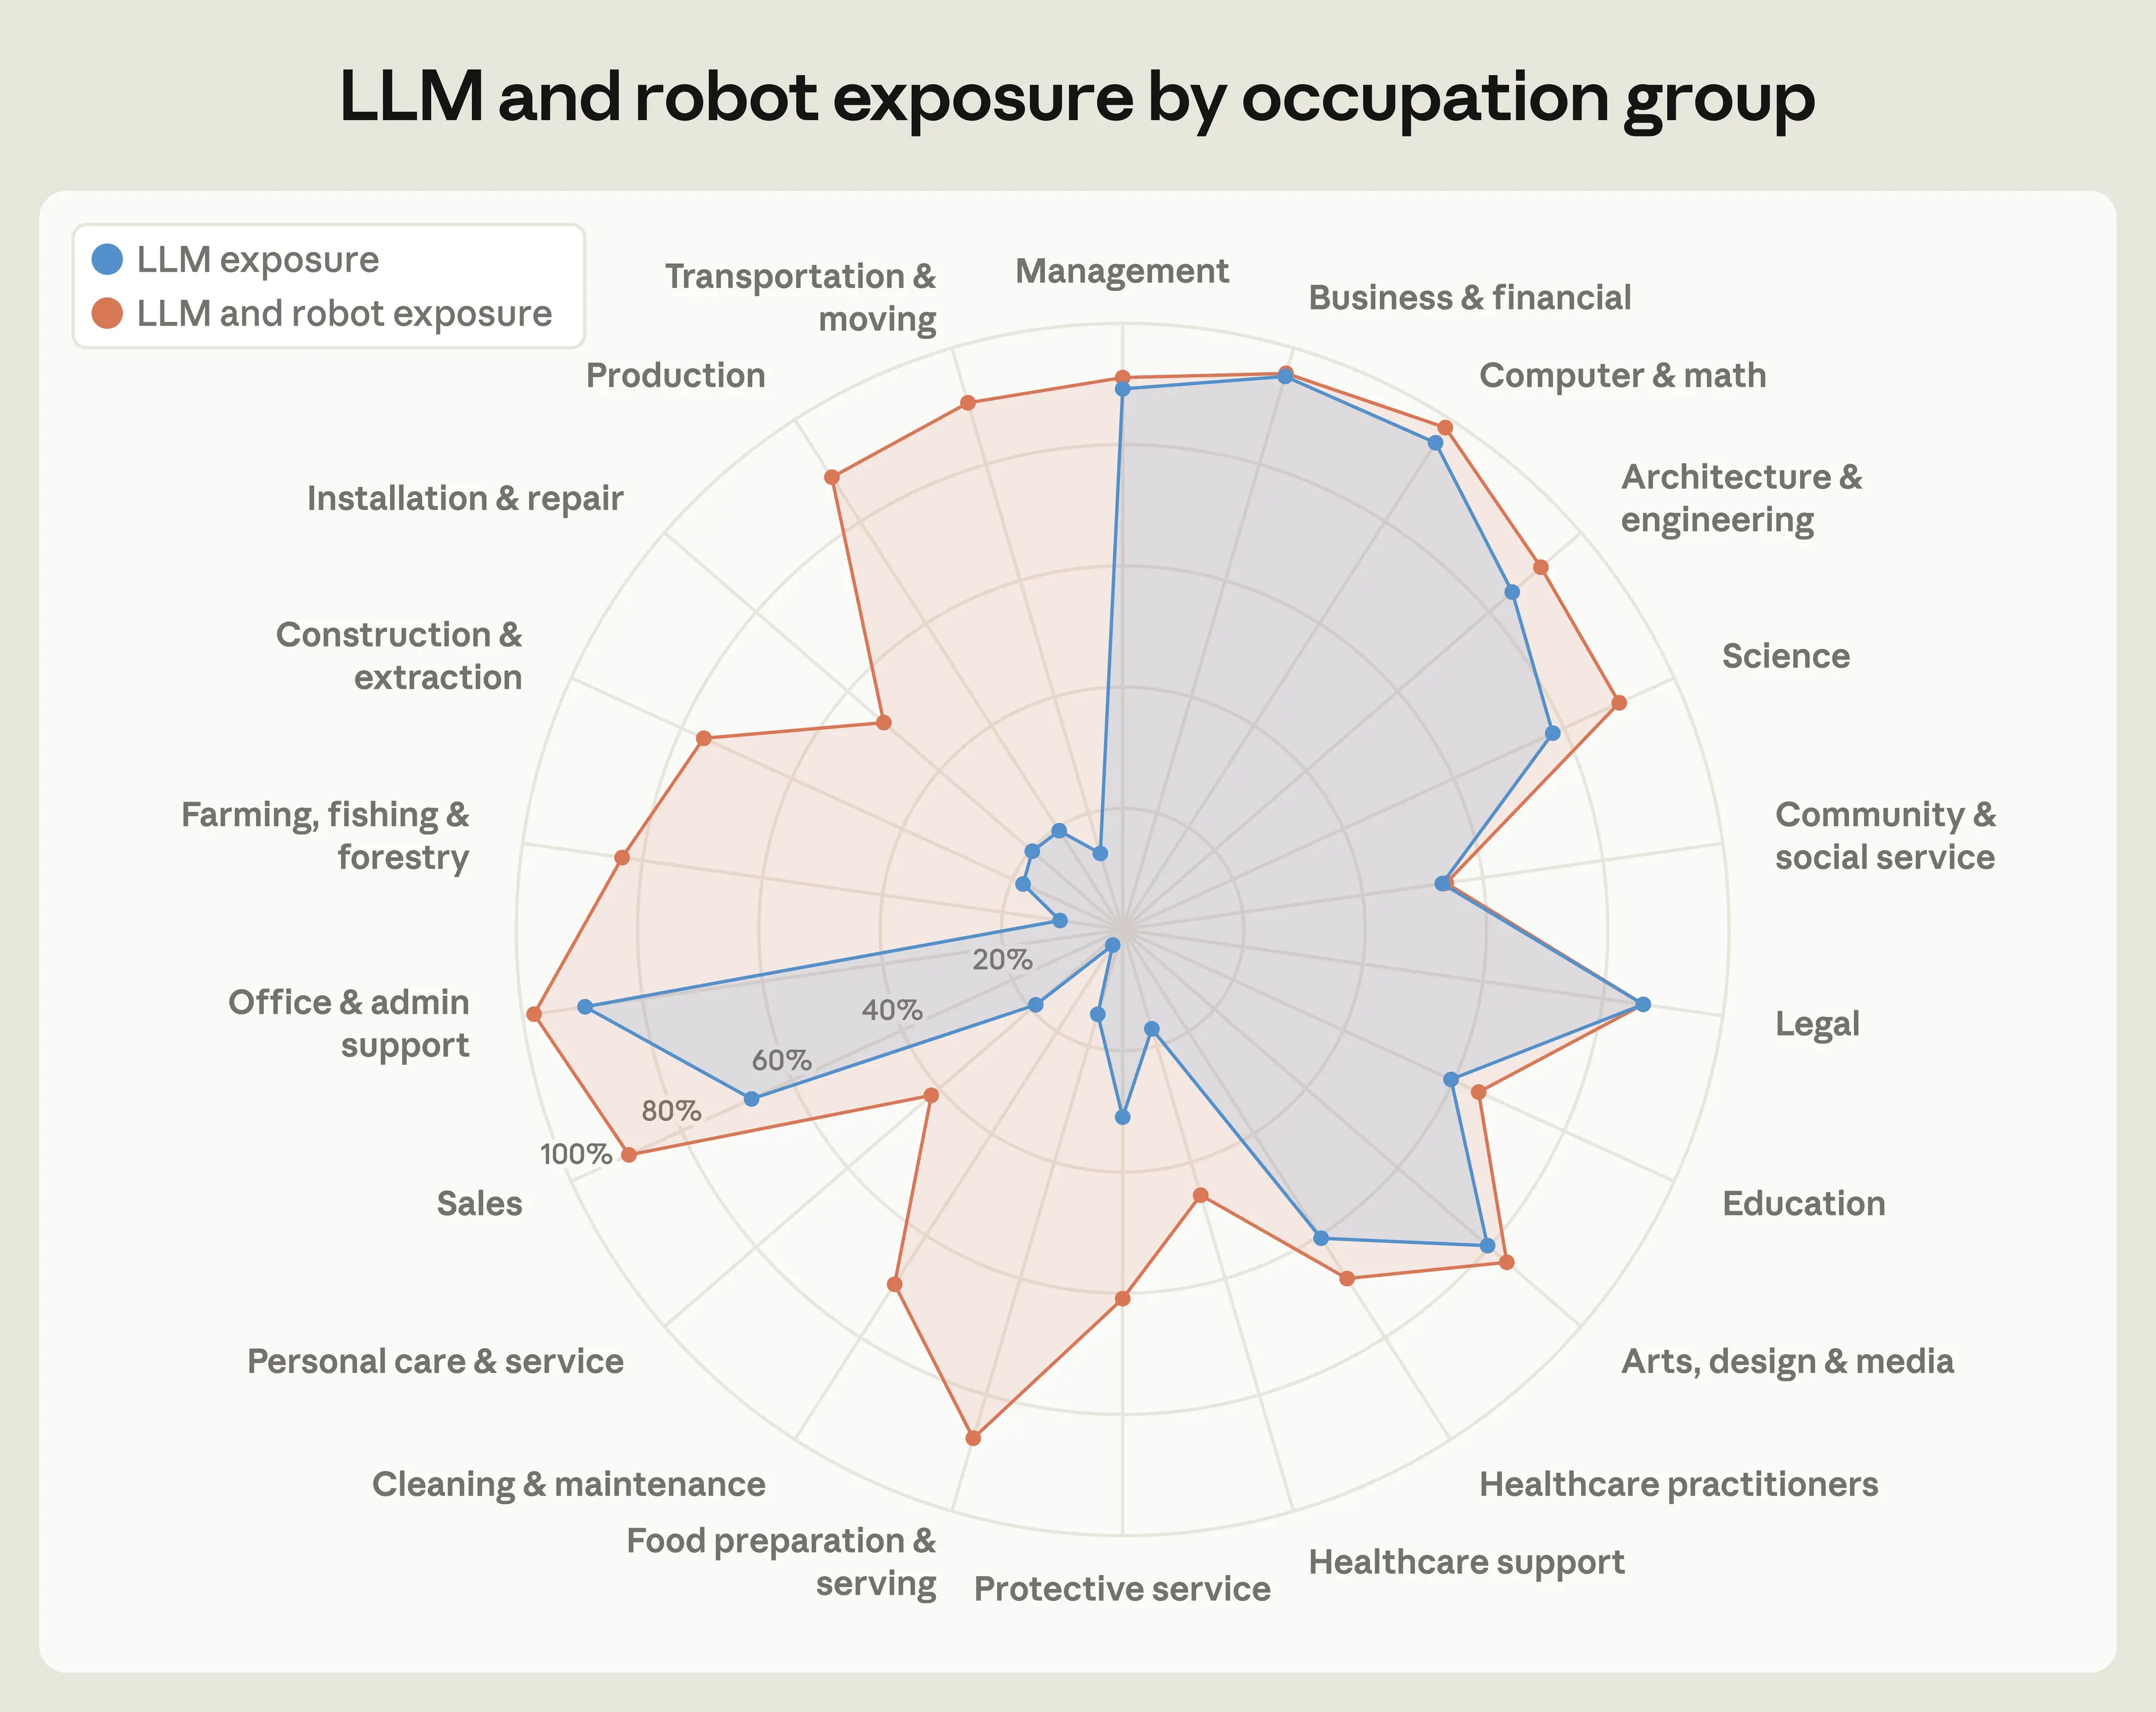 Рисунок 6. Подверженность воздействию LLM и роботов по профессиональным группам
Подверженность воздействию LLM — это доля задач, получивших оценку «подвержены» в исследовании Eloundou et al. (2024) (положительный 𝛽). Показатель подверженности профессиональной группы воздействию LLM и роботов дополнительно включает задачи с уровнем подверженности роботизации E1 или выше. Профессиональные группы определяются двухзначными кодами SOC; средние значения по группам взвешиваются по доле времени на задачи и числу занятых. Например, в сфере охранных услуг 31% рабочих задач подвержены воздействию LLM, а 61% — воздействию LLM или роботов. Данные о занятости взяты из BLS (2025). Долю времени на задачи мы оцениваем с помощью Claude.
Какую работу сегодня не могут выполнять LLM и роботы? Рассмотрим профессии в сфере персонального ухода и обслуживания, где подвержено воздействию около 40% задач. Для этой работы важны личное общение и физический контакт с людьми — и с тем и с другим LLM и роботы справляются с трудом. Этот пример показывает, что меньше всего в ближайшей перспективе автоматизация может затронуть работу, требующую тесного взаимодействия с людьми или деликатных манипуляций.³³ Та же закономерность характерна для таких профессиональных групп, как монтаж и ремонт, вспомогательная медицинская помощь, общественная и социальная работа: подверженность в них сравнительно низкая. Хотя сегодня LLM и роботы не могут выполнять эти задачи, в целом ни одна профессиональная группа не имеет показатель подверженности ниже 40%. Кроме того, развитие технологий со временем может сделать возможными новые виды автоматизации.
Задачи, не подверженные автоматизации, также помогают понять, что затрудняет автоматизацию труда. Мы объединяем похожие по формулировке описания таких задач и просим Claude их охарактеризовать (приложение C.1). Задачи, которые сегодня не подвержены воздействию LLM и роботов, как правило, требуют практической работы и личного контакта, а иногда регулируются специальными нормами. В сфере здравоохранения часто сочетаются все эти особенности. Например, задача «Давать пациентам лекарства и наблюдать за реакциями или побочными эффектами».
В приложении C.2 мы изучаем, какие препятствия сильнее всего мешают автоматизации физических задач. Мы спрашиваем Claude, какие из существующих сегодня барьеров помешали бы роботам выполнять значительную часть каждой физической задачи — независимо от того, подвержена она роботизации или нет, — если бы эти барьеры не удалось устранить. Мы распределяем препятствия по четырём категориям: возможности роботов, предпочтения людей, регулирование и стоимость. Для задач, ограниченных возможностями роботов, мы просим Claude выбрать важнейший недостающий навык из следующих: манипуляции, планирование и рассуждение, подвижность и сила, восприятие.
Мы выяснили, что главные препятствия для внедрения роботов — их возможности и стоимость. Ограниченность возможностей препятствует автоматизации примерно 70% физических задач. Особенно выделяются манипуляционные способности: половину физических задач нельзя будет автоматизировать в массовом масштабе, пока роботы не научатся лучше прикасаться к предметам и обращаться с ними. Недостатки планирования и рассуждения — навыков, которые ИИ, вероятно, сможет улучшить лучше всего, — ограничивают автоматизацию роботами 8% физических задач. Для автоматизации почти всех задач также необходимо снизить затраты.
Согласно нашим оценкам, действующие сегодня нормы не позволили бы роботам выполнять 14% физических задач. Регулирование имеет значение для задач в здравоохранении, сфере охраны и образовании, но меньше влияет на задачи по приготовлению пищи, уборке, производству, строительству, ремонту и перемещению материалов, на которые приходится около половины физического труда. Предпочтения людей сдерживают внедрение роботов в четверти задач. Возможно, люди не доверяли бы роботу («Одевать детей и менять им подгузники») или ценят личное общение («Встречать гостей, провожать их к местам и подавать меню и винные карты»).
Что означают эти результаты, если возможности роботов будут быстро развиваться? Около 30% физических задач ограничены предпочтениями людей или регулированием. Это значит, что большая часть физического труда окажется под угрозой, если роботы станут достаточно функциональными и рентабельными, хотя оставшиеся задачи могут стать слабым звеном и замедлить общий рост производительности. Неравномерный прогресс в развитии возможностей тоже может сдерживать внедрение: роботы могут стать умнее, но так и не научиться обращаться с предметами, как люди. Вместе с тем более совершенные роботы могут снизить сопротивление автоматизации, например развеяв опасения за безопасность. Далее мы рассмотрим стоимость роботов — самое распространенное препятствие, согласно нашим оценкам.
Стоимость роботов и внедрение
Хотя сегодня роботы способны выполнять большую часть физической работы, это может быть экономически нецелесообразно. Роботов, созданных с использованием дорогостоящего оборудования, не так просто копировать и распространять, как программное обеспечение или большие языковые модели. По сравнению с показателями подверженности влиянию больших языковых моделей, которые оценивают возможности, но не стоимость, особенно важно выделять профессии, для которых роботы конкурентоспособны по цене.³⁴
Для каждой задачи, подверженной автоматизации, мы оцениваем годовые затраты на ее выполнение роботами, опираясь на конкретных роботов, указанных в наших показателях подверженности задач. Мы просим Claude оценить затраты с помощью веб-поиска и списка роботов, приведенных для каждой задачи. Автоматизация задачи уровня E1 может потребовать переустройства рабочих мест с учетом роботов, тогда как роботы, выполняющие задачи уровня E3, могут использовать дорогостоящие датчики для навигации в неструктурированной среде.
Оценки учитывают полную стоимость внедрения робота для выполнения каждой задачи.³⁵ Чтобы сопоставить затраты на роботов и труд, мы сначала просим Claude оценить, какой объем работы обычно выполняет человек за год. Например, пекари, которые «раскатывают, месят, режут или формуют тесто», производят, по оценкам, 180 000 заготовок в год. Затем Claude оценивает, во сколько обойдется роботу производство такого же объема продукции. Поскольку пекари выполняют эту задачу в разных условиях, Claude усредняет затраты на внедрение роботов в пекарнях при магазинах, пекарнях среднего масштаба и промышленных пекарнях. Постоянные затраты распределяются по годам с учетом срока службы оборудования и временной стоимости денег.
Рассчитанную таким образом стоимость выполнения задачи роботом можно сравнить с оплатой труда работника. Мы считаем, что задача подвержена автоматизации с помощью конкурентоспособных по цене роботов, если затраты на робота ниже затрат на труд, рассчитанных как общая компенсация труда в данной профессии по данным BLS, скорректированная с учетом доли времени, затрачиваемого на эту задачу.³⁶ Согласно стандартным экономическим моделям, такие задачи автоматизируются, хотя с учетом препятствий для внедрения и неопределенности в оценке затрат этот показатель следует считать скорее ориентировочным.³⁷ Подробности и пример расчета затрат на выполнение задач роботами см. в приложении D.1.
Роботы часто выполняют несколько рабочих задач, но мы оцениваем затраты на выполнение отдельных задач в рамках одной профессии. Простое суммирование затрат по задачам может привести к повторному учету роботов или занижению затрат на координацию при реальном внедрении. Мы агрегируем данные по профессиям: передаем Claude оценки затрат на выполнение отдельных задач и просим рассчитать общую сумму с учетом устранения дублирования и добавления новых затрат. Мы считаем профессию подверженной автоматизации с помощью конкурентоспособных по цене роботов, если общие затраты на роботов ниже общей компенсации труда, скорректированной с учетом времени, затрачиваемого на задачи, которые могут выполнять роботы.³⁸
На рисунке 7 представлены пять профессий, связанных преимущественно с физическим трудом, и оценки стоимости выполнения роботами тех задач в этих профессиях, которые могут быть автоматизированы. Упаковщики и фасовщики — самая крупная группа работников, чьи профессии подвержены автоматизации с помощью конкурентоспособных по цене роботов. Для выполнения их задач требуется несколько типов роботов: одни упаковывают товары в контейнеры, другие перемещают материалы по складам, проводят визуальный осмотр товаров, собирают картонные коробки, печатают и наклеивают этикетки, а также запечатывают упаковки.³⁹ По оценкам, покупка и установка этих роботов обойдется более чем в 2 млн долларов, но они заменят годовой труд примерно 14 работников. Постоянные затраты распределяются примерно на 10-летний срок службы при стоимости капитала 8%. Эксплуатационные расходы, такие как техническое обслуживание, работа человека, который частично контролирует роботов, и энергопотребление, увеличивают годовые затраты примерно до 45 000 долларов — столько стоит замена одного работника на год. Упаковщики и фасовщики тратят 97% рабочего времени на задачи, которые могут выполнять роботы, и получают около 49 000 долларов. Таким образом, роботы обходятся примерно на 2 500 долларов в год дешевле, чем выполнение этой работы человеком.
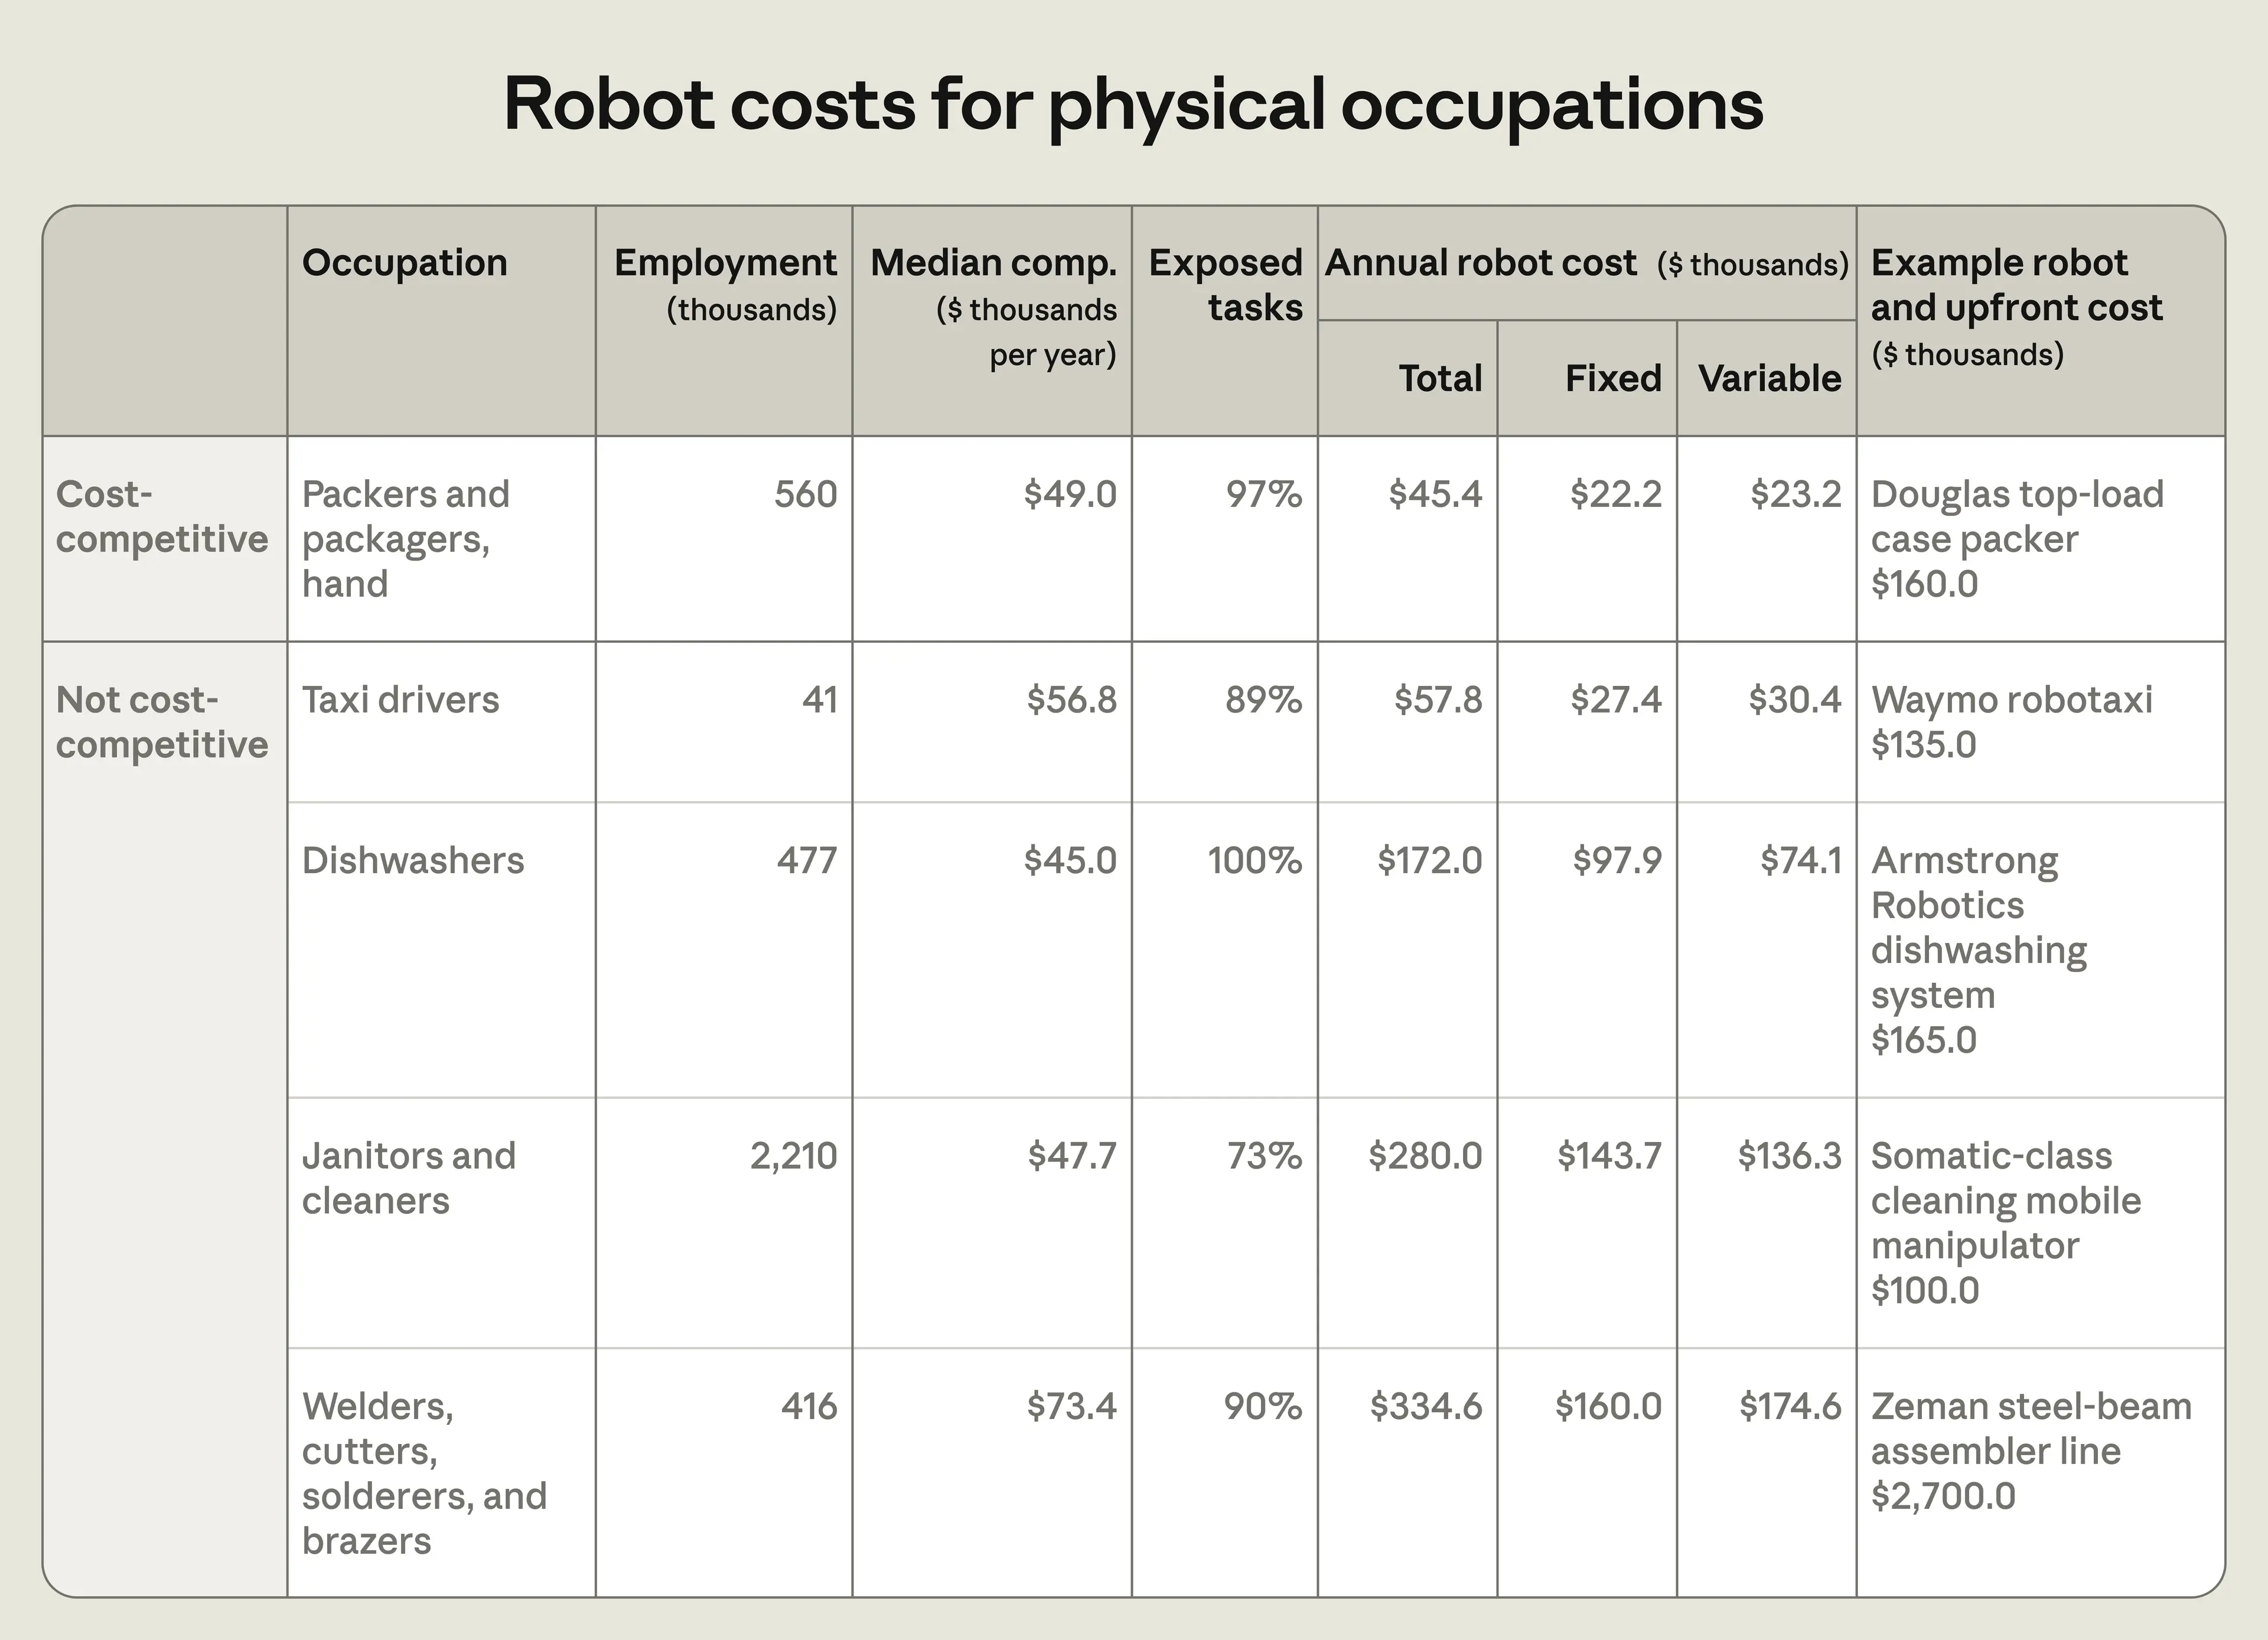 Рисунок 7. Стоимость роботов для профессий, связанных с физическим трудом
Данные о занятости и общей компенсации труда взяты из BLS (OEWS 2025, ECEC 2026). Доля задач, подверженных автоматизации, — это доля задач в данной профессии с уровнем подверженности E1–E3, взвешенная с учетом расчетного времени, затрачиваемого на каждую задачу. Claude оценивает годовую стоимость выполнения роботами задач, подверженных автоматизации, для каждой профессии. В затраты входят годовые доли постоянных и переменных расходов. В последнем столбце указан один из роботов, учтенных при расчете стоимости, и его расчетная цена покупки.
В США сейчас работают около 560 000 упаковщиков и фасовщиков. Компании сталкиваются с препятствиями для внедрения, например с регулированием или ограничениями на заимствования, а оценки затрат приблизительны. Так, по оценкам, роботакси обходятся всего примерно на 7 000 долларов дороже, чем таксисты, но сталкиваются с нормативными барьерами.⁴⁰ Тем не менее риск автоматизации, вероятно, выше для профессий, связанных с физическим трудом, задачи в которых могут выполнять конкурентоспособные по цене роботы. С 2015 года занятость упаковщиков и фасовщиков сократилась на 22%. Кроме того, BLS прогнозирует, что к 2035 году эта профессия потеряет больше рабочих мест, чем любая другая, за исключением сотрудников исправительных учреждений и девяти профессий в сфере продаж и офисной работы.⁴¹
В остальных профессиях, представленных на рисунке 7, роботы обходятся намного дороже людей, хотя способны выполнять значительную часть работы. В металлообработке роботы с камерами и ИИ могут самостоятельно сваривать детали.⁴² Однако сварщики выполняют множество задач, необходимых для сварки: например, размещают крупные металлические детали, поднимаются по лестницам, чтобы сварить труднодоступные соединения, проверяют качество, шлифуют и обрабатывают материалы. Автоматизация этой работы требует роботов, которые в совокупности обходятся примерно в пять раз дороже, чем наем сварщиков.
Посудомойщики, как и дворники с уборщиками, получают на 25 000–30 000 долларов меньше сварщиков. Но их роботизированные аналоги все равно в несколько раз дороже. Уборку трудно стандартизировать и оптимизировать, а роботы-уборщики часто работают медленнее людей и ограничены выполнением конкретных задач.⁴³
На рисунке 8 показаны затраты на роботов и доля задач, для которых роботы становятся конкурентоспособными по цене при гипотетическом равномерном снижении их стоимости. Например, если бы роботы сегодня стоили на 20% дешевле, они были бы конкурентоспособны при выполнении физической работы, которую выполняют 2,8 млн работников. В среднем эти работники тратят 42% времени на задачи, подверженные автоматизации роботами, — это 0,8% всего рабочего времени в экономике. Для сравнения: данные отраслевых и государственных источников указывают, что с 1990-х годов цены на роботов снижались примерно на 3% в год. При таком темпе для снижения затрат на 20% потребовалось бы около семи лет. В приложении E подробнее рассматриваются исторические данные о ценах на роботов.
Теоретически роботы могут выполнять задачи, на которые приходится 34% всего рабочего времени, но сегодня они конкурентоспособны по цене лишь для 0,3% таких задач. И все же речь идет примерно о 300 000 работников, 95% задач которых роботы могут выполнять.⁴⁴ Как показывает рисунок 7, сегодня роботы уже конкурентоспособны по цене или близки к этому в профессиях упаковщиков, фасовщиков и таксистов, но для большинства остальных профессий до этого еще далеко.
Чтобы роботы стали конкурентоспособными по цене для 10% человеческого труда уже сегодня, их стоимость должна снизиться примерно на 70%. При ежегодном снижении на 3% на это ушло бы около 40 лет. Однако новые, более функциональные роботы, например гуманоиды, или новые производственные процессы могут снизить стоимость автоматизации человеческого труда. Согласно сообщениям, мировое производство можно быстро нарастить, если спрос на гуманоидов и других роботов будет высоким.⁴⁵
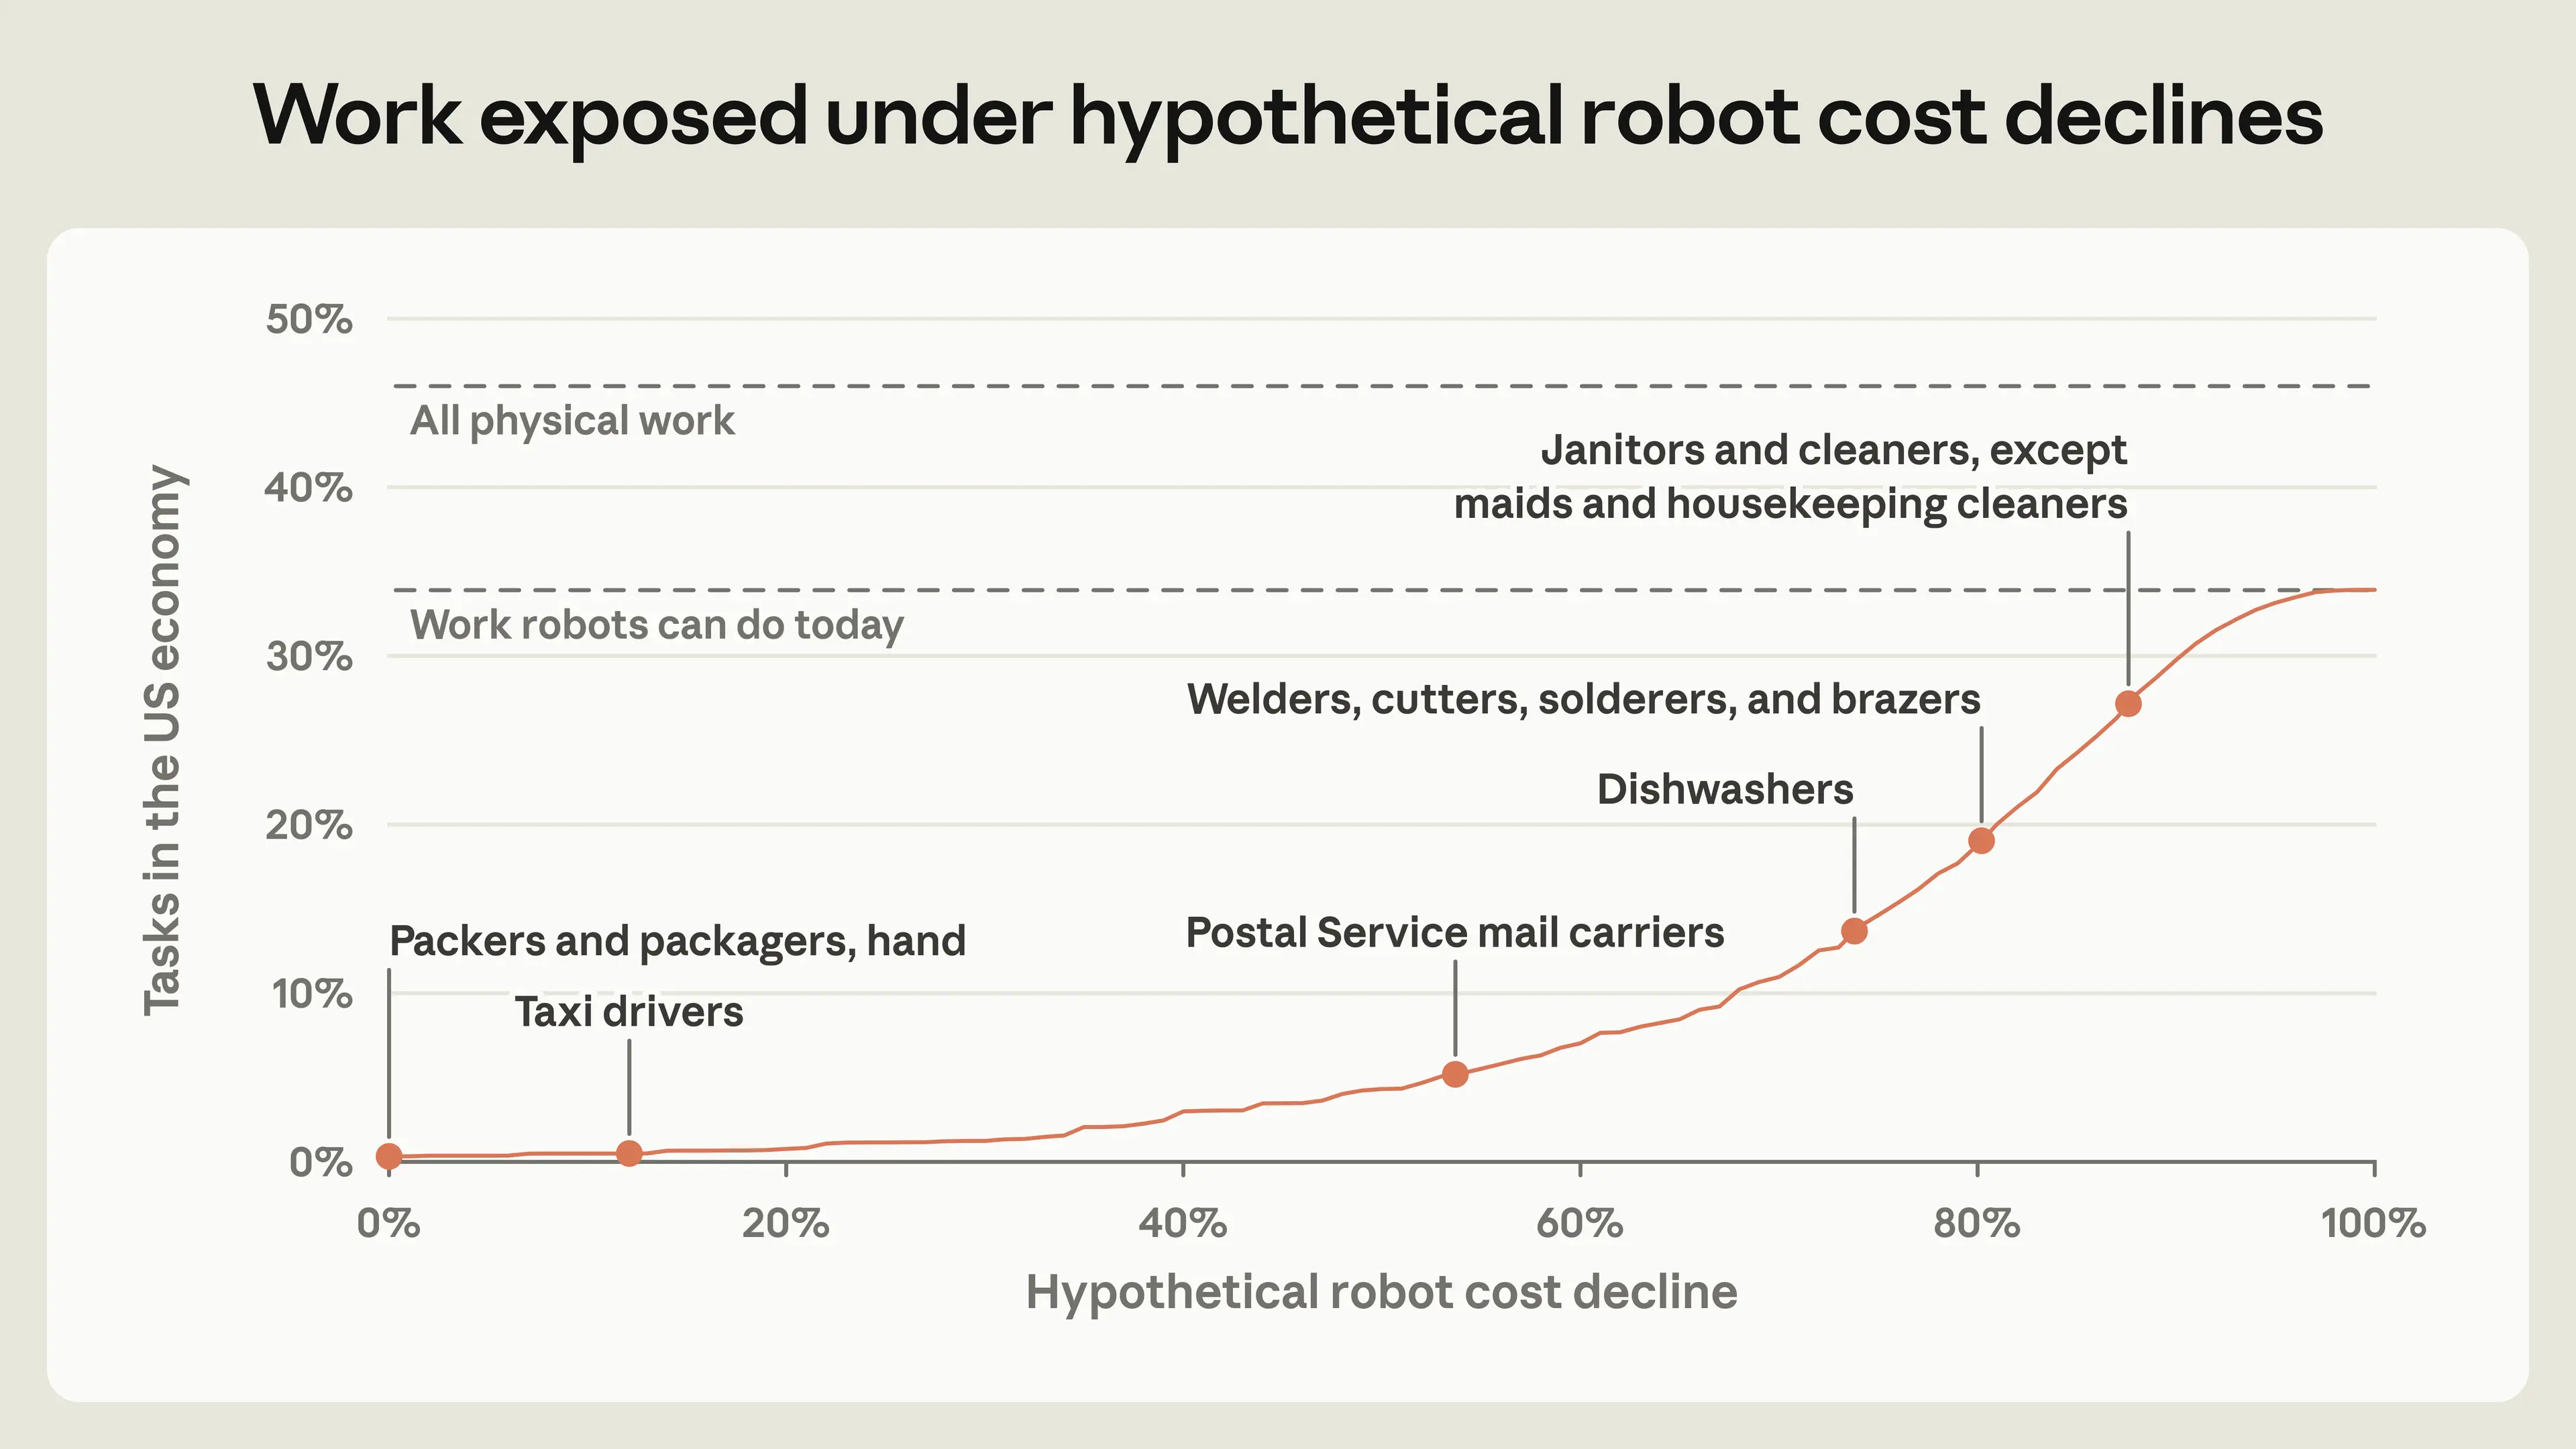 Рисунок 8. Доля труда, подверженного автоматизации, при гипотетическом снижении стоимости роботов
Расчеты основаны на сравнении затрат на роботов и труд. Затраты на труд рассчитываются как доля времени, затрачиваемого на задачи, подверженные автоматизации, умноженная на общую компенсацию труда в данной профессии. Кривая показывает долю всех рабочих задач, для которых роботы обходятся дешевле труда, при разных уровнях снижения затрат на роботов. Задачи взвешены с учетом расчетных трудозатрат и численности занятых в соответствующих профессиях. Затраты на роботов и труд сравниваются в шести точках распределения заработков работников; подробности см. в приложении D.2. Отмечены отдельные профессии, в которых стоимость роботов опускается ниже медианных затрат на труд. Например, роботы могут выполнять 94% задач почтальонов Почтовой службы США. Чтобы произвести за год столько же, сколько работники, роботы обошлись бы в 166 000 долларов. Медианная общая компенсация труда почтальонов Почтовой службы США составляет 82 000 долларов, поэтому роботы стали бы конкурентоспособны по цене при снижении затрат на 54% (166 000 долларов × 46% < 82 000 долларов × 94%). Общая компенсация труда рассчитана по данным BLS (OEWS 2025, ECEC 2026).
Однако равенство затрат на труд людей и роботов не обязательно приведет к высокой безработице или быстрому экономическому росту. Задачи, которые по-прежнему выполняют работники, могут стать узкими местами, а приведенные оценки затрат на роботов часто включают труд людей, которые контролируют их, устраняют неполадки или ремонтируют. Как подчеркивают Acemoglu и Restrepo (2019), а также Jones и Tonetti (2026), автоматизация повышает производительность, только когда машины обходятся намного дешевле людей, а не просто сравниваются с ними по стоимости.
Мы используем эти оценки затрат в двух дополнительных анализах. В приложении D.2 рассчитывается альтернативный показатель подверженности автоматизации по профессиям, который учитывает и возможности роботов, и стоимость выполнения ими задач. Учет затрат дает почти такое же ранжирование профессий, как и наш основной показатель, ориентированный на возможности роботов (ранговая корреляция — 0,95).
В приложении E также представлены упрощенные сценарии внедрения роботов на случай, если они станут дешевле и производительнее. Сценарии основаны на примерах инноваций и внедрения промышленных роботов начиная с 1990-х годов, а также на прогнозах аналитиков относительно гуманоидов. Мы фиксируем задачи и зарплаты и оцениваем, как скоро исторические темпы снижения затрат и роста возможностей сделают роботов конкурентоспособными по цене.
Чтобы смоделировать, как со временем роботы осваивают новые виды работы, мы оценили подверженность задач профессий 1977 года автоматизации с помощью современных роботов и сравнили полученные данные с уровнем подверженности автоматизации роботами по состоянию на 1977 год. В 1977 году роботы не могли выполнять 62% физических задач. Современные роботы способны выполнять все, кроме 24% тех же задач. Это означает, что со временем роботы ежегодно осваивали 2% задач, которые прежде им были недоступны (см. приложение B.4).
Если учитывать ежегодное снижение затрат на 3%, роботы станут конкурентоспособны по цене для половины физической работы не раньше 2085 года. Однако быстрый прогресс в робототехнике может ускорить этот процесс. В сценарии быстрого внедрения, при котором затраты с поправкой на качество снижаются вплоть до четырех раз быстрее, а роботы вдвое быстрее осваивают новые задачи, роботы станут конкурентоспособны по цене для половины физической работы к 2050 году. Автоматизация 90% сегодняшнего объема физического труда все равно займет 53 года.
Следует учитывать, что в наших сценариях снижение затрат или рост возможностей одинаковы для всех задач, поэтому их рейтинг по конкурентоспособности роботов соответствует сегодняшнему соотношению затрат и оплаты труда. Этот рейтинг отражает общие экономические стимулы, однако по другим причинам компании, занимающиеся робототехникой, могут в первую очередь развивать определенные возможности. Например, в демонстрациях гуманоидов иногда показывают выполнение домашних дел, тогда как производители роботов могут отдавать приоритет работе на заводах, полезной для их собственного производства, — подобно тому, как компании в сфере ИИ отдавали приоритет агентам для написания кода.⁴⁶
В целом, чтобы обеспечить быструю автоматизацию физического труда, в ближайшие десятилетия роботы должны будут поддерживать рекордные темпы снижения цен и повышения качества. Даже в этом случае последствия для занятости остаются менее предсказуемыми с учетом таких оценок затрат, поскольку они не учитывают предпочтения людей и регулирование, а также обратные эффекты, например снижение зарплат.
Обсуждение
Мы предлагаем новый показатель подверженности профессий влиянию роботов. Профессия подвержена автоматизации, если роботы могут выполнять входящие в нее задачи. Роботы, работающие подобно людям, сильнее влияют на этот показатель, чем роботы, для которых требуется перестраивать рабочее пространство, например фабричные роботы.
Мы выяснили, что наиболее подвержены автоматизации профессии, связанные с вождением, благодаря автономным транспортным средствам. Большинство современных роботов не похожи на беспилотные автомобили и работают только в контролируемой среде. Однако роботы способны в той или иной мере выполнять большую часть физической работы, хотя обходятся в несколько раз дороже людей при выполнении тех же задач. Профессии, подверженные автоматизации роботами, сильно отличаются от тех, на которые влияют большие языковые модели. Они оплачиваются хуже и требуют больше физического труда.
Мы надеемся, что эти показатели помогут анализировать автоматизацию физического труда по мере того, как ИИ расширяет возможности роботов. Сегодняшние закономерности подверженности автоматизации могут показать, какие профессии более функциональные роботы смогут изменить в будущем. Регулярное обновление этого исследования позволит отслеживать возможности роботов.
Наша шкала подверженности автоматизации основана на предположении, что профессии подвержены большему риску, если современные роботы уже выполняют соответствующие задачи в некоторых условиях. Мы выяснили, что такой способ оценки роботов позволяет прогнозировать исторические изменения на рынке труда. Однако роботы с искусственным интеллектом могут перепрыгнуть через ступени нашей шкалы и освоить работу, которую сегодня выполнять не способны, например научиться подниматься по лестницам или ловчее пользоваться руками и захватами.
Многое в том, как роботы и ИИ могут преобразовать экономику, остается неопределенным. Прогнозы экономического роста благодаря ИИ часто предполагают, что физические ограничения, которые роботы могли бы ослабить, будут сдерживать выгоды от автоматизации умственного труда. Мы также не рассматривали, как ИИ может повлиять на физический труд без роботов, например благодаря более точному прогнозированию необходимости технического обслуживания заводских машин. В ближайшей перспективе при отслеживании влияния ИИ можно наблюдать за профессиями, подверженными автоматизации, например водителями и складскими упаковщиками, чтобы выявить первые признаки изменений. В дальнейшем ключевой вопрос заключается в том, как изменится сама работа: возможно, она станет более социальной и будет в большей степени связана с общением по мере развития роботов и ИИ.
Приложение
Доступно здесь.
Авторы
Рассел Легейт-Янг и Максим Массенков.
Благодарности
Джеймс Акл, Тесс Коттер, Шолто Дуглас, Адам Фарина, Меган Джакобетти, Райан Хеллер, Йоханнес Хермле, Зои Хитциг, Бен Джонс, Чад Джонс, Антон Коринек, Ян Лейке, Ева Любич, Питер Маккрори, Керри Персен, Сара Поллак, Санти Руис, Шимон Захер, Моника Туховска, Чжэндун Ван, Хизер Уитни, Натан Уилмерс, Ким Уити.
Цитирование
Просим цитировать эту работу следующим образом:
@online{legateyang2026robots,
 author = {Legate-Yang, Russell and Massenkoff, Maxim},
 title = {What work can robots do?},
 date = {2026-09-30},
 year = {2026},
 url = {https://www.anthropic.com/research/what-work-can-robots-do}
}Литература
Abraham, Katharine G. и James R. Spletzer, «Являются ли новые рабочие места хорошими?», в: Katharine G. Abraham, James R. Spletzer и Michael J. Harper, ред., Труд в новой экономике, University of Chicago Press, 2010, с. 101–143.
Acemoglu, Daron и David Autor, «Навыки, задачи и технологии: последствия для занятости и заработков», в: Справочник по экономике труда, т. 4B, Elsevier, 2011, с. 1043–1171.
Acemoglu, Daron, David Autor, David Dorn, Gordon H. Hanson и Brendan Price, «Конкуренция импорта и резкий спад занятости в США в 2000-х годах», Journal of Labor Economics, 2016, 34 (S1), с. S141–S198.
Acemoglu, Daron, Andrea Manera и Pascual Restrepo, «Благоприятствует ли налоговый кодекс США автоматизации?», Brookings Papers on Economic Activity, весна 2020 года, с. 231–300.
Acemoglu, Daron и Pascual Restrepo, «Гонка между человеком и машиной: последствия технологий для роста, долей факторов производства и занятости», American Economic Review, 2018, 108 (6), с. 1488–1542.
Acemoglu, Daron и Pascual Restrepo, «Автоматизация и новые задачи: как технологии вытесняют и возвращают труд», Journal of Economic Perspectives, 2019, 33 (2), с. 3–30.
Acemoglu, Daron и Pascual Restrepo, «Роботы и рабочие места: данные рынков труда США», Journal of Political Economy, 2020, 128 (6), с. 2188–2244.
Acemoglu, Daron и Pascual Restrepo, «Задачи, автоматизация и рост неравенства в заработках в США», Econometrica, 2022, 90 (5), с. 1973–2016.
Agaskar, Ameya, Sriram Siva, William Pickering, Kyle O’Brien, Charles Kekeh, Alexandre Ormiga Galvao Barbosa, Ang Li, Brianna Gallo Sarker, Alicia Chua, Mayur Nemade, Charun Thattai, Jiaming Di, Isaac Iyengar, Ramya Dharoor, Dino Kirouani, Jimmy Erskine, Tamir Hegazy, Scott Niekum, Usman A. Khan, Federico Pecora и Joseph W. Durham, «DeepFleet: базовые модели с несколькими агентами для мобильных роботов», arXiv:2508.08574, 2025.
Aghion, Philippe, Benjamin F. Jones и Charles I. Jones, «Искусственный интеллект и экономический рост», в: Ajay Agrawal, Joshua Gans и Avi Goldfarb, ред., Экономика искусственного интеллекта: повестка дня, University of Chicago Press, 2019, с. 237–282.
Airbus, «Airbus завершила программу ATTOL испытаниями полностью автономного полета», пресс-релиз, 29 июня 2020 года. https://www.airbus.com/en/newsroom/press-releases/2020–06-airbus-concludes-attol-with-fully-autonomous-flight-tests
Airbus, «Airbus испытывает новые технологии для повышения уровня поддержки пилотов», пресс-релиз, 12 января 2023 года. https://www.airbus.com/en/newsroom/press-releases/2023–01-airbus-tests-new-technologies-to-enhance-pilot-assistance
Amazon, «Представляем Vulcan: первого робота Amazon с осязанием», About Amazon, 7 мая 2025 года. https://www.aboutamazon.com/news/operations/amazon-vulcan-robot-pick-stow-touch
Andreassen, Dag, «Робототехнический успех из Яэрена», Норвежский музей науки и техники, 3 сентября 2024 года. https://www.tekniskmuseum.no/en/stories/a-robotic-success-from-the-fighter
Andrychowicz, Marcin, Bowen Baker, Maciek Chociej, Rafal Józefowicz, Bob McGrew, Jakub Pachocki, Arthur Petron, Matthias Plappert, Glenn Powell, Alex Ray, Jonas Schneider, Szymon Sidor, Josh Tobin, Peter Welinder, Lilian Weng и Wojciech Zaremba, «Обучение ловким манипуляциям с предметами в руке», International Journal of Robotics Research, 2020, 39 (1), с. 3–20.
Arantes, Ana P., Nadja Bressan, Ludymila R. Borges и Chris A. McGibbon, «Оценка нового адаптивного контроллера помощи по потребности в реальном времени для роботизированной реабилитации верхних конечностей после инсульта», PLOS ONE, 2023, 18 (10), e0292627.
Atalay, Enghin, Phai Phongthiengtham, Sebastian Sotelo и Daniel Tannenbaum, «Эволюция труда в США», American Economic Journal: Applied Economics, 2020, 12 (2), с. 1–34.
Autor, David H., «Почему рабочих мест по-прежнему так много? История и будущее автоматизации труда», Journal of Economic Perspectives, 2015, 29 (3), с. 3–30.
Autor, David, Caroline Chin, Anna Salomons и Bryan Seegmiller, «Новые горизонты: происхождение и содержание новых видов труда, 1940–2018 годы», Quarterly Journal of Economics, 2024, 139 (3), с. 1399–1465.
Autor, David H. и David Dorn, «Рост числа низкоквалифицированных рабочих мест в сфере услуг и поляризация рынка труда США», American Economic Review, 2013, 103 (5), с. 1553–1597.
Autor, David H., David Dorn и Gordon H. Hanson, «Китайский синдром: влияние конкуренции с импортом на местные рынки труда в США», American Economic Review, 2013, 103 (6), 2121–2168.
Autor, David H., Lawrence F. Katz и Alan B. Krueger, «Исчисляя неравенство: изменили ли компьютеры рынок труда?», Quarterly Journal of Economics, 1998, 113 (4), 1169–1213.
Autor, David H., Frank Levy и Richard J. Murnane, «Содержание навыков в недавних технологических изменениях: эмпирическое исследование», Quarterly Journal of Economics, 2003, 118 (4), 1279–1333.
Autor, David, David Mindell и Elisabeth Reynolds, «Работа будущего: создание более качественных рабочих мест в эпоху интеллектуальных машин», целевая группа MIT по вопросам будущего труда, 2020.
Autor, David H. и Neil Thompson, «Экспертиза», Journal of the European Economic Association, 2025, 23 (4), 1203–1271.
Badger Technologies, «Badger Technologies и магазины Stop & Shop модернизируют робота Marty более чем в 300 точках, чтобы улучшить впечатления покупателей», пресс-релиз, 18 сентября 2023 года. https://www.badger-technologies.com/news/press-releases/stop-and-shop-upgrade-marty-the-robot.html
Bank of America, «Гуманоидные роботы: основы», BofA Global Research, 29 апреля 2025 года.
Bank of Japan, «Индекс цен производителей, база 2020 года: роботы [PRCG20_2201350029]», поиск данных временных рядов, 2026. https://www.stat-search.boj.or.jp/
Baptista, Eduardo, Ju-min Park и Laurie Chen, «По словам главы Unitree, роботов ждет «момент ChatGPT», Reuters, 20 августа 2026 года. https://www.reuters.com/world/asia-pacific/robots-poised-chatgpt-moment-unitree-ceo-says-2026–08–20/
Billard, Aude и Danica Kragic, «Тенденции и проблемы роботизированных манипуляций», Science, 2019, 364 (6446), eaat8414.
Binder, Damon, «Общий искусственный интеллект запустит промышленный взрыв», AI Frontiers, 11 августа 2026 года. https://ai-frontiers.org/articles/agi-will-set-off-an-industrial-explosion
Bishop, Todd, «В Amazon уже более миллиона роботов: вот чем они занимаются», GeekWire, 1 июля 2025 года. https://www.geekwire.com/2025/amazons-robot-workforce-hits-1-million-heres-what-they-all-do/
BMW Group, «BMW Group расширяет применение физического ИИ на производстве в рамках проекта Figure 03 в Спартанберге», пресс-релиз, 25 июня 2026 года. https://www.press.bmwgroup.com/global/article/detail/T0458778EN/bmw-group-advances-the-use-of-physical-ai-in-production-with-figure-03-project-in-spartanburg? language=en
Boston Consulting Group, «Робототехническая революция: следующий большой скачок в промышленном производстве», доклад, сентябрь 2015 года. https://www.bcg.com/publications/2015/lean-manufacturing-innovation-robotics-revolution-next-great-leap-manufacturing
Boston Dynamics, «Stretch», страница продукта, 2026. https://bostondynamics.com/products/stretch/
Brooks, Rodney, «Почему современные гуманоиды не научатся ловко обращаться с предметами», rodneybrooks.com, 26 сентября 2025 года. https://rodneybrooks.com/why-todays-humanoids-wont-learn-dexterity/
Built Robotics, «Первая в мире полностью автономная система для рытья траншей», страница продукта Exosystem, 2026. https://www.builtrobotics.com/solutions/trenching
Canvas, «Робот для отделки гипсокартона», страница продукта, JLG Industries, 2026. https://www.jlg.com/en/canvas
Cazzaniga, Mauro, Florence Jaumotte, Longji Li, Giovanni Melina, Augustus J. Panton, Carlo Pizzinelli, Emma J. Rockall и Marina Mendes Tavares, «Генеративный ИИ: искусственный интеллект и будущее труда», аналитическая записка сотрудников МВФ SDN/2024/001, 2024.
Chaparro-Rico, Betsy D. M., Daniele Cafolla, Paolo Tortola и Giuseppe Galardi, «Оценка жесткости, суставного момента и амплитуды движений паретичных и непаретичных нижних конечностей в подострой фазе инсульта с помощью инструментов Lokomat», Applied Sciences, 2020, 10 (18), 6168.
Chen, Jiafeng и Jonathan Roth, «Регрессии с нулями? Некоторые проблемы и их решения», Quarterly Journal of Economics, 2024, 139 (2), 891–936.
Cleveland Clinic, «Роботизированная хирургия da Vinci», библиотека медицинской информации, последнее обновление — 29 апреля 2025 года. https://my.clevelandclinic.org/health/treatments/16908-da-vinci-surgery
Cockburn, Iain M., Rebecca Henderson и Scott Stern, «Влияние искусственного интеллекта на инновации: предварительный анализ», в издании под редакцией Ajay Agrawal, Joshua Gans и Avi Goldfarb Экономика искусственного интеллекта: повестка исследований, University of Chicago Press, 2019, 115–146.
Свод федеральных нормативных актов, «Состав летного экипажа», 14 CFR 121.385, дата обращения — 21 сентября 2026 года. https://www.ecfr.gov/current/title-14/section-121.385
CORDIS, «Автоматизированная система упаковки свежего мяса, позволяющая сократить отходы и избыточные порции, время обработки, участие человека и риск загрязнения (AUTOMEATIC)», Европейская комиссия, соглашение о гранте 775913, краткий отчет о ходе проекта, 2018. https://cordis.europa.eu/project/id/775913
Counterpoint Research, «В первой половине 2026 года мировые поставки гуманоидных роботов выросли почти на 300% в годовом исчислении благодаря коммерческому внедрению», 20 августа 2026 года. https://counterpointresearch.com/en/insights/global-humanoid-robot-shipments-soar-nearly-300-percent-yoy-in-h1–2026
Davidson, Tom и Rose Hadshar, «Промышленный взрыв», Forethought Research, май 2025 года. https://www.forethought.org/research/the-industrial-explosion
Davidson, Tom, Basil Halperin, Thomas Houlden и Anton Korinek, «Когда автоматизация исследований приводит к взрывному росту?», рабочая статья EconTAI, январь 2026 года. https://www.econtai.org/research/AutomatingAIResearch.pdf
Deming, David J., «Растущая значимость социальных навыков на рынке труда», Quarterly Journal of Economics, 2017, 132 (4), 1593–1640.
Denain, Jean-Stanislas и Yann Rivière, «Как быстро можно нарастить производство роботов?», Epoch AI, апрель 2026 года. https://epoch.ai/publications/how-fast-could-robot-production-scale-up
Drankhan, Holly, «Развитие роботизированных распылителей для обработки сосков снижает затраты и потребность в рабочей силе», Progressive Dairy, 30 сентября 2016 года. https://www.agproud.com/articles/28362-developments-in-robotic-teat-sprayers-cut-costs-and-labor
Dürr Group, «Идеальное зрение и управление с x-light и x-wheel», журнал duerrmore, 13 ноября 2018 года. https://www.durr-group.com/en/duerrmore/2019/autonomous-driving/x-light-and-x-wheel
Eloundou, Tyna, Sam Manning, Pamela Mishkin и Daniel Rock, «GPT — это GPT: потенциальное влияние больших языковых моделей на рынок труда», Science, 2024, 384 (6702), 1306–1308.
Epiroc, «Автономная транспортировка материалов: важный шаг на пути к шахте будущего», история клиента, 17 апреля 2024 года. https://www.epiroc.com/en-me/customer-stories/2024/autonomous-material-handling-a-crucial-step-toward-the-mine-of-the-future
Ewing, Jack, «Роботы, которые ходят и разговаривают, появятся на автомобильных заводах», The New York Times, 11 августа 2026 года. https://www.nytimes.com/2026/08/11/business/humanoid-robots-car-factories.html
Fabrico, «Затраты на техническое обслуживание в процентах от восстановительной стоимости активов: ориентир, который не оставляет места отговоркам», блог, 26 июня 2026 года. https://www.fabrico.io/blog/maintenance-cost-as-percent-of-rav/
Федеральное управление гражданской авиации США (FAA), «Структура обеспечения безопасности автоматизации воздушных судов», сентябрь 2025 года. https://www.faa.gov/aircraft/air_cert/step/safety_framework_aircraft_automation
Fine, Sidney A., «Структура трудовых функций», Personnel and Guidance Journal, 1955, 34 (2), 66–73.
Fine, Sidney A. и Wretha W. Wiley, Введение в функциональный анализ трудовой деятельности, Каламазу, штат Мичиган: W.E. Upjohn Institute for Employment Research, 1971.
Firoozi, Roya, Johnathan Tucker, Stephen Tian, Anirudha Majumdar, Jiankai Sun, Weiyu Liu, Yuke Zhu, Shuran Song, Ashish Kapoor, Karol Hausman, Brian Ichter, Danny Driess, Jiajun Wu, Cewu Lu и Mac Schwager, «Базовые модели в робототехнике: применение, проблемы и перспективы», International Journal of Robotics Research, 2025, 44 (5), 701–739.
Fori Automation, «Системы для измерения схождения колес», страница продукта, 2025. https://foriauto.com/our-products/end-of-line/alignment-systems/wheel-alignment-systems/toe-tool-systems
Frey, Carl Benedikt и Michael A. Osborne, «Будущее занятости: насколько профессии подвержены компьютеризации?», Technological Forecasting and Social Change, 2017, 114, 254–280.
Friedel, William C., Jr., Thomas S. Bettencourt и Daniel L. Freeman, «Сбор томатов с применением электронной сортировки», патент США 4,033,099, выдан 5 июля 1977 года. https://patents.google.com/patent/US4033099A/en
Friedel, William C., Jr. и Charles F. Dietz, «Система сортировки собранных томатов», патент США 4,118,311, выдан 3 октября 1978 года. https://patents.google.com/patent/US4118311A/en
Goldman, Sharon, «Год назад Jensen Huang из Nvidia сказал, что «момент ChatGPT» для робототехники уже не за горами. Теперь он говорит, что он «почти наступил». Но так ли это?», Fortune, 6 января 2026 года. https://fortune.com/2026/01/06/nvidia-jensen-huang-chatgpt-moment-for-robotics/
González Huarte, Javier, Maite Ortiz de Zarate и Aitor Ibarguren, «Решение для программирования роботов на основе CAD в производстве жгутов проводов для авиационной отрасли», Robotics, 2023, 12 (5), 130.
Graetz, Georg и Guy Michaels, «Роботы на работе», Review of Economics and Statistics, 2018, 100 (5), 753–768.
Gridwise, «Как роботакси влияют на заработки водителей в городах с автономным транспортом?», блог, август 2025 года. https://gridwise.io/blog/how-are-robotaxis-affecting-driver-pay-in-av-cities
Hirsch, Barry T., David A. Macpherson и William E. Even, «Членство в профсоюзах, охват профсоюзными договорами и заработки по данным CPS» [набор данных], Unionstats.com, 2026. https://unionstats.com/
Honerkamp, Paxton, «На фоне разногласий между Uber и Waymo в столице страны разгорается ключевая битва за трудовые права в сфере автономных автомобилей», CNBC, 1 августа 2026 года. https://www.cnbc.com/2026/08/01/uber-waymo-autonomous-vehicle-regulation.html
Huffman, Wallace E., «Состояние трудосберегающей механизации уборки фруктов и овощей в США», Choices, 2012, 27 (2). https://www.choicesmagazine.org/choices-magazine/theme-articles/immigration-and-agriculture/the-status-of-labor-saving-mechanization-in-us-fruit-and-vegetable-harvesting
Humlum, Anders, «Внедрение роботов и динамика рынка труда», исследовательская работа № 175 Исследовательского подразделения фонда Rockwool, 2021.
Hwang, Jyh-Jing, Runsheng Xu, Hubert Lin, Wei-Chih Hung, Jingwei Ji, Kristy Choi, Di Huang, Tong He, Paul Covington, Benjamin Sapp, Yin Zhou, James Guo, Dragomir Anguelov и Mingxing Tan, «EMMA: сквозная мультимодальная модель для автономного вождения», Transactions on Machine Learning Research, 2025.
Ibarz, Julian, Jie Tan, Chelsea Finn, Mrinal Kalakrishnan, Peter Pastor и Sergey Levine, «Как обучать робота с помощью глубокого обучения с подкреплением: извлеченные уроки», International Journal of Robotics Research, 2021, 40 (4–5), 698–721.
Ingenia, «Роботы-сборщики фруктов», выпуск 93, декабрь 2022 года. https://www.ingenia.org.uk/articles/fruit-picking-robots/
Международная организация по стандартизации (ISO), «Робототехника — словарь», ISO 8373:2021, Женева, 2021.
Jarrett, Cosette,»12 интересных фактов о роботах с искусственным интеллектом, которые помогают доставлять ваши заказы Amazon», About Amazon, 11 декабря 2023 года. https://www.aboutamazon.com/news/operations/amazon-robotics-cool-facts
Jones, Charles I. и Christopher Tonetti, «Автоматизация прошлого и ИИ будущего: как слабые звенья сдерживают взрывной рост», рабочая статья, Стэнфордский университет, 2026. https://web.stanford.edu/~chadj/JonesTonetti_Automation.pdf
Jurkat, Anne, Rainer Klump и Florian Schneider, «Отслеживая распространение роботов: обзор базы данных IFR и ее применения», статья MPRA 111812, Munich Personal RePEc Archive, октябрь 2021 года. https://mpra.ub.uni-muenchen.de/111812/
Katz, Lawrence F. и Kevin M. Murphy, «Изменения относительной заработной платы в 1963–1987 годах: факторы предложения и спроса», Quarterly Journal of Economics, 1992, 107 (1), 35–78.
Kawasaki Robotics, «Передовые решения для автоматизации производства изделий из армированных волокном пластиков: инновации KADO × IEC в напылении и резке», разбор примера, 2026. https://kawasakirobotics.com/case-studies/at-the-forefront-of-frp-automation-spray-up-and-cutting-process-innovations-pioneered-by-kado-x-iec/
Kemp, Charles C., Aaron Edsinger и Eduardo Torres-Jara, «Проблемы роботизированных манипуляций в среде обитания человека», IEEE Robotics & Automation Magazine, 2007, 14 (1), 20–29.
Kim, Moo Jin, Karl Pertsch, Siddharth Karamcheti, Ted Xiao, Ashwin Balakrishna, Suraj Nair, Rafael Rafailov, Ethan P. Foster, Pannag R. Sanketi, Quan Vuong, Thomas Kollar, Benjamin Burchfiel, Russ Tedrake, Dorsa Sadigh, Sergey Levine, Percy Liang и Chelsea Finn, «OpenVLA: модель «зрение — язык — действие» с открытым исходным кодом», в издании Труды 8-й конференции по обучению роботов (CoRL 2024), Proceedings of Machine Learning Research, 2025, 270, 2679–2713.
Kober, Jens, J. Andrew Bagnell и Jan Peters, «Обучение с подкреплением в робототехнике: обзор», International Journal of Robotics Research, 2013, 32 (11), 1238–1274.
Kogan, Leonid, Dimitris Papanikolaou, Lawrence D.W. Schmidt и Bryan Seegmiller, «Технологии и вытеснение работников: данные, полученные путем объединения патентов с данными об отдельных работниках», рабочая статья NBER 31846, 2023.
Kroemer, Oliver, Scott Niekum и George Konidaris, «Обзор обучения роботов манипуляциям: проблемы, представления и алгоритмы», Journal of Machine Learning Research, 2021, 22 (30), 1–82.
Link, Albert N., Zachary T. Oliver и Alan C. O’Connor, «Экономический анализ потребностей передового производства в технологической инфраструктуре: передовая робототехника и автоматизация», NIST GCR 16–005, Национальный институт стандартов и технологий, август 2016 года. https://doi.org/10.6028/NIST.GCR.16–005
Lise, Jeremy и Fabien Postel-Vinay, «Многомерные навыки, распределение работников и накопление человеческого капитала», American Economic Review, 2020, 110 (8), 2328–2376.
Ludwig, Jens, Sendhil Mullainathan и Ashesh Rambachan, «Большие языковые модели: прикладная эконометрическая методология», рабочая статья NBER 33344, 2025.
Lung, Natalie, «План Нью-Йорка по запуску роботакси потерпел неудачу, затормозив расширение Waymo», Bloomberg News, 19 февраля 2026 года. https://www.bloomberg.com/news/articles/2026–02–19/new-york-s-robotaxi-plan-pulled-in-setback-to-waymo-expansion
Madrigal, Alexis C., «Как устроен закрытый мир Waymo, где обучают беспилотные автомобили», The Atlantic, 23 августа 2017 года. https://www.theatlantic.com/technology/archive/2017/08/inside-waymos-secret-testing-and-simulation-facilities/537648/
Mason, Matthew T., «На пути к роботизированным манипуляциям», Annual Review of Control, Robotics, and Autonomous Systems, 2018, 1, 1–28.
Massenkoff, Maxim и Peter McCrory, «Влияние ИИ на рынок труда: новый показатель и первые данные», Anthropic, 5 марта 2026 года. https://www.anthropic.com/research/labor-market-impacts
Mayekawa, «Машины для обвалки», страница продукта, 2026a. https://mayekawa.com/products/deboning_machines/
Mayekawa, «Снижение нагрузки благодаря надежной технологии обвалки и стабилизация производства для удовлетворения рыночного спроса на свинину», With Mayekawa, 2026b (дата не указана; дата обращения — 29 сентября 2026 года). https://mayekawa.com/with/stories/hamdas/
McKinsey & Company, «Будущее робототехники: интеллектуальные, адаптивные и работающие в вашей команде», The Next Normal, 2026. https://www.mckinsey.com/featured-insights/the-next-normal/robotics
Metzger, Jean-Claude, Olivier Lambercy, Antonella Califfi, Daria Dinacci, Claudio Petrillo, Paolo Rossi, Fabio M. Conti и Roger Gassert, «Оценка сложности упражнений и её адаптация в роботизированной терапии: пилотное исследование с использованием робота для реабилитации кисти», Journal of NeuroEngineering and Rehabilitation, 2014, 11, 154.
Moravec, Hans, Дети разума: будущее роботизированного и человеческого интеллекта, Кембридж, Массачусетс: Harvard University Press, 1988.
Morgan Stanley, «Ожидается, что к 2050 году объём рынка человекоподобных роботов достигнет 5 трлн долларов», 14 мая 2025 года. https://www.morganstanley.com/insights/articles/humanoid-robot-market-5-trillion-by-2050
Morgan Stanley Research, «Человекоподобные роботы: инвестиционные последствия воплощённого ИИ», доклад, 26 июня 2024 года.
Navas-Reascos, Gabriel E., David Romero, Johan Stahre и Alberto Caballero-Ruiz, «Сборка жгутов проводов с помощью коллаборативных роботов: обзор литературы и призыв к исследованиям и разработкам», Robotics, 2022, 11 (3), 65.
Nissyoku Shimbun, «前川製作所が豚もも肉脱骨ロボット「ハムダス」発売» [Компания Mayekawa выпускает робота HAMDAS для обвалки свиных окороков], Nihon Shokuryo Shimbun, 14 сентября 1998 года. https://news.nissyoku.co.jp/news/nss-8423–0032
Oitzman, Mike, «Pharm Robotics продвигает автоматизированный уход за молочными коровами», The Robot Report, 13 июля 2025 года. https://www.therobotreport.com/pharm-robotics-advances-automated-dairy-cow-healthcare/
Oxmaint, «Планирование бюджета на обслуживание предприятий пищевой промышленности: планирование, ориентиры и контроль затрат», 28 марта 2026 года. https://oxmaint.com/industries/food-manufacturing/food-manufacturing-maintenance-budgeting-benchmarks-cost-control
Pallottino, Lucia, «Робототехника для складов и логистики: технологии, проблемы и перспективы развития», Annual Review of Control, Robotics, and Autonomous Systems, 2026, 9, 377–401.
Polanyi, Michael, Неявное измерение, Гарден-Сити, штат Нью-Йорк: Doubleday, 1966.
Pumacay, Wilbert, Ishika Singh, Jiafei Duan, Ranjay Krishna, Jesse Thomason и Dieter Fox, «THE COLOSSEUM: тест для оценки способности роботов к обобщению при манипулировании объектами», arXiv:2402.08191, 2024.
Reuters, «Знакомьтесь: SwagBot — робот-пастух на базе ИИ, который предотвращает деградацию почв», Rappler, 12 декабря 2024 года. https://www.rappler.com/technology/innovations/swagbot-artificial-intelligence-powered-robot-cattle-herder/
Rivière, Yann и Jean-Stanislas Denain, «Где работает автономность: оценка возможностей роботов в 2026 году», Epoch AI, 2026. https://epoch.ai/publications/where-autonomy-works-evaluating-robot-capabilities-in-2026
Robbins, Jacob, «Apptronik привлекла 520 млн долларов на фоне роста на 300% венчурного финансирования человекоподобной робототехники», PitchBook News, 11 февраля 2026 года. https://pitchbook.com/news/articles/apptronik-raises-520m-as-vc-funding-for-humanoid-robotics-explodes-300
The Robot Report, «Path Robotics привлекла 100 млн долларов на автоматизацию сварки», 28 октября 2024 года. https://www.therobotreport.com/path-robotics-raises-100m-to-automate-welding/
The Robot Report, «Okibo открывает штаб-квартиру в Нью-Джерси и выводит робота EG7 на рынок США», 11 апреля 2025 года. https://www.therobotreport.com/okibo-opens-new-jersey-hq-and-launches-eg7-robot-in-u-s-market/
Rosen, C. A., «Машинное зрение и робототехника: требования промышленности», в: George G. Dodd и Lothar Rossol, ред., Компьютерное зрение и роботы на основе сенсорных систем, Springer, 1979, 3–22.
SAE International, «Таксономия и определения терминов, связанных с системами автоматизации управления дорожными транспортными средствами», рекомендуемая практика SAE J3016_202104, апрель 2021 года.
Sandvik, «Sandvik представляет AutoMine AutoLoad 2.0 для повышения эффективности автономной погрузки ковшом», пресс-релиз, 14 июня 2023 года. https://www.mining.sandvik/en/news-and-media/news-archive/2023/06/sandvik-introduces-automine-autoload-2.0-for-improved-autonomous-bucket-loading
Schenck RoTec, «Линии сборки колёс: индивидуальные и комплексные решения», страница продукта, 2025. https://www.schenck-rotec.com/en-us/product/wheel-assembly-lines/
Scoop, «Золотая возможность» для Scott Technology вместе с Silver Fern Farms», объявление Scott Technology, 14 сентября 2022 года. https://www.scoop.co.nz/stories/BU2209/S00201/golden-opportunity-for-scott-technology-with-silver-fern-farms.htm
Simbe Robotics, «Tally», страница продукта, 2026. https://www.simberobotics.com/store-intelligence/tally
Statista, «Средняя цена электроэнергии для промышленных потребителей в США с 1970 по 2025 год», 28 апреля 2026 года. https://www.statista.com/statistics/190680/us-industrial-consumer-price-estimates-for-retail-electricity-since-1970/
Suresh, Sudharshan, Haozhi Qi, Tingfan Wu, Taosha Fan, Luis Pineda, Mike Lambeta, Jitendra Malik, Mrinal Kalakrishnan, Roberto Calandra, Michael Kaess, Joseph Ortiz и Mustafa Mukadam, «NeuralFeels с нейронными полями: зрительно-тактильное восприятие для манипулирования объектами в руке», Science Robotics, 2024, 9 (96), eadl0628.
Svanberg, Maja, Wensu Li, Martin Fleming, Brian Goehring и Neil Thompson, «За пределами подверженности воздействию ИИ: какие задачи выгодно автоматизировать с помощью компьютерного зрения?», рабочий документ MIT FutureTech, январь 2024 года. https://futuretech.mit.edu/publication/beyond-ai-exposure-which-tasks-are-cost-effective-to-automate-with-computer-vision
Tamkin, Alex, Miles McCain, Kunal Handa, Esin Durmus, Liane Lovitt, Ankur Rathi, Saffron Huang, Alfred Mountfield, Jerry Hong, Stuart Ritchie, Michael Stern, Brian Clarke, Landon Goldberg, Theodore R. Sumers, Jared Mueller, William McEachen, Wes Mitchell, Shan Carter, Jack Clark, Jared Kaplan и Deep Ganguli, «Clio: аналитические данные об использовании ИИ в реальном мире с защитой конфиденциальности», arXiv:2412.13678, 2024.
Tamkin, Alex и Peter McCrory, «Оценка прироста производительности благодаря ИИ на основе диалогов с Claude», Anthropic, 2025. https://www.anthropic.com/research/estimating-productivity-gains
Tedrake, Russ, Роботизированное манипулирование: восприятие, планирование и управление, учебные материалы курса MIT 6.421, 2026. http://manipulation.mit.edu
Telexistence, «Telexistence начнёт устанавливать роботов с ИИ TX SCARA в 300 магазинах FamilyMart», пресс-релиз, 10 августа 2022 года. https://tx-inc.com/en/blog/2022/08/10/11737/
Thomas, Charlotte, «Восстание роботов», METSTRADE, 23 октября 2023 года. https://www.metstrade.com/news/superyacht/rise-of-the-robots
Trammell, Philip и Anton Korinek, «Экономический рост в эпоху преобразующего ИИ», Annual Review of Economics, 2026, 18, 589–611.
Transformation Hub Wiring Harness, «Robotics Challenge 2026», 2026. https://www.leitungssatz-hub.de/en/robotik-challenge/robotik-challenge-2026/
UBS, «Готов ли мир к 1 млрд роботов?», UBS Global Research Q-Series, 17 июня 2025 года.
University of Michigan, «Университет Мичигана открывает испытательный полигон Mcity для подключённых и беспилотных автомобилей», Michigan Engineering News, 20 июля 2015 года. https://news.engin.umich.edu/2015/07/u-m-opens-mcity-test-environment-for-connected-and-driverless-vehicles/
Бюро экономического анализа США (BEA), «Индексы цен на частные инвестиции в основной капитал по типам оборудования: компьютеры и периферийное оборудование [B935RG3A086NBEA]», таблица NIPA 5.5.4, данные получены из FRED Федерального резервного банка Сент-Луиса, 2026. https://fred.stlouisfed.org/series/B935RG3A086NBEA
Бюро статистики труда США (BLS), «Новая методика оценки отработанных часов для измерения производительности труда в США», техническая записка Управления производительности и технологий, 3 ноября 2022 года. https://www.bls.gov/productivity/technical-notes/labor-productivity-hours-worked-method-using-ces-all-employee-hours-nov-2022.htm
Бюро статистики труда США (BLS), «Статистика занятости и заработной платы по профессиям (OEWS): национальные оценки занятости и заработной платы по профессиям за май 2025 года», 2025. https://www.bls.gov/oes/tables.htm
Бюро статистики труда США (BLS), «Индекс потребительских цен для всех городских потребителей: новые автомобили, средний показатель по городам США, без сезонной корректировки [CUUR0000SETA01]», 2026a. https://www.bls.gov/cpi/
Бюро статистики труда США (BLS), «Уровень занятости — сельское хозяйство и смежные отрасли [LNS12034560] и уровень занятости [CE16OV]», обследование Current Population Survey, данные получены из FRED Федерального резервного банка Сент-Луиса, 2026b. https://fred.stlouisfed.org/series/LNS12034560
Бюро статистики труда США (BLS), «Статистика занятости и заработной платы по профессиям: часто задаваемые вопросы», 2026c, дата обращения — 21 сентября 2026 года. https://www.bls.gov/oes/oes_ques.htm
Бюро переписи населения США, «Ежегодное обследование капитальных затрат: расходы на роботизированное оборудование, 2019–2022 годы», 2024. https://www.census.gov/programs-surveys/aces.html
Управление генерального инспектора Министерства транспорта США, «Усиление надзора FAA может снизить риски, связанные с более широким использованием автоматизации в кабине пилотов», аудиторский отчёт AV-2016–013, 7 января 2016 года. https://www.oig.dot.gov/sites/default/files/FAA%20Flight%20Decek%20Automation_Final%20Report%5E1–7–16.pdf
Vitiello, V., K.-W. Kwok и G.-Z. Yang, «Введение в малоинвазивную хирургию с роботизированной поддержкой (MIS)», в: Paula Gomes, ред., Медицинская робототехника: малоинвазивная хирургия, Woodhead Publishing, 2012, 1–40.
Wallace, Neal, «Робот-мясник окупается в расчёте на каждую тушу», Farmers Weekly (Новая Зеландия), 30 сентября 2022 года. https://www.farmersweekly.co.nz/technology/butcher-bot-pays-off-in-dollars-per-carcase/
Wallace, Neal, «Гигантский рывок к роботизированному мясокомбинату», Farmers Weekly (Новая Зеландия), 22 апреля 2024 года. https://www.farmersweekly.co.nz/technology/one-giant-leap-for-robo-meatworks/
Wang, Hanchen, Tianfan Fu, Yuanqi Du, Wenhao Gao, Kexin Huang, Ziming Liu, Payal Chandak, Shengchao Liu, Peter Van Katwyk, Andreea Deac, Anima Anandkumar, Karianne Bergen, Carla P. Gomes, Shirley Ho, Pushmeet Kohli, Joan Lasenby, Jure Leskovec, Tie-Yan Liu, Arjun Manrai, Debora Marks, Bharath Ramsundar, Le Song, Jimeng Sun, Jian Tang, Petar Veličković, Max Welling, Linfeng Zhang, Connor W. Coley, Yoshua Bengio и Marinka Zitnik, «Научные открытия в эпоху искусственного интеллекта», Nature, 2023, 620, 47–60.
Waste360, «Вопросы и ответы: Матанья Горовиц из AMP о внедрении ИИ в сферу переработки отходов и развитии технологий», ноябрь 2023 года. https://www.waste360.com/waste-recycling/q-a-amp-s-matanya-horowitz-on-bringing-ai-to-the-recycling-and-how-the-tech-is-advancing
WATTAgNet, «Новое поколение автоматизированных машин для обвалки», 1 октября 2018 года. https://www.wattagnet.com/broilers-turkeys/processing-slaughter/article/15526256/the-new-generation-of-automated-deboning-machines-wattagnet
Webb, Michael, «Влияние искусственного интеллекта на рынок труда», рабочий документ, Стэнфордский университет, 2020.
Wessling, Brianna, «Новое финансирование и амбициозные планы Monumental по выводу строительных роботов на рынок США», The Robot Report, 17 июля 2026 года. https://www.therobotreport.com/with-new-funding-monumental-plans-bring-construction-robots-u-s/
Wishart-Smith, Heather, «Built Robotics представляет автономного робота для забивки свай, ускоряя развитие солнечной энергетики», Forbes, 20 марта 2023 года. https://www.forbes.com/sites/heatherwishartsmith/2023/03/20/built-robotics-unveils-autonomous-pile-driving-robot-expediting-solar-rollout/
Yotzov, Ivan, Jose Maria Barrero, Nicholas Bloom, Philip Bunn, Steven J. Davis, Kevin M. Foster, Aaron Jalca, Brent H. Meyer, Paul Mizen, Michael A. Navarrete, Pawel Smietanka, Gregory Thwaites и Ben Zhe Wang, «Данные компаний об ИИ», рабочий документ NBER 34836, 2026. https://doi.org/10.3386/w34836
Yu, Zhen, Jingyu Wang, Ting Zuo, James Alm, Xun Li и Xue Li, «Роботакси снижают доходы таксистов», Humanities and Social Sciences Communications, 2026, 13, статья 629.
Zeira, Joseph, «Работники, машины и экономический рост», Quarterly Journal of Economics, 1998, 113 (4), 1091–1117.
Ziemerink, Jan, «Как эффективно использовать автоматические кормушки для телят», презентация Förster-Technik North America, Vita Plus, 2018. https://www.vitaplus.com/wp-content/uploads/2018/06/Successfull-Calfraising_with-Auto-feeders2018_2.pdf
Источники данных
Althobaiti, Shahad, Ahmad Alabdulkareem, Judy Hanwen Shen, Iyad Rahwan, Morgan Frank, Esteban Moro и Alex Rutherford. «Словарь названий должностей» [набор данных]. Harvard Dataverse, 2022. https://doi.org/10.7910/DVN/DQW8IP
Autor, David, Caroline Chin, Anna Salomons и Bryan Seegmiller. Данные для воспроизведения исследования «Новые рубежи: происхождение и содержание новых видов работы, 1940–2018». Harvard Dataverse, версия 1.1, 2024. https://doi.org/10.7910/DVN/7RYD2E, дата обращения — 30–31 июля 2026 года.
Autor, David H. и David Dorn. 2013. «Рост числа низкоквалифицированных рабочих мест в сфере услуг и поляризация рынка труда США». American Economic Review 103 (5): 1553–1597. Таблицы соответствия профессий (occ1990dd) и показатель возможности офшоринга: https://www.ddorn.net/data.htm.
Банк Японии. Индекс цен производителей, база 2020 года: роботы [PRCG20_2201350029]. Поиск данных временных рядов, дата обращения — 16 сентября 2026 года. https://www.stat-search.boj.or.jp/
Eloundou, Tyna, Sam Manning, Pamela Mishkin и Daniel Rock. 2024. «GPT — это GPT: потенциал влияния больших языковых моделей на рынок труда». Science 384 (6702): 1306–1308. Оценки подверженности воздействию на уровне задач: https://github.com/openai/GPTs-are-GPTs.
Hirsch, Barry T., David A. Macpherson и William E. Even. Членство в профсоюзах, охват коллективными договорами и заработки по данным CPS [набор данных]. Unionstats.com, 2026. https://unionstats.com/. Описание см. в Hirsch, Barry T. и David A. Macpherson. 2003. «База данных о членстве в профсоюзах и охвате коллективными договорами на основе текущего обследования населения: примечание». Industrial and Labor Relations Review 56 (2): 349–354.
Национальная академия наук, Комитет по классификации и анализу профессий. Словарь названий профессий (DOT): часть I — текущее обследование населения, апрель 1971 года, дополненное характеристиками DOT; часть II — четвёртое издание словаря оценок DOT для категорий переписи 1970 года. Анн-Арбор, штат Мичиган: Межуниверситетский консорциум политических и социальных исследований [дистрибьютор], 6 сентября 2006 года. https://doi.org/10.3886/ICPSR07845.v2
Национальный центр развития O*NET. База данных O*NET, версии 29.3 (2025), 13.0 (2008) и 4.0 (2002); таблицы соответствия таксономий O*NET-SOC; таблица соответствия DOT и O*NET-SOC за 2019 год. Вашингтон, округ Колумбия: Управление занятости и профессиональной подготовки Министерства труда США. https://www.onetcenter.org/database.html; https://www.onetcenter.org/taxonomy.html; https://www.onetcenter.org/crosswalks/dot/
Ruggles, Steven, Sarah Flood, Matthew Sobek, Daniel Backman, Grace Cooper, Julia A. Rivera Drew, Stephanie Richards, Renae Rodgers, Jonathan Schroeder и Kari C.W. Williams. IPUMS USA: версия 16.0 [набор данных]. Миннеаполис, штат Миннесота: IPUMS, 2025. https://doi.org/10.18128/D010.V16.0
Бюро экономического анализа США (BEA). Расходы на личное потребление: цепной индекс цен [PCEPI], данные получены из FRED Федерального резервного банка Сент-Луиса. https://fred.stlouisfed.org/series/PCEPI, 21 сентября 2026 года.
Бюро экономического анализа США (BEA). Таблица 5.5.4. Индексы цен на частные инвестиции в основной капитал по типам оборудования: компьютеры и периферийное оборудование [B935RG3A086NBEA], данные получены из FRED Федерального резервного банка Сент-Луиса. https://fred.stlouisfed.org/series/B935RG3A086NBEA, 16 сентября 2026 года.
Бюро статистики труда США (BLS). Индекс потребительских цен для всех городских потребителей, средний показатель по городам США, без сезонной корректировки: новые автомобили [CUUR0000SETA01]. Вашингтон, округ Колумбия: Министерство труда США. Дата обращения — 16 сентября 2026 года. https://www.bls.gov/cpi/
Бюро статистики труда США (BLS). Расходы работодателей на компенсации работникам (ECEC), 2004–2023 годы и март 2026 года. Вашингтон, округ Колумбия: Министерство труда США. https://www.bls.gov/ecec/
Бюро статистики труда США (BLS). Прогнозы занятости на 2025–2035 годы: таблица 1.6, профессии с наибольшим сокращением числа рабочих мест. Вашингтон, округ Колумбия: Министерство труда США, 27 августа 2026 года. https://www.bls.gov/emp/tables/occupations-largest-job-declines.htm
Бюро статистики труда США (BLS). Статистика занятости и заработной платы по профессиям (OEWS): национальные оценки занятости и заработной платы по профессиям за 2002 год, май 2008 года, май 2015 года и май 2025 года. Вашингтон, округ Колумбия: Министерство труда США. https://www.bls.gov/oes/tables.htm
Бюро статистики труда США (BLS). Обследование требований к профессиям (ORS), 2023 и 2025 годы. Вашингтон, округ Колумбия: Министерство труда США. https://www.bls.gov/ors/
Бюро переписи населения США. Перечень кодов профессий переписи 2018 года с таблицей соответствий, а также перечень кодов профессий для открытых микроданных ACS PUMS и SIPP за 2018 год [наборы данных], 2018 год. https://www2.census.gov/programs-surveys/demo/guidance/industry-occupation/2018-occupation-code-list-and-crosswalk.xlsx; https://www2.census.gov/programs-surveys/demo/guidance/industry-occupation/2018-ACS-PUMS-and-2018-SIPP-Public-Use-Occupation-Code-List.xlsx
Бюро переписи населения США. Ежегодное обследование капитальных затрат: капитальные затраты на сооружения и оборудование, таблицы 1a и 1b, выпуски за 2019–2022 годы. https://www.census.gov/data/tables/2022/econ/aces/2022-aces-summary.html
Министерство труда США, Управление по вопросам занятости и профессиональной подготовки. Словарь названий профессий, четвертое издание. Вашингтон, округ Колумбия: Государственная типография США, 1977 год.
Министерство труда США, Служба занятости США и Центр профессионального анализа Северной Каролины. Словарь названий профессий (DOT): пересмотренное четвертое издание, 1991 год. Анн-Арбор, штат Мичиган: Межуниверситетский консорциум политических и социальных исследований [распространитель], 19 февраля 2026 года. https://doi.org/10.3886/ICPSR06100.v2. Недостающий текст со страниц DOT Управления административных судей Министерства труда и сайта https://occupationalinfo.org.
Уэбб, Майкл. 2020. «Влияние искусственного интеллекта на рынок труда». Рабочий доклад, Стэнфордский университет. Процентили подверженности роботизации и веса предложения труда за 2010 год: https://web.stanford.edu/~mww/, данные получены 18 июля 2026 года; теперь доступны по адресу https://www.michaelwebb.co/.
Примечания
См., например, Aghion et al. (2019), Davidson et al. (2026), а также Jones and Tonetti (2026) о роли слабых связей и взаимодополняемости в сценариях взрывного экономического роста. Часто считается, что ИИ сильнее влияет на цифровой, чем на физический труд; см., например, Cazzaniga et al. (2024).
См., например, Autor (2015) о «контроле над окружающей средой» как препятствии для физической автоматизации. См. также раздел 6 работы Link et al. (2016). Подробнее этот вопрос рассматривается в разделе «Измерение подверженности».
О базовых моделях ИИ для роботов см. Firoozi et al. (2025). Rivière and Denain (2026) рассматривают возможности роботов, обеспечиваемые ИИ. О роботах с ИИ для складской работы и вождения см. Agaskar et al. (2025) и Hwang et al. (2025). ИИ также может ускорить темпы инноваций в робототехнике; см. Cockburn et al. (2019), Wang et al. (2023) и Davidson et al. (2026).
О возможном «моменте ChatGPT» в робототехнике см. Baptista et al. (2026) и Goldman (2026). См. также прогнозы Morgan Stanley Research (2024) и McKinsey & Company (2026).
Данные об инвестициях в роботов взяты из Ежегодного обследования капитальных затрат за 2022 год (Бюро переписи населения США, 2024). Согласно опросам американских руководителей, проведенным в ноябре 2025 года Yotzov et al. (2026), робототехнику уже используют 13% компаний, а 22% планируют начать использовать ее в течение трех лет после опроса; показатели взвешены по численности занятых. Ожидаемый уровень внедрения примерно одинаков в Великобритании, Германии и Австралии.
Об инвестициях в стартапы в сфере гуманоидной робототехники см. Robbins (2026), а о планах крупных автопроизводителей использовать гуманоидных роботов — Ewing (2026).
Например, одни роботы используют только камеры, а другие — тактильные датчики. Об этих подходах см. Brooks (2025), а также исследования роботов со зрением и тактильными датчиками Andrychowicz et al. (2020) и Suresh et al. (2024).
Обзор рынка гуманоидных роботов представлен в Counterpoint Research (2026); сегодня большинство гуманоидов используют для развлечений и сбора данных. О внедрении гуманоидного робота на автомобильном заводе см. BMW Group (2026).
Наша классификация опирается на давнюю традицию в экономике труда и профессиональном анализе. Предшественник системы O*NET — «Словарь названий профессий» — классифицировал рабочие места по категориям «Данные/Люди/Предметы». См. Fine (1955), Fine and Wiley (1971), Autor et al. (2003), Acemoglu and Autor (2011) и Deming (2017).
Точные определения робота различаются. В запросе для оценки подверженности (приложение F.3) мы описываем роботов и поручаем Claude определить, какие машины соответствуют этому критерию. Международная организация по стандартизации определяет робота как «программируемый приводной механизм с определенной степенью автономности, предназначенный для перемещения, манипулирования или позиционирования», а автономность — как «способность выполнять предполагаемые задачи на основе текущего состояния и данных сенсорных систем без вмешательства человека» (ISO 2021).
Наше внимание к тому, что могут делать современные роботы, сходно с подходом Eloundou et al. (2024), которые измеряют подверженность ИИ, оценивая, выполнение каких задач большие языковые модели могли ускорить по состоянию на 2023 год. Другие показатели подверженности ИИ описаны в Massenkoff and McCrory (2026).
О «контроле над окружающей средой» как узком месте автоматизации см. Autor (2015), а о том, как интеграция замедляет внедрение роботов, — Autor et al. (2020). В докладе о влиянии робототехники на экономику, подготовленном для Национального института стандартов и технологий, рассматриваются возможности роботов в неструктурированных средах; см. раздел 6 работы Link et al. (2016). Kober et al. (2013), Ibarz et al. (2021) и Kim et al. (2025) обсуждают, насколько успешно роботы справляются с новыми задачами и работают в новых средах. О базовых моделях для роботов в сравнении со специализированными системами управления роботами см. Firoozi et al. (2025). Обзоры прогресса в области роботизированных манипуляций представлены в Kemp et al. (2007) и Kroemer et al. (2021). Системы оценки манипуляций описаны в Pumacay et al. (2024). Перечень возможностей роботов в сложных средах см. в Rivière and Denain (2026).
Например, Mason (2018) и Tedrake (2026) обсуждают сложные навыки, необходимые роботам для манипулирования предметами.
См., например, Madrigal (2017) о макете города на бывшей авиабазе и University of Michigan (2015) о Mcity — аналогичном объекте.
По нашей оценке, сегодня эта задача действительно получает балл E3, а в версии нашей методики, оценивающей подверженность по состоянию на 2008 год, — E1 (приложение B). Как и в нашей системе оценки, способность работать в неструктурированных средах учитывается в стандартах для автономных транспортных средств; см. SAE International (2021).
Моравек (1988) особо отмечает этот момент. См. также Polanyi (1966) и его применение к автоматизации в Autor (2015).
В приложении A.4 представлены варианты нашего показателя подверженности; они дают сходный рейтинг профессий по уровню подверженности.
См. экзосистему Built Robotics (2026).
Результаты схожи и при взвешивании по профессиям с учетом обычной продолжительности рабочей недели на основе Американского обследования населения за 2020–2024 годы.
Люди тоже работают в контролируемых средах: например, такие задачи, как «Доставка лекарств или фармацевтических товаров пациентам, на посты медсестер или в операционные», выполняются в больницах и клиниках. В приложении A.4 мы измеряем подверженность роботизации как разрыв между местами, где роботы способны выполнять задачу, и местами, где ее выполняют люди. Полученный рейтинг профессий по уровню подверженности почти не отличается.
The Robot Report (2024).
См. Stretch от Boston Dynamics.
См. Pallottino (2026).
Данные о занятости на рисунке 4 взяты из OEWS Бюро статистики труда США, поэтому независимые подрядчики служб совместных поездок не учитываются в числе таксистов.
Первые данные свидетельствуют о снижении оплаты труда водителей, которым угрожает развитие автономных сервисов заказа поездок. См. Gridwise (2025) и Yu et al. (2026).
См. робота Vulcan от Amazon.
См. Badger Marty и Simbe Tally.
См. Telexistence TX SCARA.
См. робота Canvas для монтажа гипсокартона.
См. AMP Cortex (Waste360, 2023).
Если ограничиться физическими профессиями (не менее половины рабочего времени приходится на физический труд), работники, чьи места подвержены роботизации, все равно получают меньше, имеют более низкий уровень образования, среди них реже встречаются женщины и чаще — латиноамериканцы; кроме того, они чаще оказываются безработными, хотя большинство разрывов несколько сокращается.
См., например, Massenkoff and McCrory (2026).
Deming (2017) и Frey and Osborne (2017).
В исследованиях автоматизации и рынка труда за последние несколько десятилетий обычно больше внимания уделяется компьютерам и программному обеспечению, чем физической автоматизации. См., например, Autor et al. (2003) о компьютеризации и Acemoglu and Restrepo (2020) об ограниченном совокупном влиянии роботов на занятость в США на сегодняшний день. Svanberg et al. (2024) оценивают затраты на автоматизацию задач компьютерного зрения.
Мы поручаем Claude учитывать стоимость самого робота, комплектующих, интеграции и установки, технического обслуживания и ремонта, программного обеспечения, энергии и других ресурсов, необходимых для эксплуатации, надзора и управления, страхования и вывода из эксплуатации, а также любые прочие расходы. Claude распределяет единовременные затраты на весь срок службы, используя расчетную стоимость капитала.
Мы оцениваем общую компенсацию, умножая заработную плату по профессиям из данных Бюро статистики труда США на соотношение общей компенсации к заработной плате с учетом оплачиваемого отпуска для каждой группы профессий, рассчитанное по обследованию Бюро статистики труда США «Расходы работодателей на компенсации работникам». Общая компенсация включает оплачиваемый отпуск, дополнительные выплаты, страхование, пенсионные накопления и сбережения, а также предусмотренные законом платежи работодателя, например взносы FICA и страхование от безработицы.
Об автоматизации в моделях задач см., например, Zeira (1998), Acemoglu and Autor (2011), а также Acemoglu and Restrepo (2018).
В этих сравнениях роботы могут обходиться дешевле работников, но способны выполнять лишь некоторые из их задач. Например, архивариусы выполняют две физические задачи; подвержена роботизации только одна из них: «Сохранение записей, документов и предметов, копирование записей на пленку, видеокассету, аудиокассету, диск или в компьютерные форматы по мере необходимости». По нашим оценкам, выполнение этой задачи роботами обходится в 5 500 долларов в год. Архивариусы тратят на нее около 8% рабочего времени, а их медианная общая компенсация составляет 85 000 долларов, поэтому затраты на труд при выполнении этой задачи равны 6 800 долларам в год. Роботы могут конкурировать по стоимости при выполнении этой задачи, но автоматизация одной задачи вряд ли приведет к вытеснению архивариусов.
Среди упомянутых роботов и систем — автоматический упаковщик коробок Douglas с верхней загрузкой (упаковка), Stretch от Boston Dynamics и Digit от Agility Robotics (перемещение материалов), станции визуального контроля с машинным зрением (инспекция), роботизированный сборщик коробок Combi для случайной укладки (сборка коробов), аппликаторы этикеток (маркировка) и автомат для заклеивания коробок 3M-Matic (герметизация).
См., например, Honerkamp (2026) и Lung (2026).
Прогнозы программы Бюро статистики труда США по прогнозированию занятости на 2025–2035 годы, таблица 1.6, опубликованы в августе 2026 года. Упаковщики занимают 11-е место по сокращению числа рабочих мест — после сотрудников исправительных учреждений и тюремщиков, а также девяти профессий в сфере продаж и офисной работы (так в SOC называется агрегированная категория верхнего уровня для групп 41 и 43). Данные о занятости за 2015 и 2025 годы взяты из OEWS Бюро статистики труда США.
См., например, автономную сварочную ячейку AW-3 от Path Robotics.
Хотя роботы-уборщики могут работать дольше, они до 10 раз медленнее людей. См. Rivière and Denain (2026).
В эту цифру входят сборщики шин, а также упаковщики и фасовщики. В этих профессиях не менее 95% задач по времени работы подвержены роботизации, а расходы на роботов ниже общей компенсации для некоторой доли работников.
См. Davidson and Hadshar (2025) и Denain and Rivière (2026).
Сравните оценки подверженности большим языковым моделям у Eloundou et al. (2024): программисты занимают 25-е место по оценкам людей и 6-е — по оценке языковой модели, а поэты, авторы песенных текстов и прозаики — 11-е место по оценкам людей и 14-е — по оценке модели. Эти две группы профессий были подвержены ИИ примерно в равной степени, однако с тех пор разработчики ИИ направили больше усилий на задачи программирования, чем на творческое письмо.
Полный текст статьи читайте на Anthropic
