7. Точность систем автоматического регулирования (ч. 2)
7.4 Точность по возмущающему воздействию
Рассмотрим замкнутую САР, на которую может воздействовать возмущающее входное воздействие.
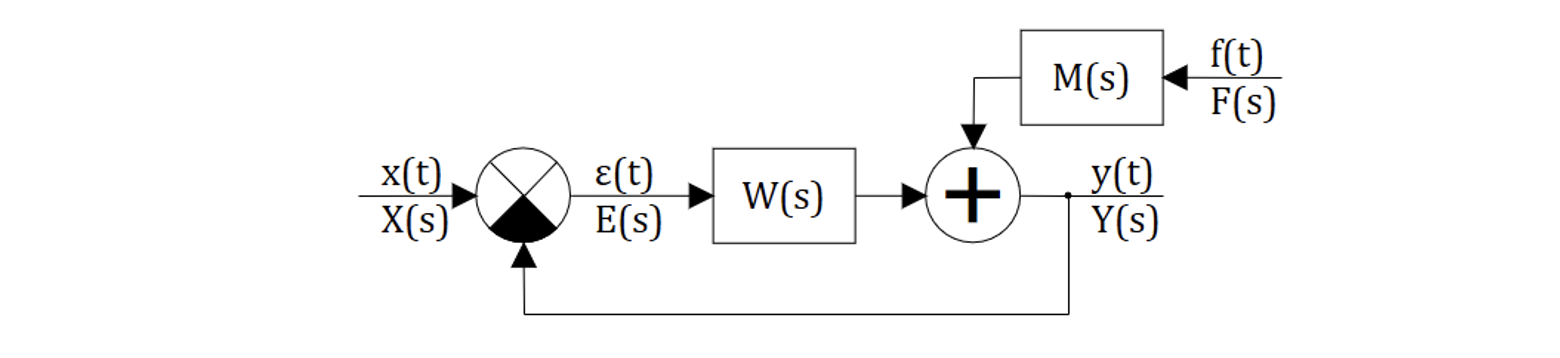
Рисунок 7.4.1 Схема САР с возмущающим воздействие
Предположим, что  , т.е. управляющее воздействие отсутствует. В этом случае САР обязана поддерживать на выходе
 (с некоторой степенью точности)
В этом случае  , поэтому поэтому установившуюся ошибку
 можно вычислить как:

Используя передаточную функцию замкнутой САР по возмущающему воздействию  , имеем:

7.4.1 Ступенчатое возмущающее воздействие
Пусть ступенчатое возмущение 
Передаточная функция  равна:


Анализ соотношения (7.4.3) показывает, что:
— если САР — статическая (т.е. полином  имеет свободный член, равный 1), то:

— если САР — астатическая (степень астатизьма  ), то:

Графическая иллюстрация переходного процесса:
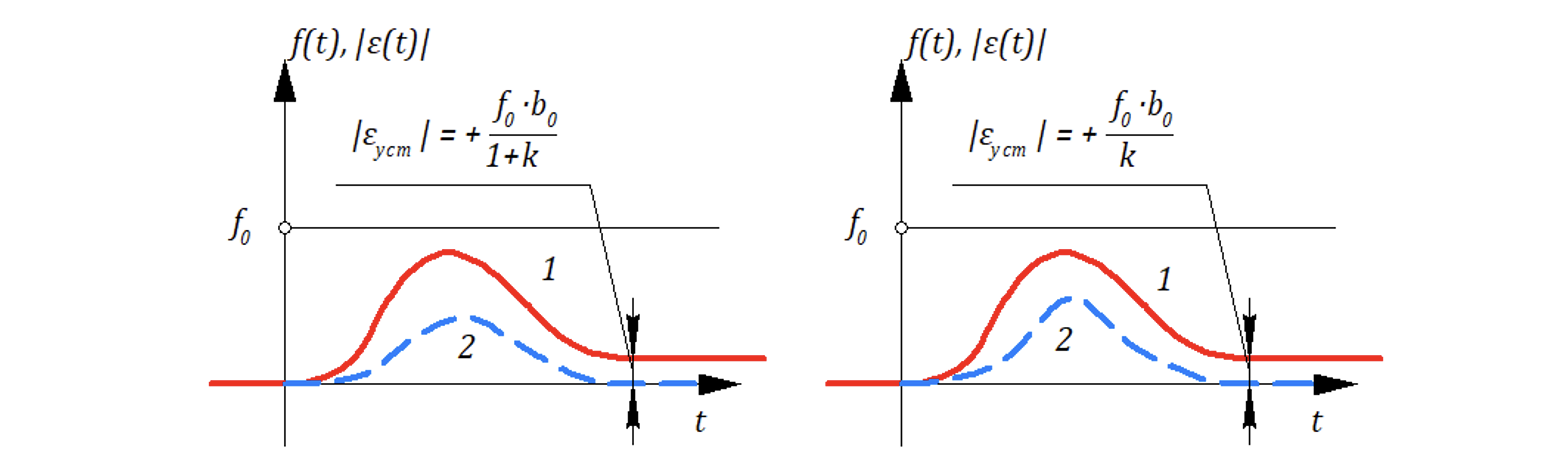
Рисунок 7.4.2 Переходной процесс при ступенчатом возмущающем воздействии
Кривые 1 на рисунках соответствуют случаям, когда полином  имеет свободный член, равный
 (причем для данных рисунков
0» src=«https://habrastorage.org/getpro/habr/upload_files/1ef/dd6/393/1efdd63936b6aa1002c132d579be3e23.svg» />), а кривые 2 соответствуют случаям, когда полином
 не имеет свободного члена.
Случай, когда полином  не имеет свободного члена принято называть астатизмом по возмущающему воздействию.
7.4.2 Линейное возмущающее воздействие
Пусть возмущающее воздействие  перейдем в изображение

Подстановка в формулу (7.4.2) показывает, что если САР не имеет астатизма по возмущающему воздействию, то:

Если САР имеет астатизма по возмущающему воздействию  , то
 .
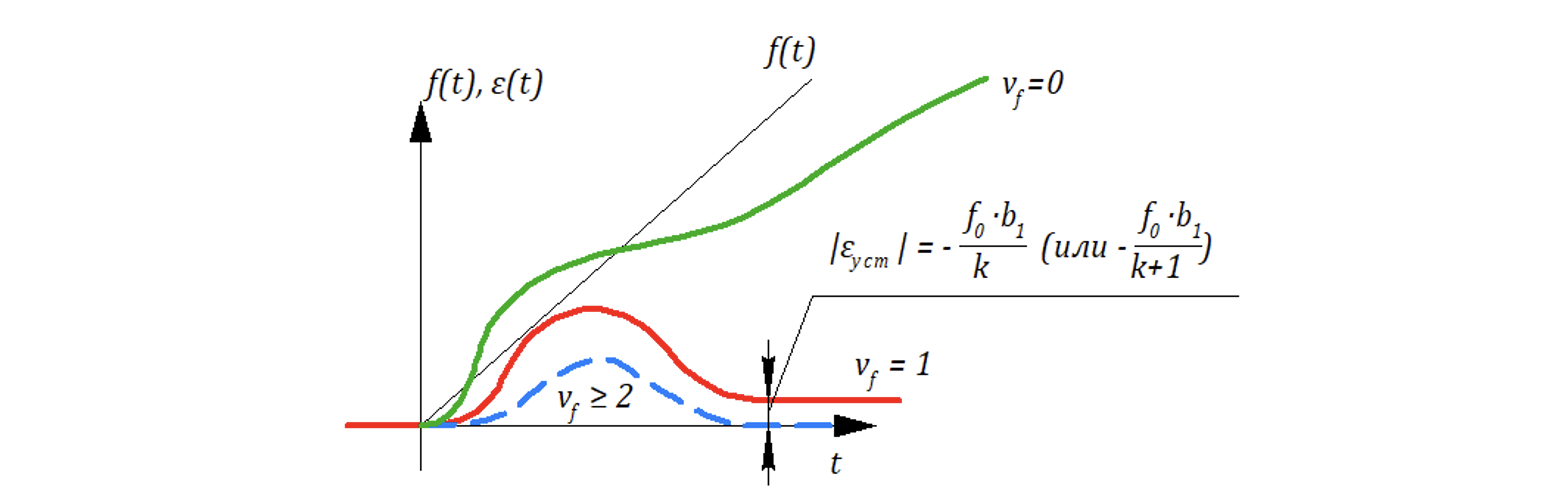
Рисунок 7.4.3 Переходной процесс при линейном возмущающем воздействии
В завершении обсуждения рассмотренных подразделов сделаем некоторые заключающие выводы:
Система автоматического регулирования называется астатической по управляющему воздействию, если при воздействии, стремящемся к установившемуся значению ошибка (рассогласование) стремится к нулю независимо от величины управляющего воздействия.
Система автоматического регулирования называется астатической по возмущающему воздействию, если при его приложении ошибка (рассогласование) стремится к некоторому установившемуся значению, зависящему от величины установившегося значения возмущающего воздействия.
Хорошей практикой при проектировании САР является придание ей свойства астатизма как по управляющему воздействию  , так и по возмущающему воздействию
 .
Анализ подраздела (7.3) показывает, что астатизм по управляющему воздействию обеспечивается за счет астатических регуляторов (структура которого содержит интегрирующие звенья) — например ПИ-регуляторов.
Наряду со статическими и астатическими САР различают статические и астатические регуляторы.
Статический регулятор при ступенчатом управляющем воздействии на его входе обеспечивает на выходе (регулятора) асимптотически-устанавливающиеся значения.
У астатических регуляторов при ступенчатом входном сигнале выходной сигнал (регулятора) линейно (или нелинейно) нарастает без ограничений по уровню.
Пример
Определить установившиеся ошибки по управляющему и возмущающему воздействиям, если  и
 для следующей САР:
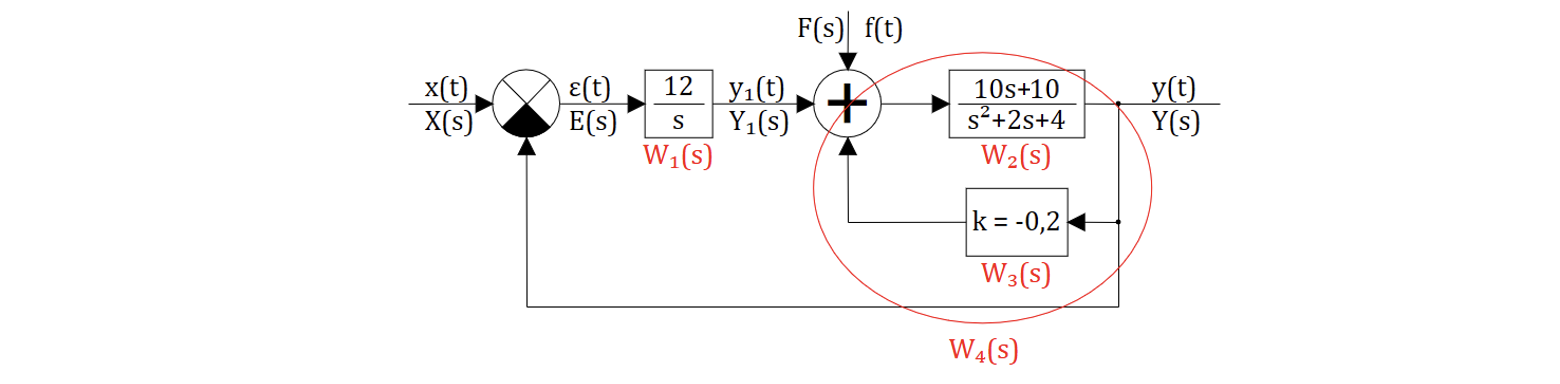
Рисунок 7.4.4 Схема САР для анализа
Найдем
 по управляющему воздействию, выполним преобразования к общей передаточной функции.


Передаточная функция разомкнутой САР 

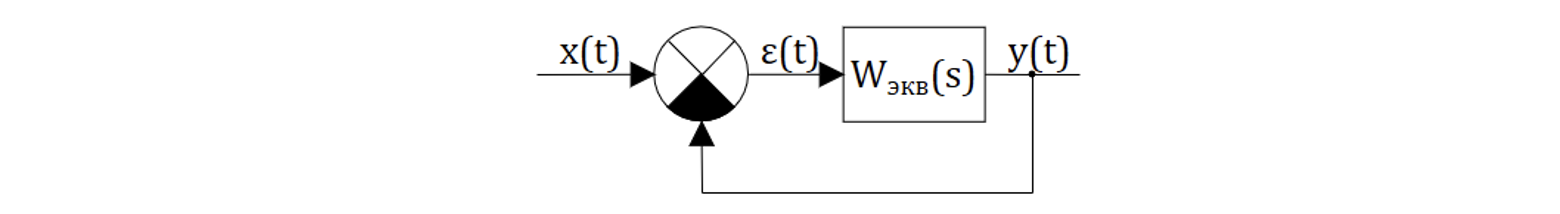
Рисунок 7.4.5 Эквивалентная САР по управляющему воздействию
Легко видеть, что данная САР устойчива
Т.к. система астатична по управляющему воздействию, то 
Найдем  . Преобразуем к свободным членам, равным единице:


Найдем
 — установившуюся ошибку по возмущающему воздействию.
Используя замену цепи с местной обратной связью
 , получаем следующую структурную схему:
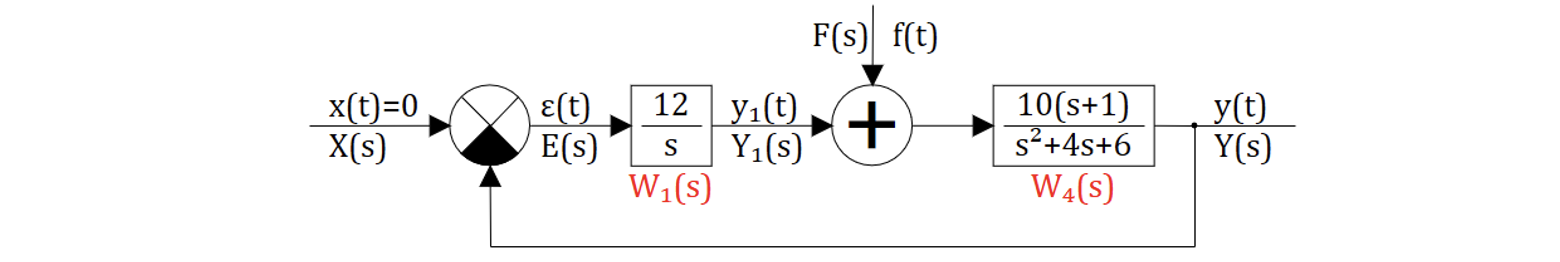
Рисунок 7.4.6 Эквивалентная САР по возмущему воздействию
Найдем передаточную функцию по возмущающему воздействию (для замкнутой САР):


Замечаем, что САР астатична по возмущающему воздействию, т.к. числитель не имеет свободного члена.
Используя первую предельную теорему:


7.5 Установившаяся ошибка при медленно изменяющемся произвольном воздействии (коэффициенты ошибок)
Сначала прокомментируем название данного раздела:
1. произвольное воздействие — форма воздействия не соответствует любому типовому воздействию:
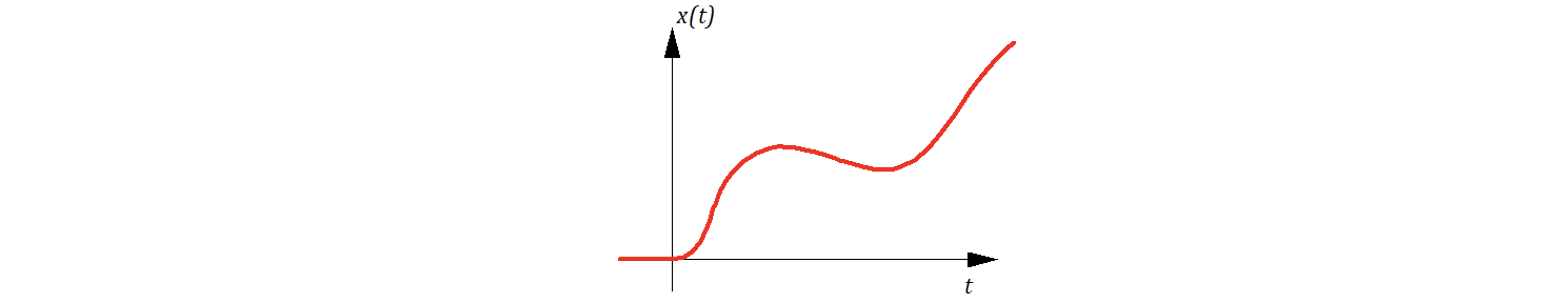
Рисунок 7.5.1 Произвольное воздействие
Причем закон изменения  — не известен.
2. Медленно изменяющееся — подразумевает, что скорость протекания собственной части переходного процесса намного больше (т.е. характерная постоянная времени существенно меньше), чем скорость (относительная) изменения входного воздействия. Например, если  , где
 — период разгона, причем
>T_{пп}» src=«https://habrastorage.org/getpro/habr/upload_files/475/12a/953/47512a953fe07e952c31a8f4f9f05f60.svg» />, где
 — например, время переходного процесса при подаче на вход САР ступенчатого воздействия.
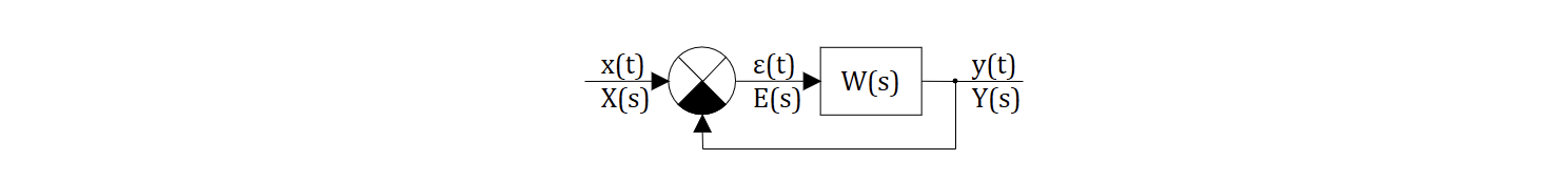
Рисунок 7.5.2. Схема эквивалентный САР
Поскольку входное (управляющее) воздействие и непосредственно САР имеют значительно различающиеся постоянные времени, в первом приближении можно считать, что САР почти без инерции «отслеживает» управляющее воздействие, т.е. рассогласование  можно считать приблизительно «установившимся»:

По аналогии с предыдущими подразделами:

Учитывая, что  , используем обратное преобразование Лапласа:

где  — весовая функция замкнутой САР для ошибки;
 — свертка.
Раскрывая свертку с помощью интеграла Дюамеля-Карсона (смотри раздел 2.9), получаем:

Если t» src=«https://habrastorage.org/getpro/habr/upload_files/a92/78b/f00/a9278bf00285a1a53acd50403cecee26.svg» />, то аргумент функции
 — отрицателен, следовательно

Разложим  в ряд Тейлора:

Напомним сведения из математики:
Если  — действительная функция, имеющая на интервале
 n-ю производную, то значение функции можно расчитать по выражению:

В нашем случае в качестве переменной  выступает
 ; в качестве
 — время
 ; в качестве
 — переменная
 .
Подставляя выражение (7.5.4) в соотношение (7.5.3), получаем:


где:


Коэффициенты  — называются коэффициентами ошибок.
Если аналитическое выражение  — известно, то «нетрудно» рассчитать
 и, соответственно, рассчитать значения коэффициентов ошибок
 по выше приведенным интегралам.
Если известна экспериментально-определенная весовая  (или переходная
 ), то расчет коэффициентов ошибок тоже не представляет проблем.
Второй способ определения установившейся ошибки при произвольном воздействии, отталкиваясь от формулы  , разложим
 в ряд Тейлора (а точнее в ряд Маклорена):

Подставляя последнее соотношение в формулу для рассогласования  , имеем:

Замечая, что оригиналы равны:


Окончательно:

где: 
Второй способ вывода явно более простой.
Коэффициенты ошибок могут быть определены и путем деления полиномф числителя  на полином знаменателя и сравнением полученного ряда с выражением (*).
Для систем с различным порядком астатизма первые три коэффициента ошибок принимают следующие значения:
Пример 3
Найти установившуюся ошибку для САР, замкнутой единичной обратной связью, если разомкнутая САР состоит из последовательно-соединенных идеального интегрирующего звена  и апериодического звена первого порядка
 а входное управляющее воздействие
 где возмущающее воздействие
 , где
 .
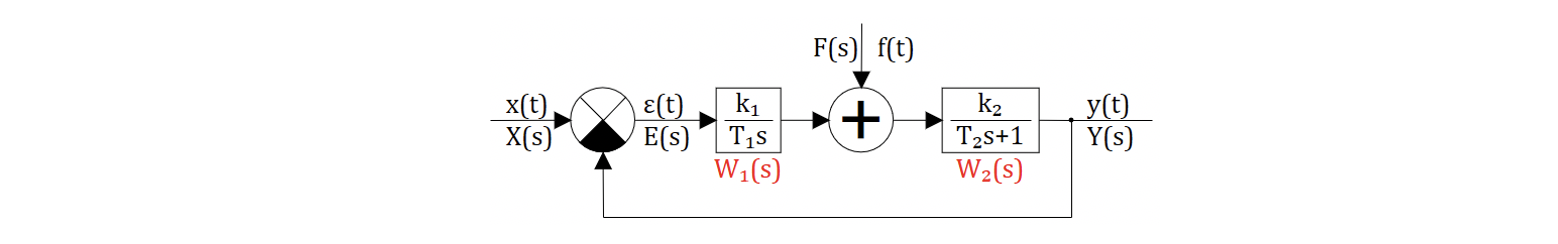
Рисунок 7.5.3 САР для анализа возмущения
Численное решение данной задачи в видео:
Аналитическое решение
Сначала рассмотрим первую часть задачи, когда возмущающее воздействие отсутствует.

Очевидно, что данная САР имеет астатизм 1-го порядка, следовательно  Тем не менее проведем эти вычисления:

где новые переменные 
Найдем коэффициенты ошибок: 


Найдем коэффициент  :


Аналогичным путем можно найти  ,
 , и т.д.
Вычислим значения  и
 подставля занчения


Пренебрегая в первом приближении составляющими высокого порядка ( ), получаем:

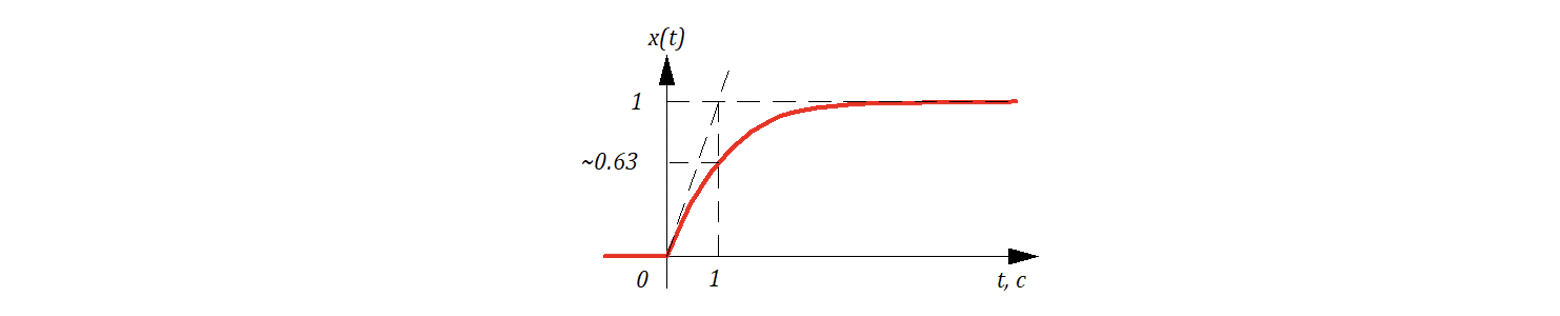
Рисунок 7.5.4 Входное воздействие
Пусть  , тогда
 подставляем в


Рисунок 7.5.5 Перходной процесс и установившиеся отклонения
Если учесть член  проведя вычисления

Дифференцируя 
Анализ показывает, что учитывать члены более высокого порядка нет смысла, т.к. они очень малы.
Теперь рассмотрим 2-ю часть задачи: найдем установившиеся отклонения  при возмущающем воздействии
 где
 и нулевым входным воздействием

Найдем передаточную функцию системы для ошибки по воздействию:


где новые переменные
Найдем коэффициент ошибок:
 — это означает, что рассматриваемая САР имеет астатизм по возмущающему воздействию.
Найдем  :

Найдем  :

Найдем  :

Члены более высокого порядка не учитываем, т.к. они второго порядка малости.
 — подставляя значения


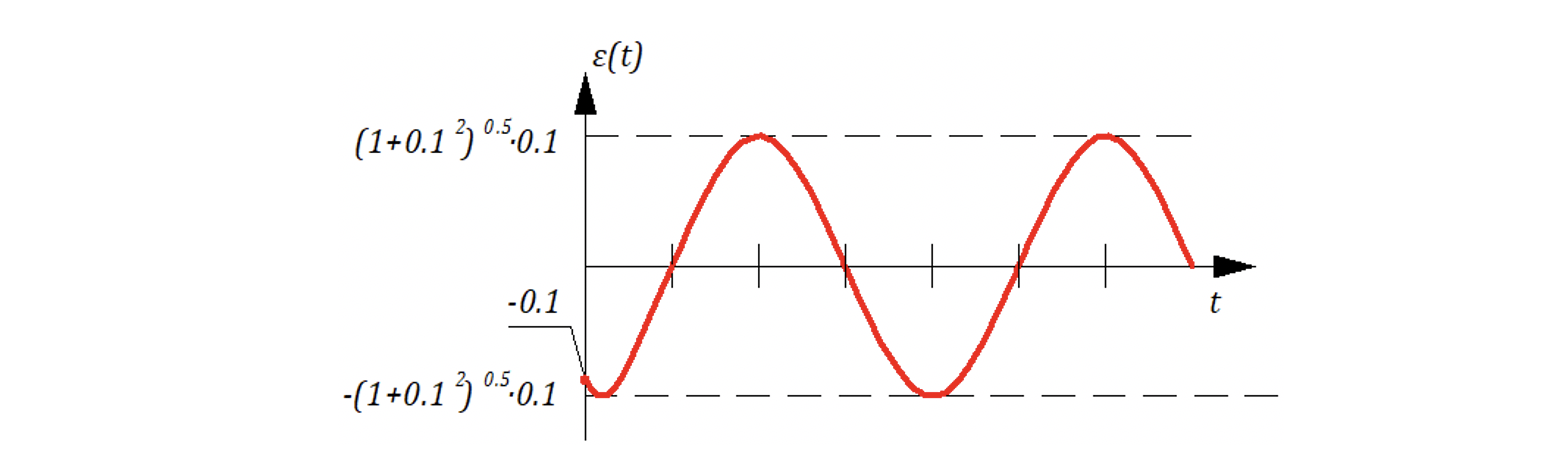
Рисунок 7.5.6. Установившиеся ошибка
В заключение пример анализа САР по возмущающему воздействию.
В предыдущих сериях:
1. Введение в теорию автоматического управления.2. Математическое описание систем автоматического управления 2.1 — 2.3, 2.3 — 2.8, 2.9 — 2.13.
3. ЧАСТОТНЫЕ ХАРАКТЕРИСТИКИ ЗВЕНЬЕВ И СИСТЕМ АВТОМАТИЧЕСКОГО УПРАВЛЕНИЯ РЕГУЛИРОВАНИЯ. 3.1. Амплитудно-фазовая частотная характеристика: годограф, АФЧХ, ЛАХ, ФЧХ. 3.2. Типовые звенья систем автоматического управления регулирования. Классификация типовых звеньев. Простейшие типовые звенья. 3.3. Апериодическое звено 1–го порядка инерционное звено. На примере входной камеры ядерного реактора. 3.4. Апериодическое звено 2-го порядка. 3.5. Колебательное звено. 3.6. Инерционно-дифференцирующее звено. 3.7. Форсирующее звено. 3.8. Инерционно-интегрирующее звено (интегрирующее звено с замедлением). 3.9. Изодромное звено (изодром). 3.10 Минимально-фазовые и не минимально-фазовые звенья. 3.11 Математическая модель кинетики нейтронов в «точечном» реакторе «нулевой» мощности.
4. Структурные преобразования систем автоматического регулирования.
5. Передаточные функции и уравнения динамики замкнутых систем автоматического регулирования (САР).
6. Устойчивость систем автоматического регулирования. 6.1 Понятие об устойчивости САР. Теорема Ляпунова. 6.2 Необходимые условия устойчивости линейных и линеаризованных САР. 6.3 Алгебраический критерий устойчивости Гурвица. 6.4 Частотный критерий устойчивости Михайлова. 6.5 Критерий Найквиста.
Точность систем автоматического управления (ч.1)
