В России разработан сервопривод с системой абсолютного отсчёта на трёх энкодерах
- В корпус сервопривода встроили систему абсолютного отсчёта минимум с тремя энкодерами, каждый связан с валом отдельной зубчатой передачей.
- Передаточные числа 2,2:1, 2:1 и 1:6 обеспечивают уникальное определение положения как минимум в пределах 22 оборотов.
- Электроника вычисляет абсолютное положение по показаниям энкодеров, после чего движение контролирует быстрый энкодер; концевые датчики и калибровочные проходы убрали.
Почему это важно: Авторы считают, что встроенная система упрощает конструкцию и повышает надёжность; герметичный корпус защищает от пыли и влаги.
У сервоприводов с относительной системой отсчёта есть слабые места: нужны периодические калибровки, концевые датчики со временем смещаются и отказывают, а ошибка позиционирования накапливается при внешнем воздействии. Известные абсолютные энкодеры выполняют в виде отдельного модуля на валу двигателя — это удлиняет конструкцию. У других решений схема перегружена: четыре шестерни и столько же датчиков, сборка с калибровкой, отсутствие герметичного корпуса и защиты от вибраций и влаги.
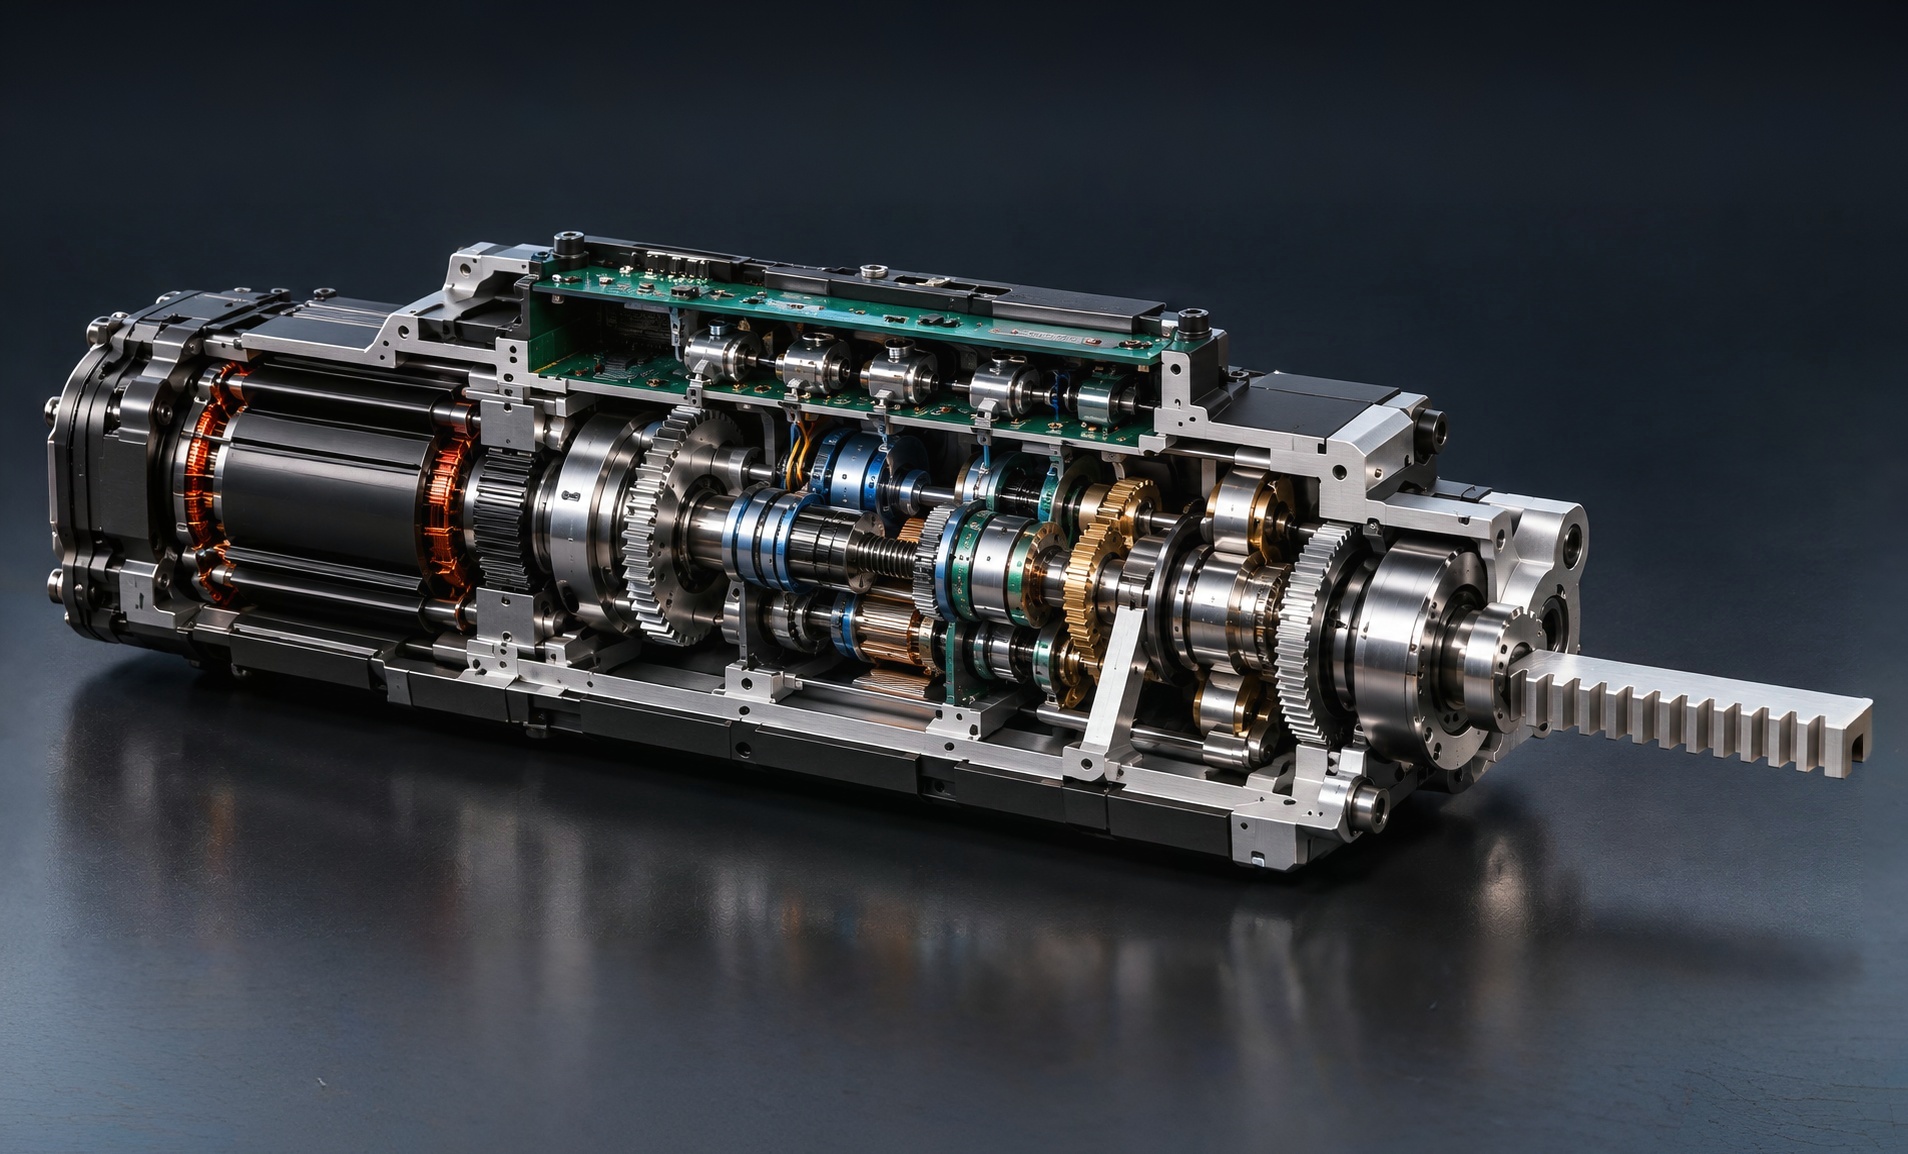
Изображение: ChatGPT
В новой версии в корпус сервопривода через подшипниковый узел встроена система абсолютного отсчёта минимум с тремя энкодерами. Каждый связан с ведущим валом отдельной зубчатой передачей с индивидуальным передаточным числом. Два энкодера работают через понижающие передачи, третий — через повышающую, на подпружиненном рычаге. Передаточные числа подобраны так, что сочетание показаний всех энкодеров уникально для каждого угла поворота вала в пределах рабочего хода.
В предпочтительном варианте передаточные числа — 2,2:1, 2:1 и 1:6, что даёт уникальность в пределах не менее 22 оборотов. Корпус герметичен, мотор может быть бесщёточным или шаговым, шестерня снабжена ограничителями хода и механизмом подпружинивания.
Драйвер управляет мотором, тот через редуктор вращает вал и шестерню, которая, зацепляясь с рейкой, превращает вращение в поступательное движение. Сначала электроника считывает показания всех энкодеров и однозначно вычисляет абсолютное положение. Затем движение контролируется по быстрому энкодеру, а остальные участвуют в определении положения.
Таким образом, по мнению авторов, конструкция упрощается, а надёжность растёт. Систему встроили прямо в корпус, обошлись тремя энкодерами вместо четырёх и более, убрали концевые датчики и калибровочные проходы. Герметичный корпус защищает от пыли и влаги, подпружиненный рычаг снижает люфт, а ограничители сохраняют зацепление.
