Разработана аэромобильная оптическая система связи на базе беспилотников
- Российские изобретатели получили патент на сеть из наземных пунктов и связанных БПЛА с атмосферными оптическими линиями связи.
- Датчики смещения светового пятна и сервоприводы автоматически стабилизируют оптические линии; на каждом БПЛА предусмотрено не менее двух линий.
- В качестве носителя описан самолёт вертикального взлёта и посадки с четырьмя консолями крыла, соединёнными защитным кожухом.
Почему это важно: Система позволяет удерживать оптический контакт между узлами при движении аппаратов.
Российские изобретатели получили патент на аэромобильную оптическую телекоммуникационную систему, объединяющую беспилотные летательные аппараты и наземные пункты базирования в единую сеть с атмосферными оптическими линиями связи (АОЛС).
Система включает как минимум два наземных пункта базирования и множество связанных между собой БПЛА. Приёмники и передатчики оптических линий закреплены на аппаратах и наземных станциях через двухосевые шарниры, оснащённые сервоприводами управляемого вращения и датчиками угла поворота. Эти датчики подключены к системе вычисления текущей геометрической конфигурации всей сети.
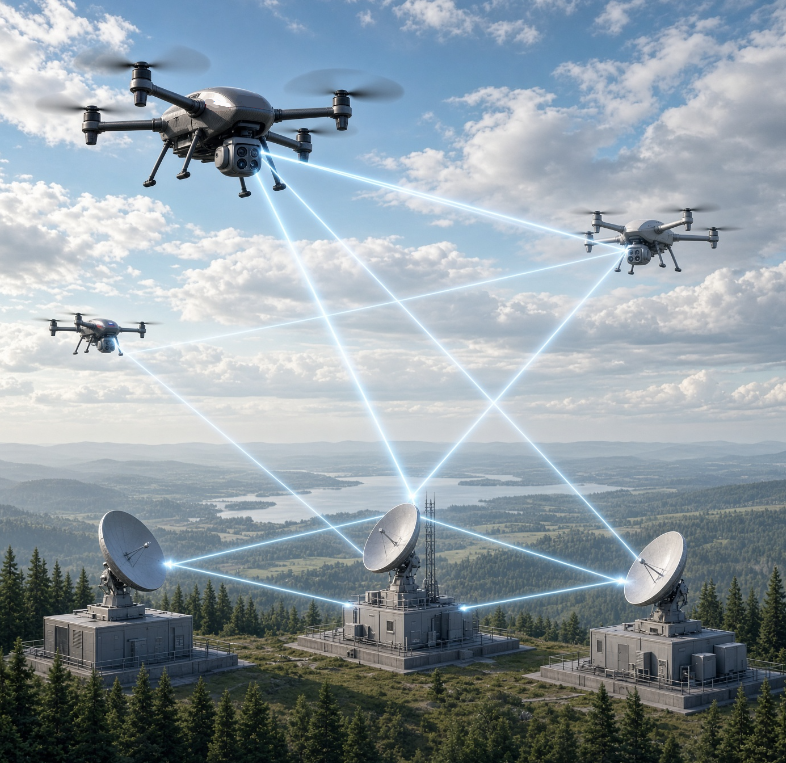
Изображение: Grok
Фотоприёмник содержит несколько фотоэлементов, расположенных в фокальной плоскости объектива и образующих датчик смещения изображения, приходящего от передатчика другой позиции системы. Эти элементы связаны с блоком автоматической стабилизации светового пятна, который воздействует на сервоприводы двухосевого вращения передатчика. Такая схема позволяет удерживать оптический контакт между узлами при движении аппаратов.
На борту каждого БПЛА предусмотрено не менее двух неколлинеарных оптических линий связи — с другим дроном или с наземным пунктом. В одном из вариантов исполнения три оптических блока размещаются под прозрачным тонкостенным обтекателем в носовой части фюзеляжа со смещением относительно продольной оси по разнесённым направлениям. На осевой линии переднего обтекателя установлена видеокамера. Дополнительно три блока связи могут располагаться под прозрачным обтекателем заострённой формы в хвостовой части.
В качестве носителя используется самолёт вертикального взлёта и посадки, управляемый по тангажу и курсу через автомат перекоса носового пропеллера. Привод пропеллера — поршневой двигатель внутреннего сгорания, работающий по четырёхтактному изобарическому циклу.
Крыло аппарата содержит четыре консоли, распределённые вокруг продольной оси фюзеляжа, концы которых соединены кожухом. Он предотвращает задевание пропеллера за землю при посадке и опрокидывании и обеспечивает возможность повторного взлёта.
